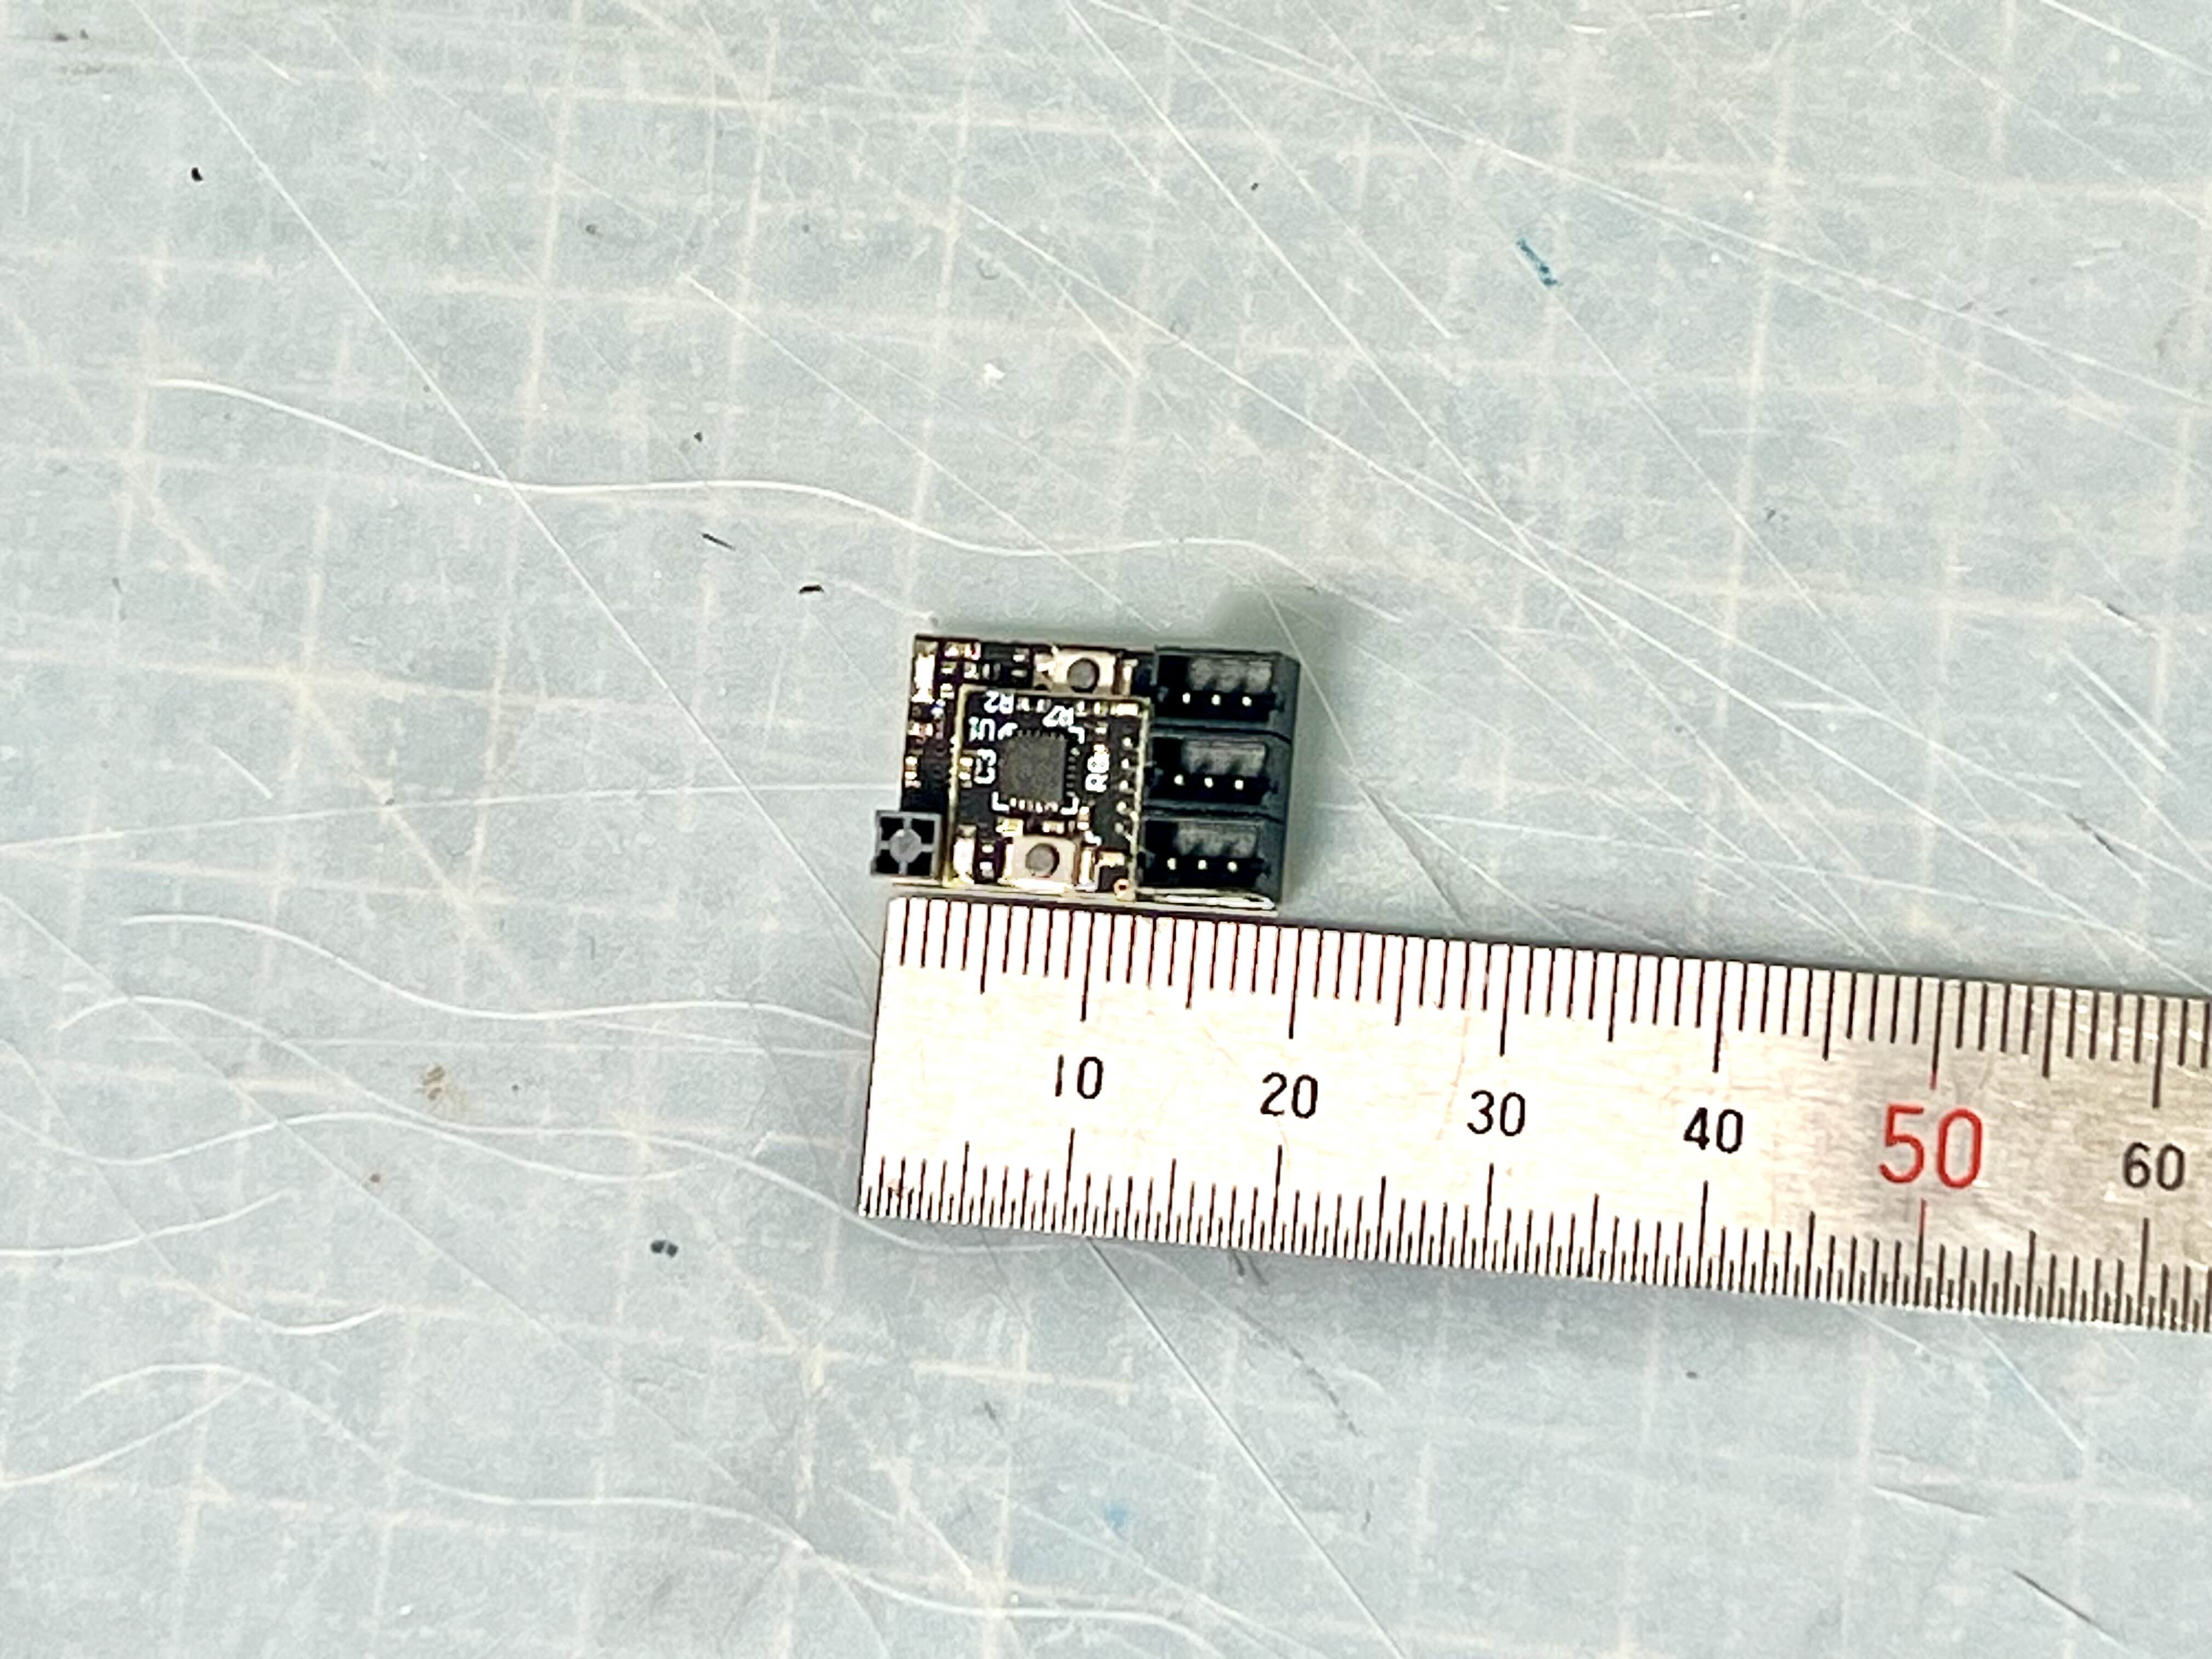
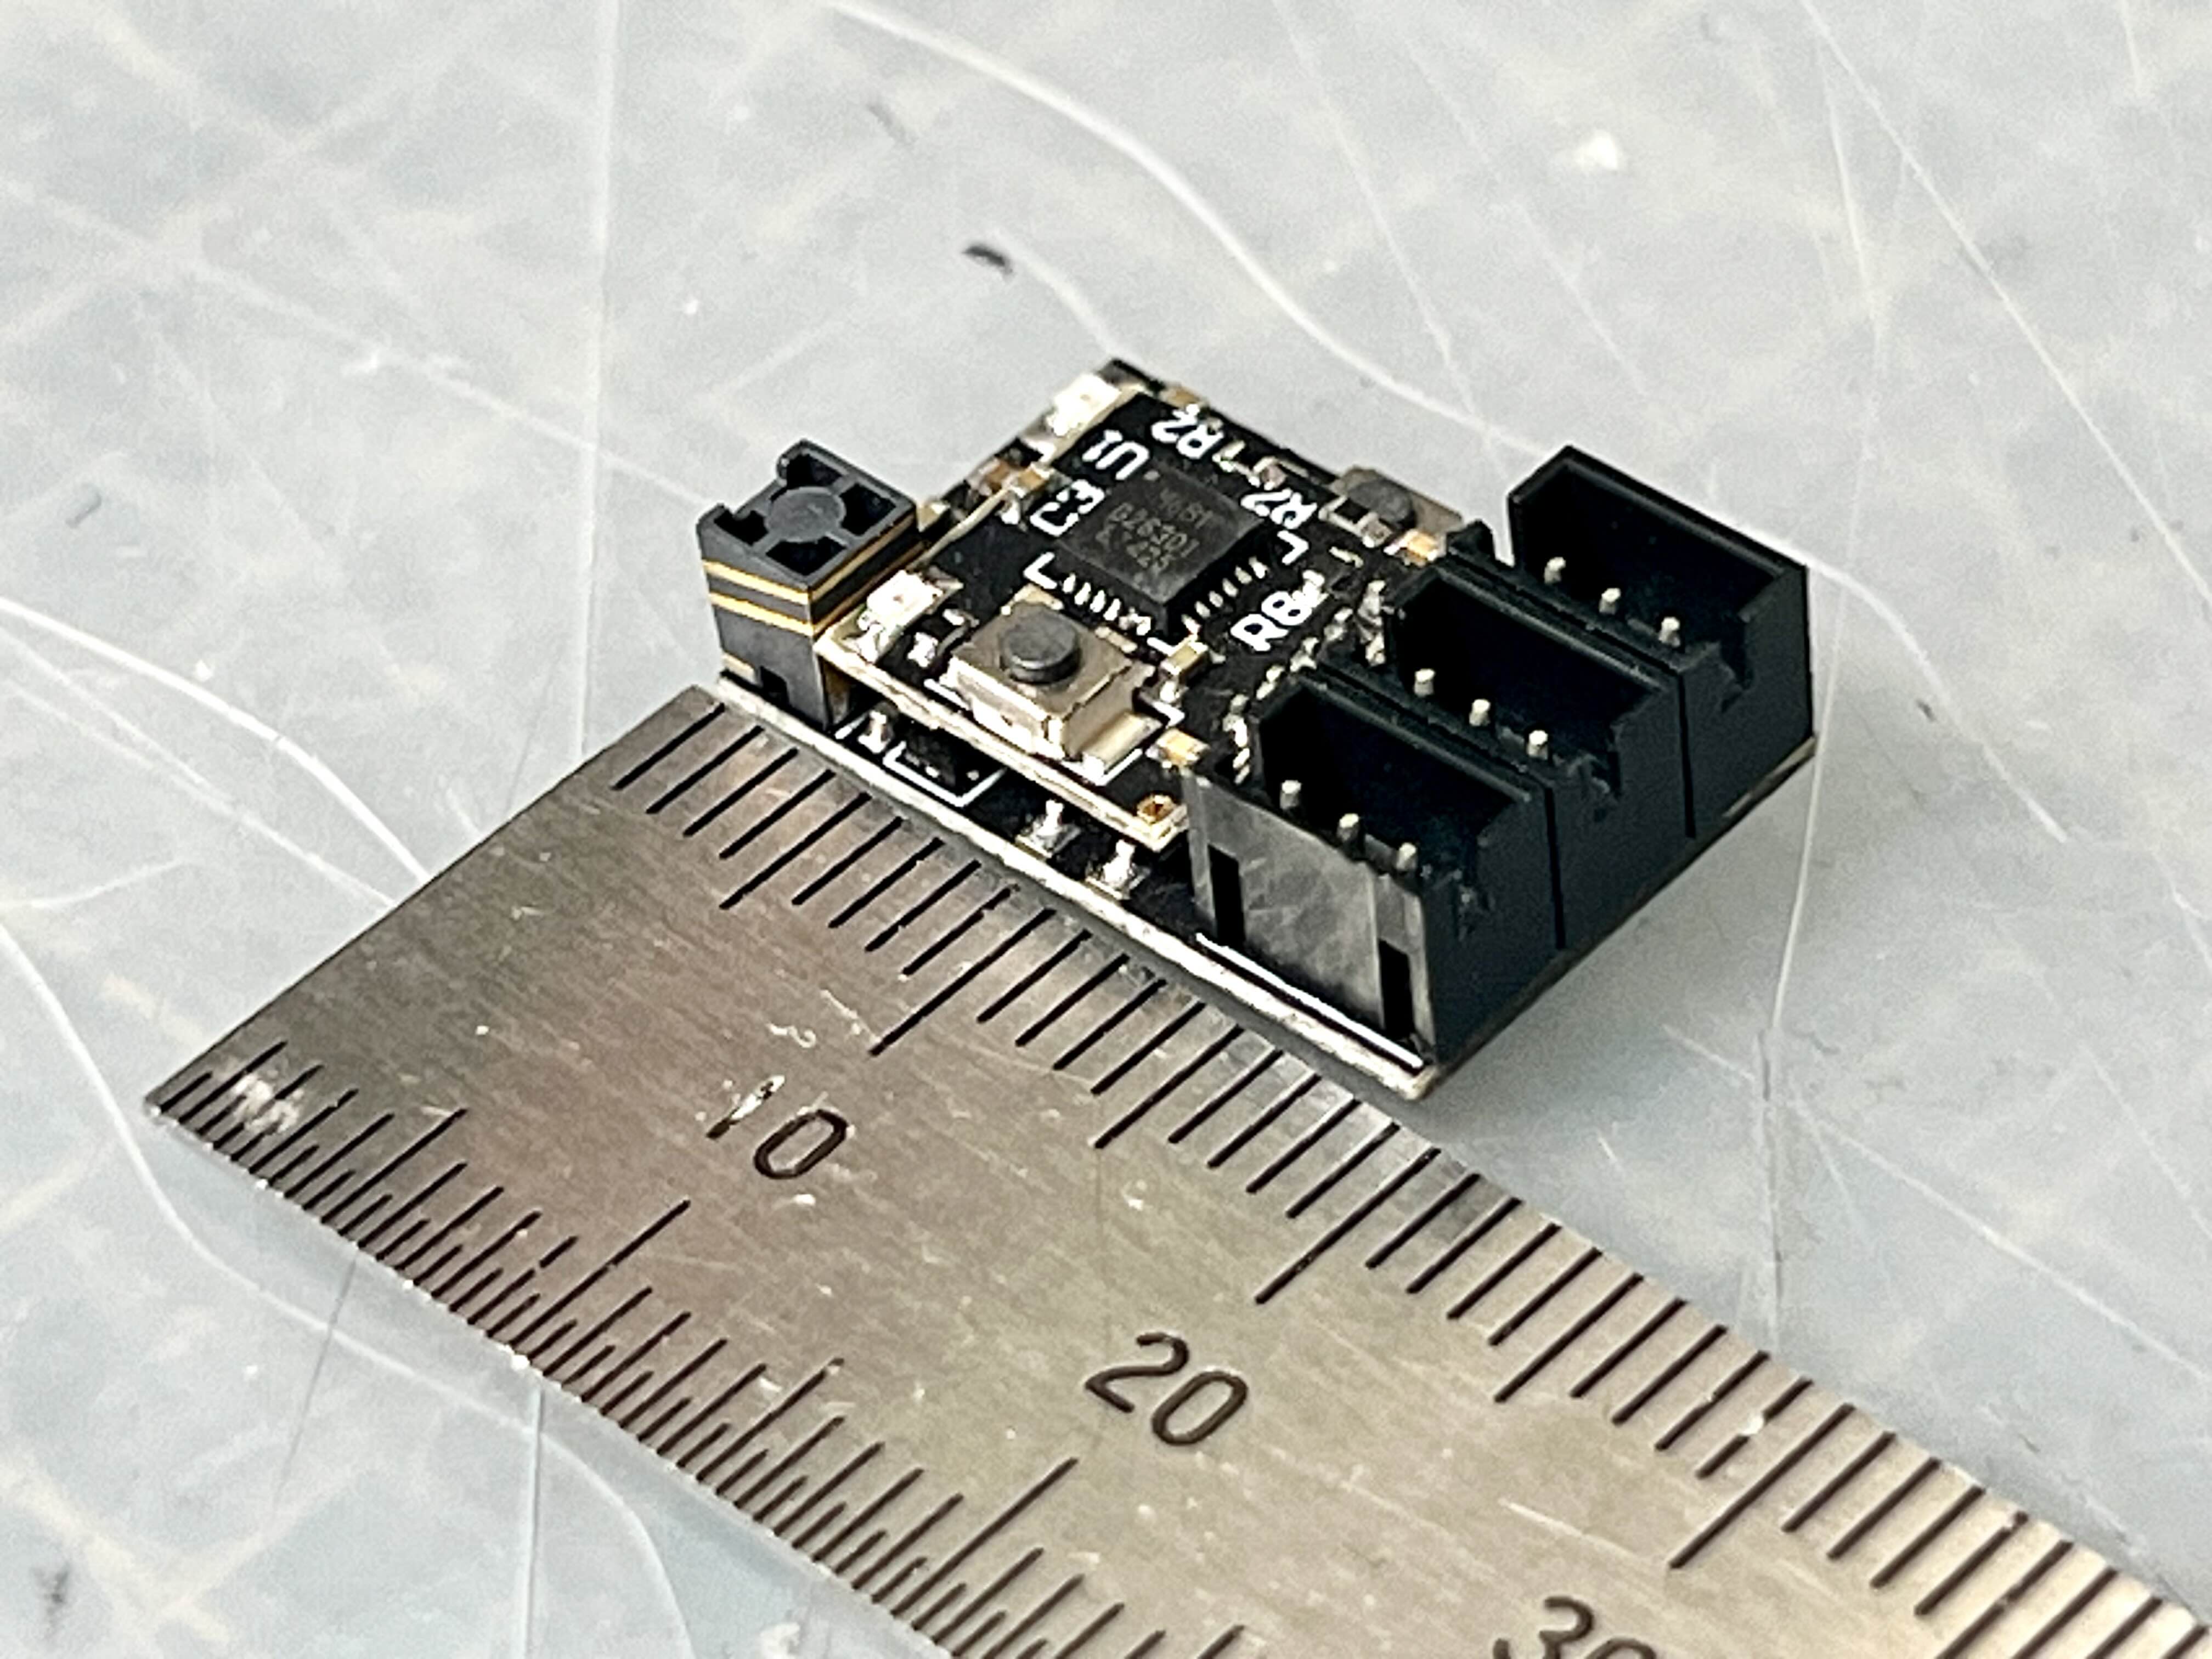
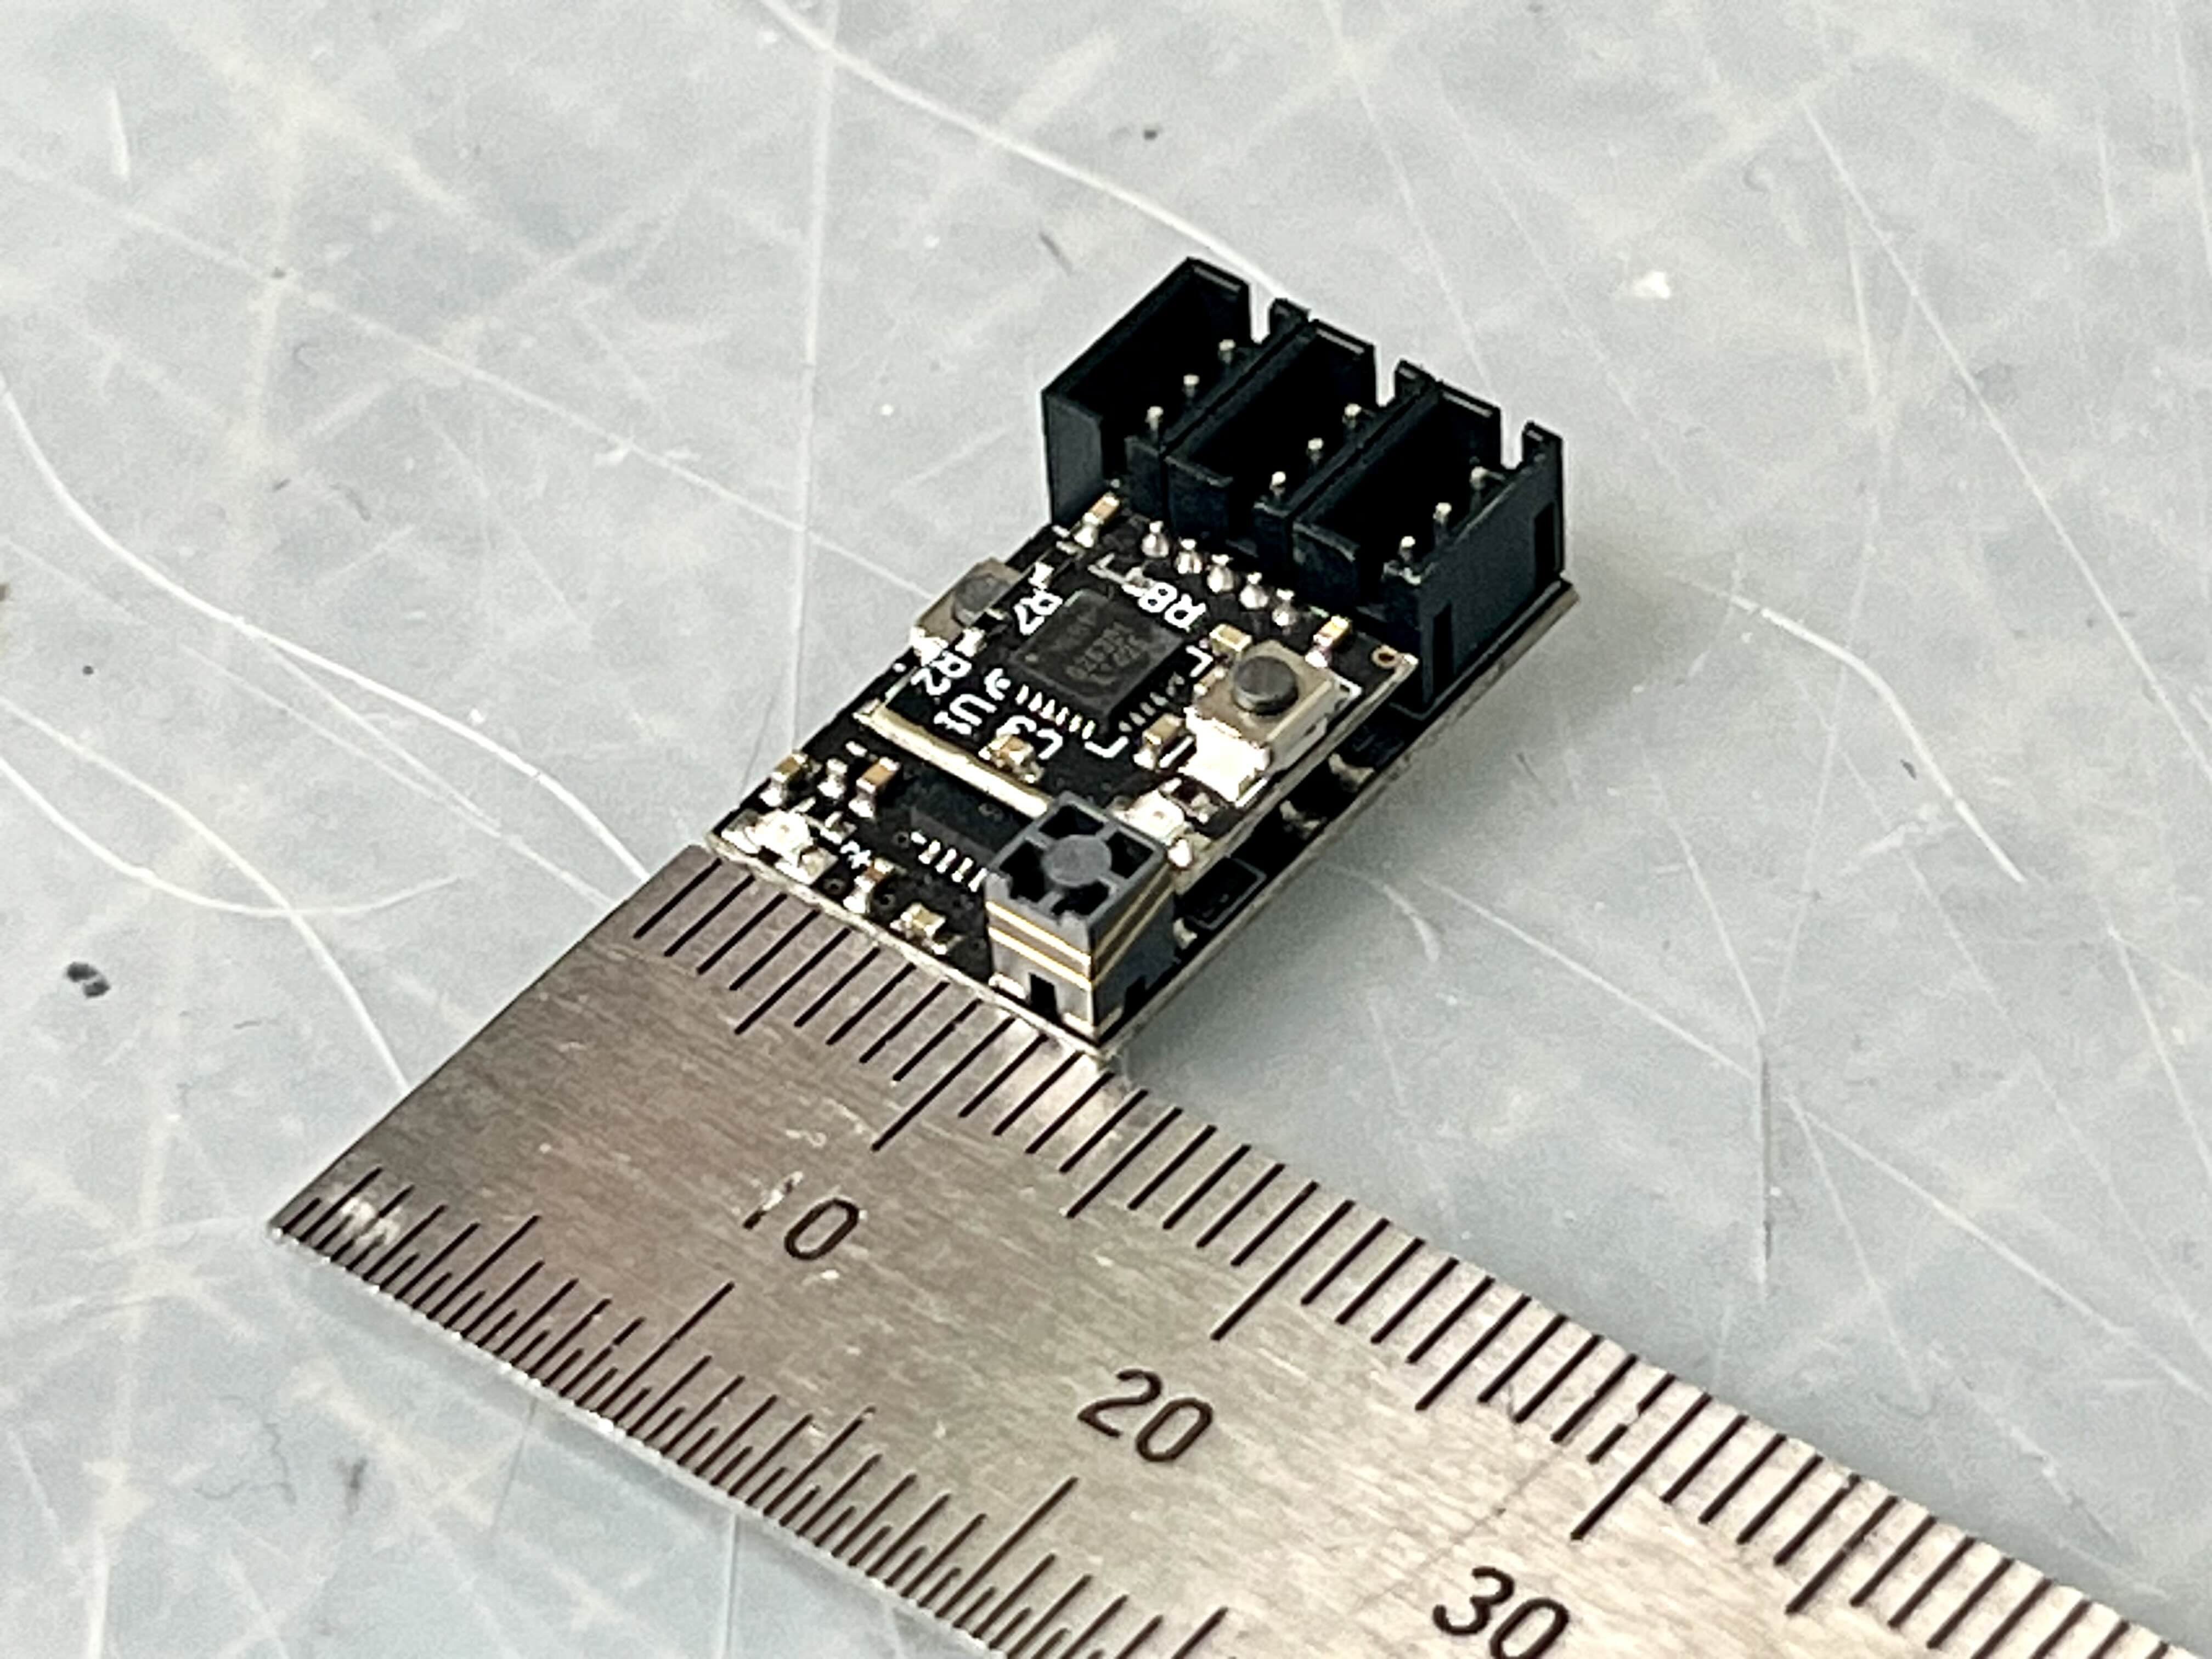
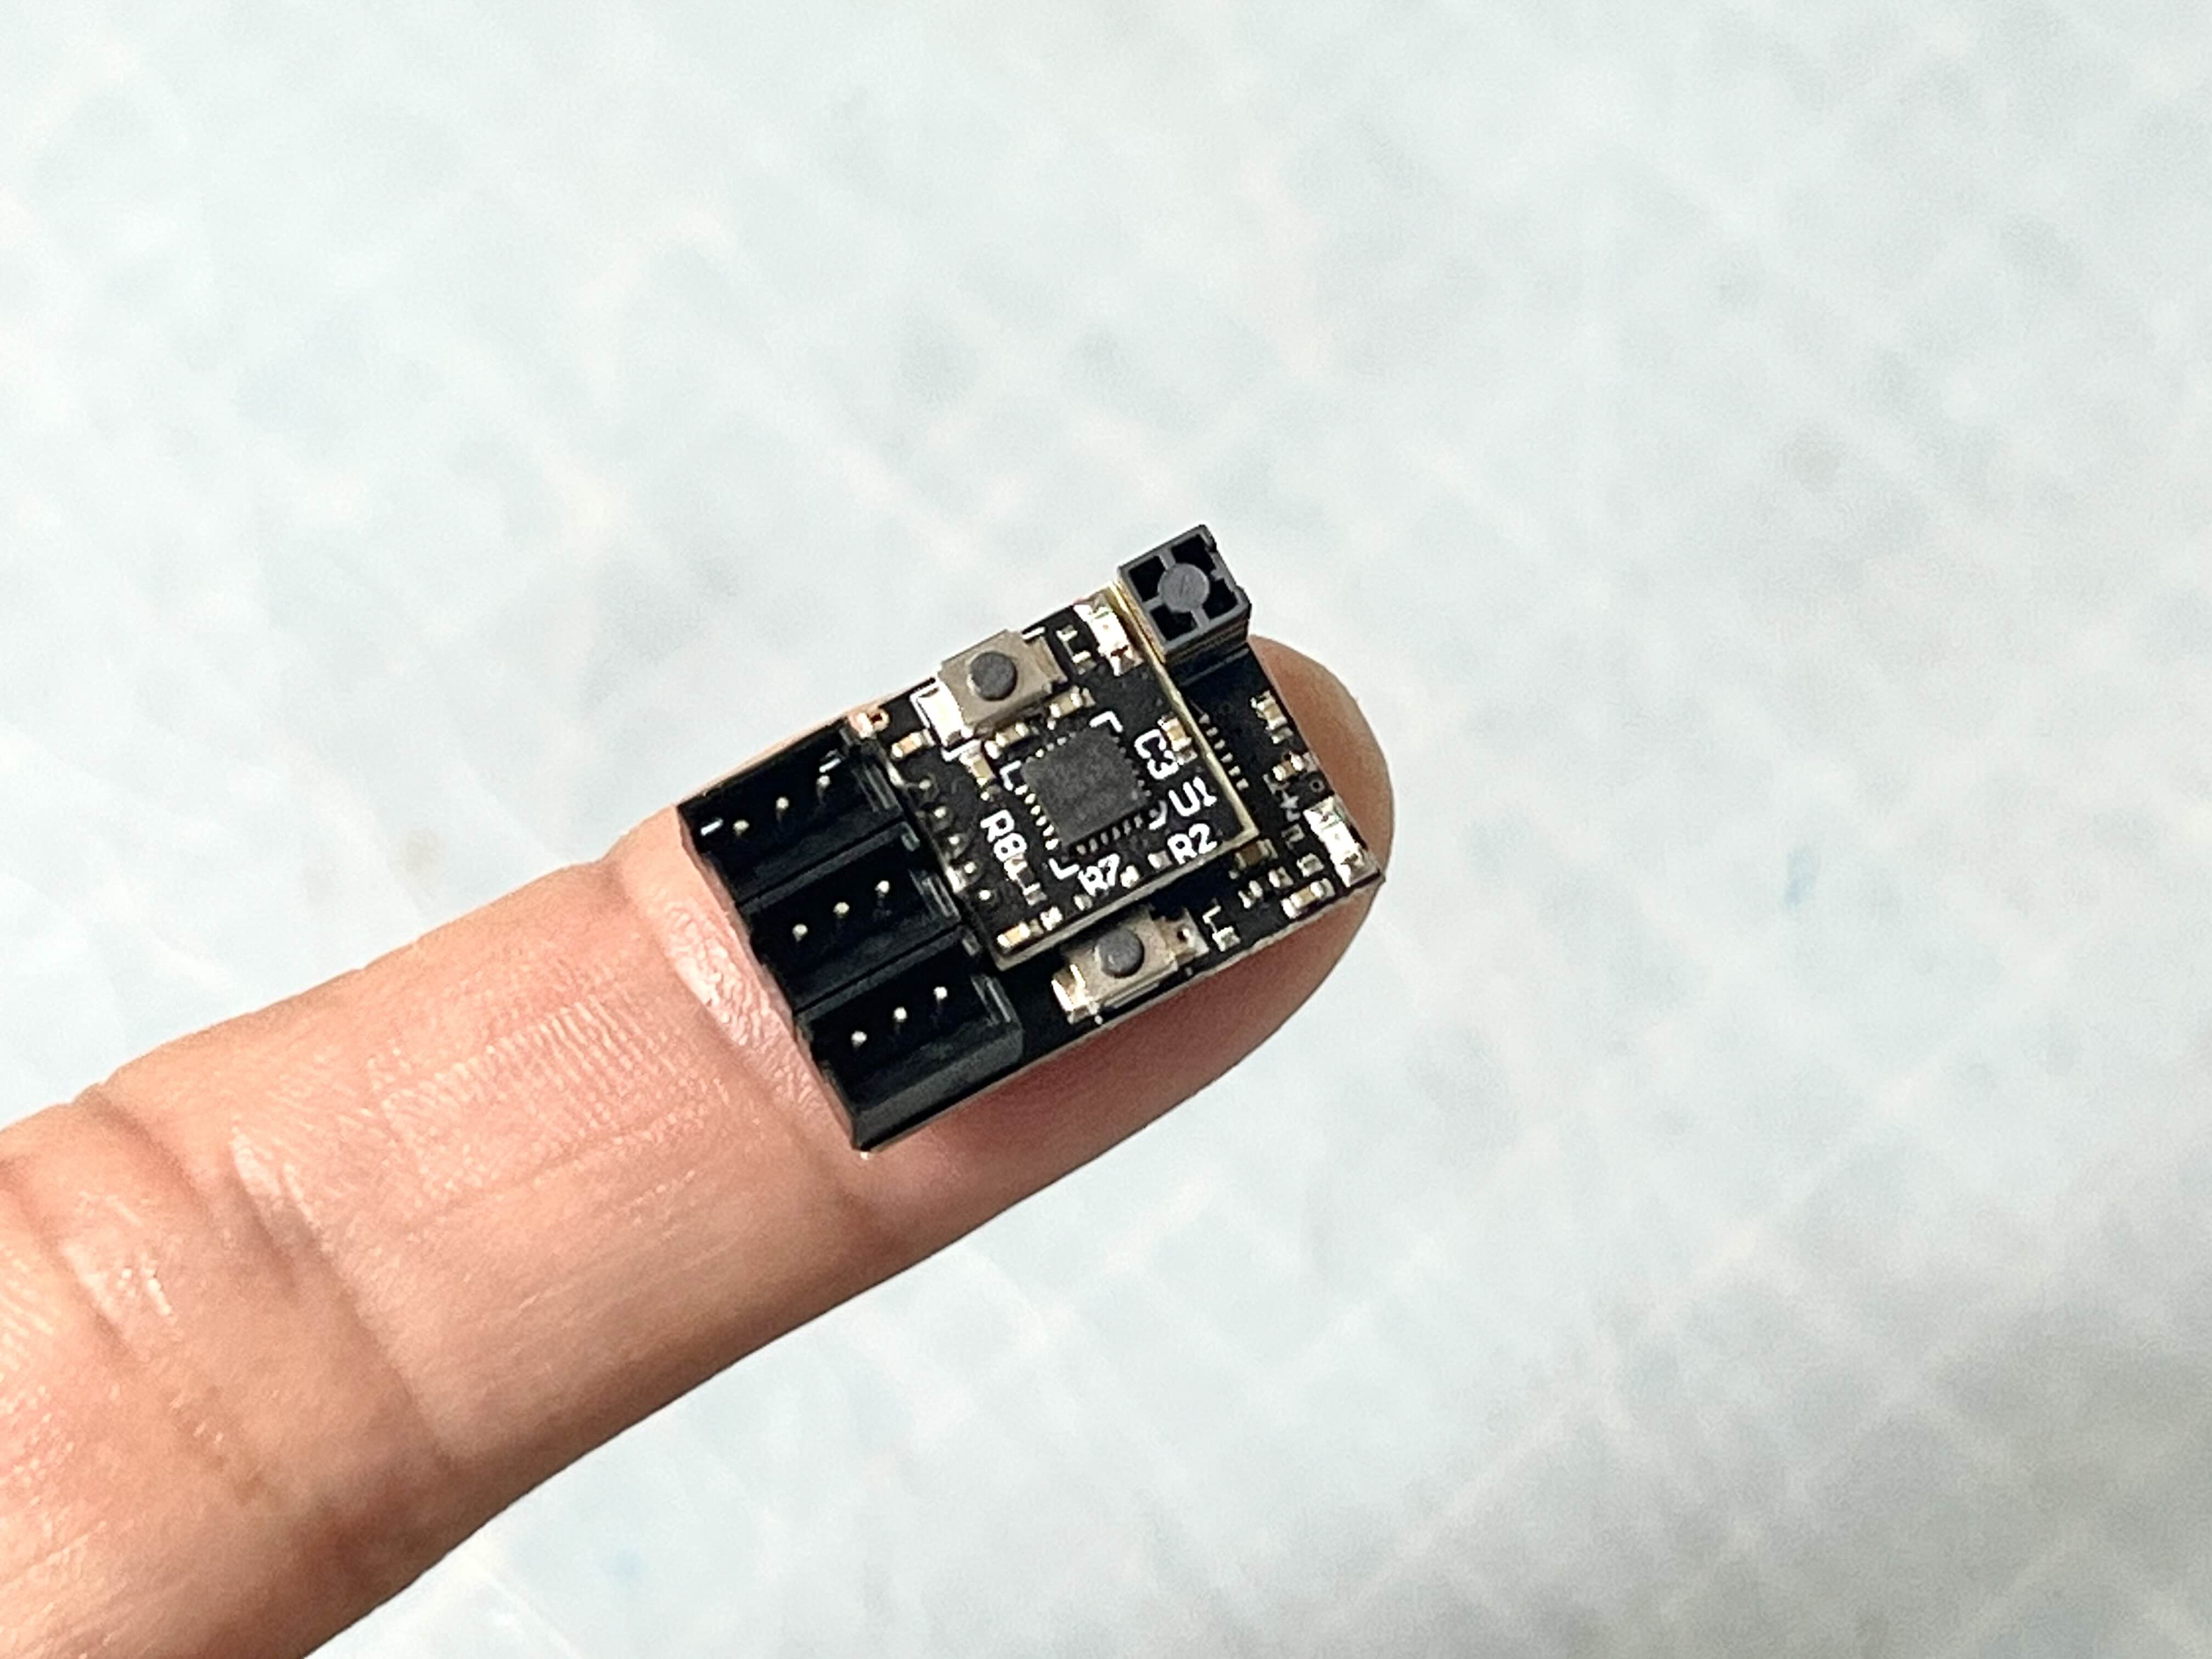
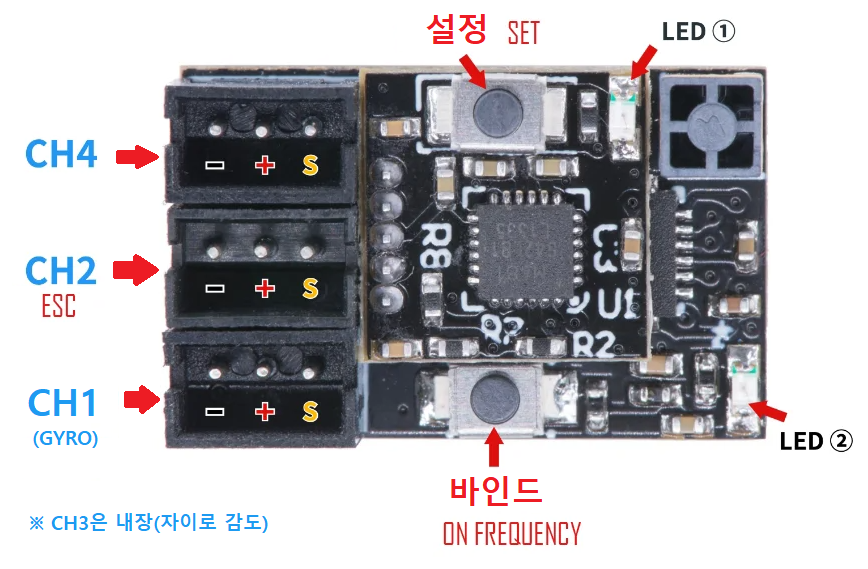
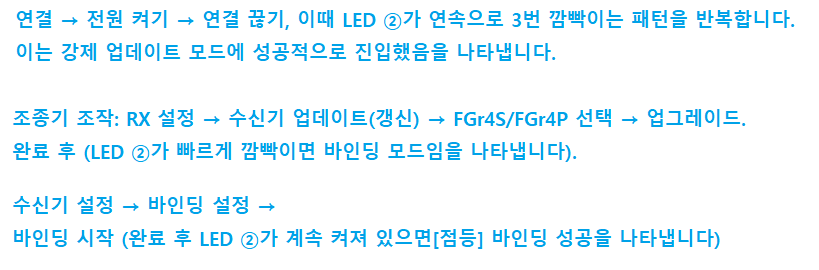
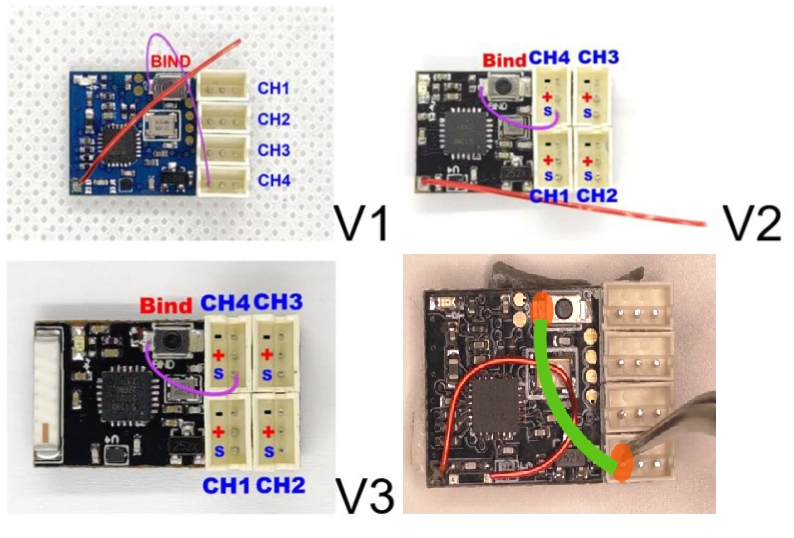
업데이트가 끝나면 수신기 전원을 껐다 켠 뒤, 처음에 하셨던 일반적인 바인딩 방법(바인드 버튼 누른 채 전원 켜기 -> 조종기 Bind)을 시도하시면 바로 묶입니다.
위 방법으로 천천히 따라하니 수신기가 업데이트 되었고, 이후 바인딩을 시도하니 한방에 바로 바인딩 성공!!
2. 서보 비정상 작동
이에 바인딩이 되었으니 차량을 주행해봐야겠죠. 테스트 주행을 하려고 ESC전원을 켜고 주행을 시도해보니 스로틀(CH2)는 정상으로 작동합니다. 그런데 CH1 서보가 아주 미세하게 움직일뿐 정상적인 작동을 하지 않습니다. 주행은 절대 불가능한상태, 이상하다 싶어 서보혼을 풀고 테스트 해봐도 마찬가지. 분명 수신기 변경전 정상적으로 작동했던 서보이기에 서보에 문제가 생겼다 라고는 생각되지 않습니다.
일단 조종기 설정의 EPA나 D/R은 모두 100%로 정상. AI 도움을 받아 하나씩 설정을 확인해보는데 역시 조종기 셋팅은 문제가 없습니다. 그렇다면 수신기 셋팅문제.
수신기 변경으로 인한 이슈라고 생각되어 여러가지 원인을 찾아봤습니다.
원인. CH4 채널 신호로 서보가 락이 걸려있는것.
다이얼을 돌려 서보 잠금 풀기
조종기를 켜고, 스티어링을 한쪽 끝(100%)으로 돌려놓습니다.
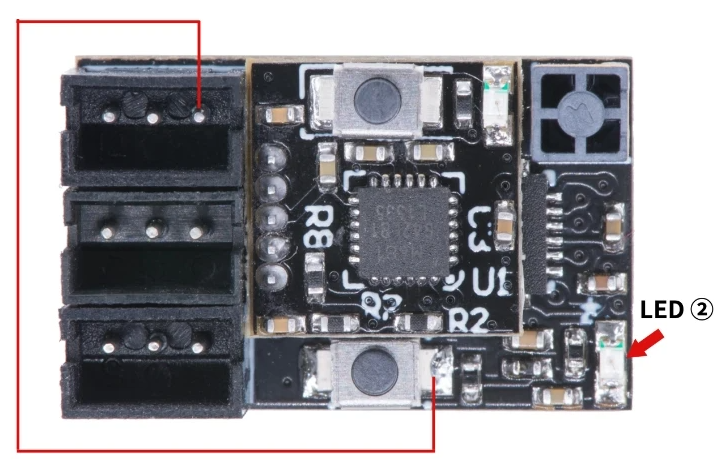
차량 전원이 꺼진 상태에서 위쪽 SET 버튼을 누른 채 차량 전원을 켭니다.
LED ①이 깜빡거리며 설정 모드로 진입할 것입니다. (패턴이 변하면 버튼에서 손을 뗍니다.)
조종기 스티어링 휠을 왼쪽 끝까지 돌려 2초 유지 ➔ 오른쪽 끝까지 돌려 2초 유지합니다.
차량 전원을 껐다 켜줍니다.
위 절차대로 진행하니 락이 풀렸습니다. 서보가 작동을 하네요. 그러나. 서보의 각도가 너무 작습니다. 보통 좌우합쳐 90도 정도되는 각도로 작동하는데, 지금은 45도로만 작동하는 서보. 어라 이거 또 뭔가 문제가 있구나 싶어 다시 AI에게 도움요청.
3. 서보각도 45도 문제
드리프트 차량인데 좌우 합쳐 45도 각도라니, 그러면 타각이 나오지 않아 드리프트 주행이 불가능하죠 원래 제 기능이었던 서보의 좌우 90도로 셋팅을 다시 해줘야합니다.
원인. 수신기(GT55 칩셋 적용 제품)는 '강제 타각 락(Lock)' 규칙 으로 인해 45도만 작동하는것. 이 역시 락을 해제시켜줘야겠네요
GT55 칩셋 전용 정석 타각(EPA) 해제 방법
조종기가 켜져 있고 서보가 반응하는 상태에서 차량 전원을 끕니다.
2층의 SET 버튼을 꾹 누른 채로 차량 전원을 킵니다.
전원이 들어오면 LED가 한 번 번쩍하거나 아주 잠깐 깜빡인 후, 불빛이 가만히 고정(ON)되거나 부팅이 멈춘 듯한 상태가 됩니다. (오래 기다릴 필요 없이 전원을 켠 후 딱 2~3초만 누르고 있다가 버튼에서 손을 떼시면 됩니다.)
버튼에서 손을 뗀 상태에서, 조종기의 스티어링 휠을 오른쪽 끝까지(Right) 돌리고 3초간 가만히 유지합니다.
이때 서보가 움직이지 않거나 45도만 꺾여도 상관없으니 휠을 끝까지 유지하세요. 내부적으로 최댓값을 읽는 중입니다.
이어서 스티어링 휠을 왼쪽 끝까지(Left) 돌리고 3초간 가만히 유지합니다.
조종기 휠을 정중앙(중립)으로 완전히 놓습니다.
수신기 2층의 SET 버튼을 마지막으로 '한 번 짧게 탁' 눌러서 방금 입력한 좌우 값을 저장해 줍니다. (이때 LED가 깜빡이며 저장이 완료됩니다.)
차량 전원을 완전히 껐다가 다시 켜줍니다.
오호 성공! 이제 90도로 잘 꺽입니다.
이제 깔끔하게 제대로 된 EPA설정을 해줘야겠네요
4. 자이로 방향 문제
EPA까지 설정하고 자이로 감도를 100%로 올려 테스트를 해보니 자이로가 반대로 반응합니다. 차량의 리어부분을 손으로 잡고 오른쪽으로 돌리면 프론트 스티어링이 자동으로 오른쪽으로 맞춰져야 하는데 반대쪽인 왼쪽으로 돌아가네요
이 수신기는 별도의 리버스(방향 뒤집기) 버튼이 없는 대신, 타각을 설정할 때 '조종기 휠을 어느 방향으로 먼저 꺾기 시작하느냐'에 따라 자이로의 정방향/역방향(포워드/리버스)이 자동으로 결정되는 구조입니다.
EPA 및 자이로 설정방법입니다.
자이로 리버스(방향 뒤집기) 겸 EPA 설정 단계
설정 진입:
조종기를 켜둔 상태에서 차량 전원을 끕니다.
수신기 SET 버튼을 누른 채로 차량 전원을 켭니다.
전원을 켠 후 손을 떼지 말고 딱 3초 정도 기다린 후에 SET 버튼에서 손을 뗍니다.
왼쪽 먼저 꺾기 :
조종기 스티어링 휠을 왼쪽(좌측) 끝까지 돌리고 서보가 스스로 움직일 때까지 3초간 유지합니다.
값을 인식하면 서보가 자동으로 정중앙(중립) 위치로 돌아옵니다.
오른쪽 꺾기:
서보가 중앙으로 오면, 이어서 스티어링 휠을 오른쪽(우측) 끝까지 돌리고 3초간 유지합니다.
수신기가 저장에 성공하면 서보가 다시 자동으로 정중앙으로 돌아옵니다.
저장 완료:
차량 전원을 완전히 껐다가 다시 켜줍니다.
2번단계 에서 오른쪽 먼저 꺽고 왼쪽으로 꺽느냐 아니면 왼쪽 먼저 꺽고 오른쪽으로 꺽느냐에 따라 자이로 반응 방향이 달라지게 되는것입니다.
오른쪽을 먼저 꺽으면 리어를 움직일때 반대방향으로 자이로가 반응하니 저는 왼쪽먼저 꺽어서 셋팅을 잡아주었구요 이게 수신기마다 자이로가 다른지 어떤지는 모르겠는데, 위 방법으로 자이로 방향을 잡아가면 되겠습니다.
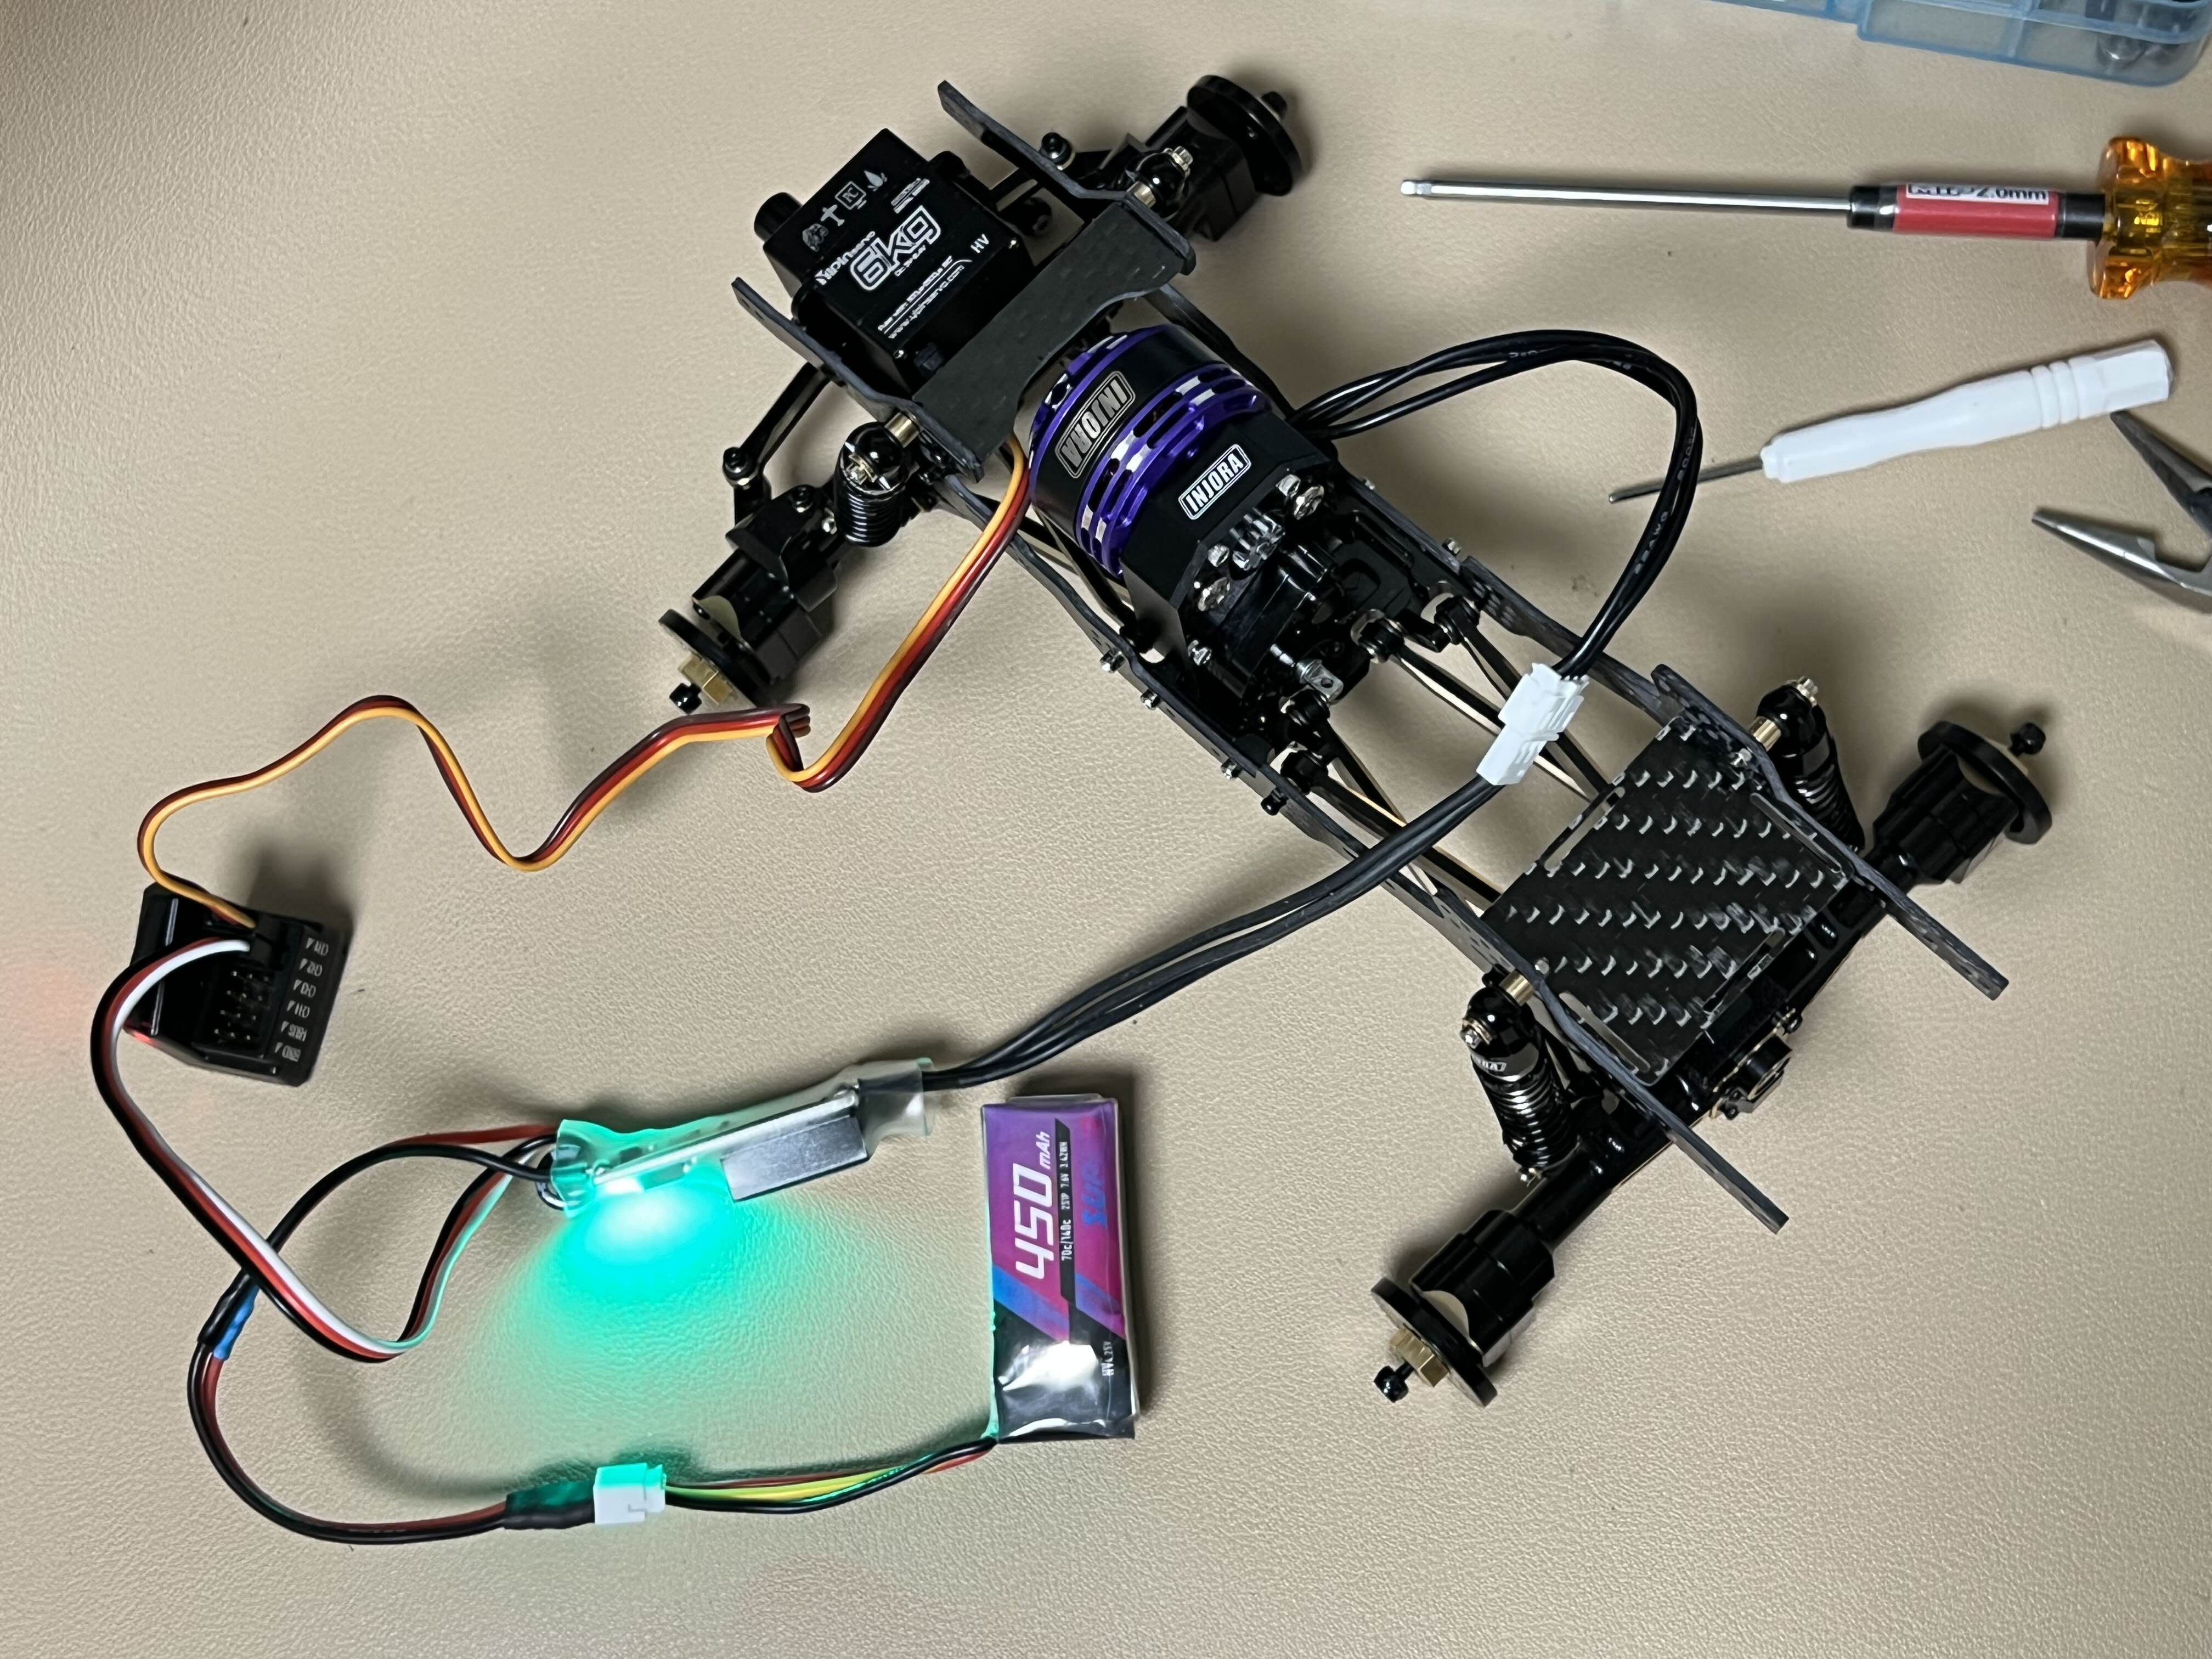
우여곡절끝에 자이로기능이 합쳐져 있는 마이크로 통합 수신기로 교체를 해봤구요 크기는 작지만 너무나도 잘 작동하는 수신기, 이 자그마한 칩에 락기능까지 있을줄을 몰라서 더욱 놀랐습니다;;ㅋ
동봉 되어있던 서보혼은 길이가 너무 짧아 사용불가능해서 좀더 긴 제품을 구매했더니, 이번엔 서보혼 이빨갯수(Teeth) 가 맞지 않아 사용불가능 그래서 결국 흰색 수지 서보혼을 사용했었는데 토크도 그렇고 마운트 거치 구멍도 맞지 않는 어정쩡함이 계속 불만이었다가
큰맘먹고 서보를 교체 해주기로 결정했습니다.
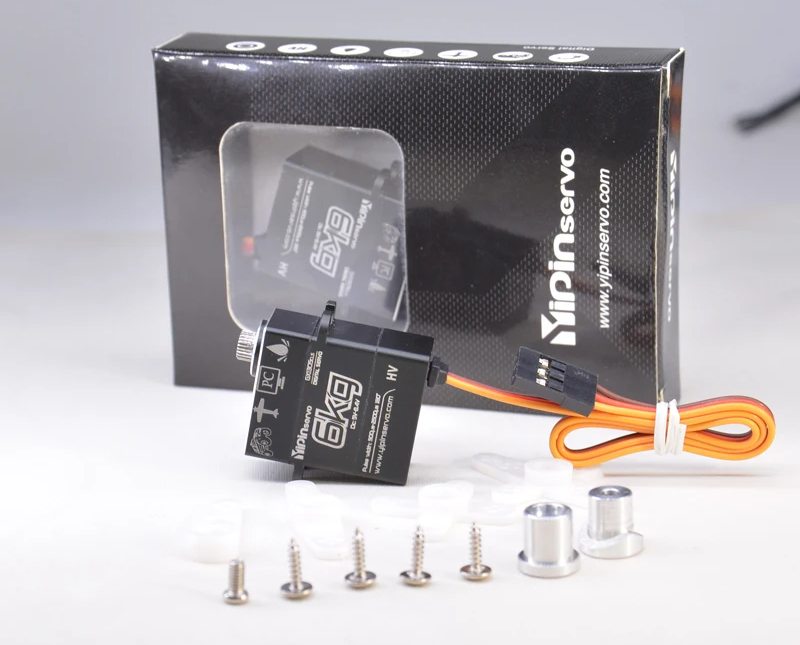
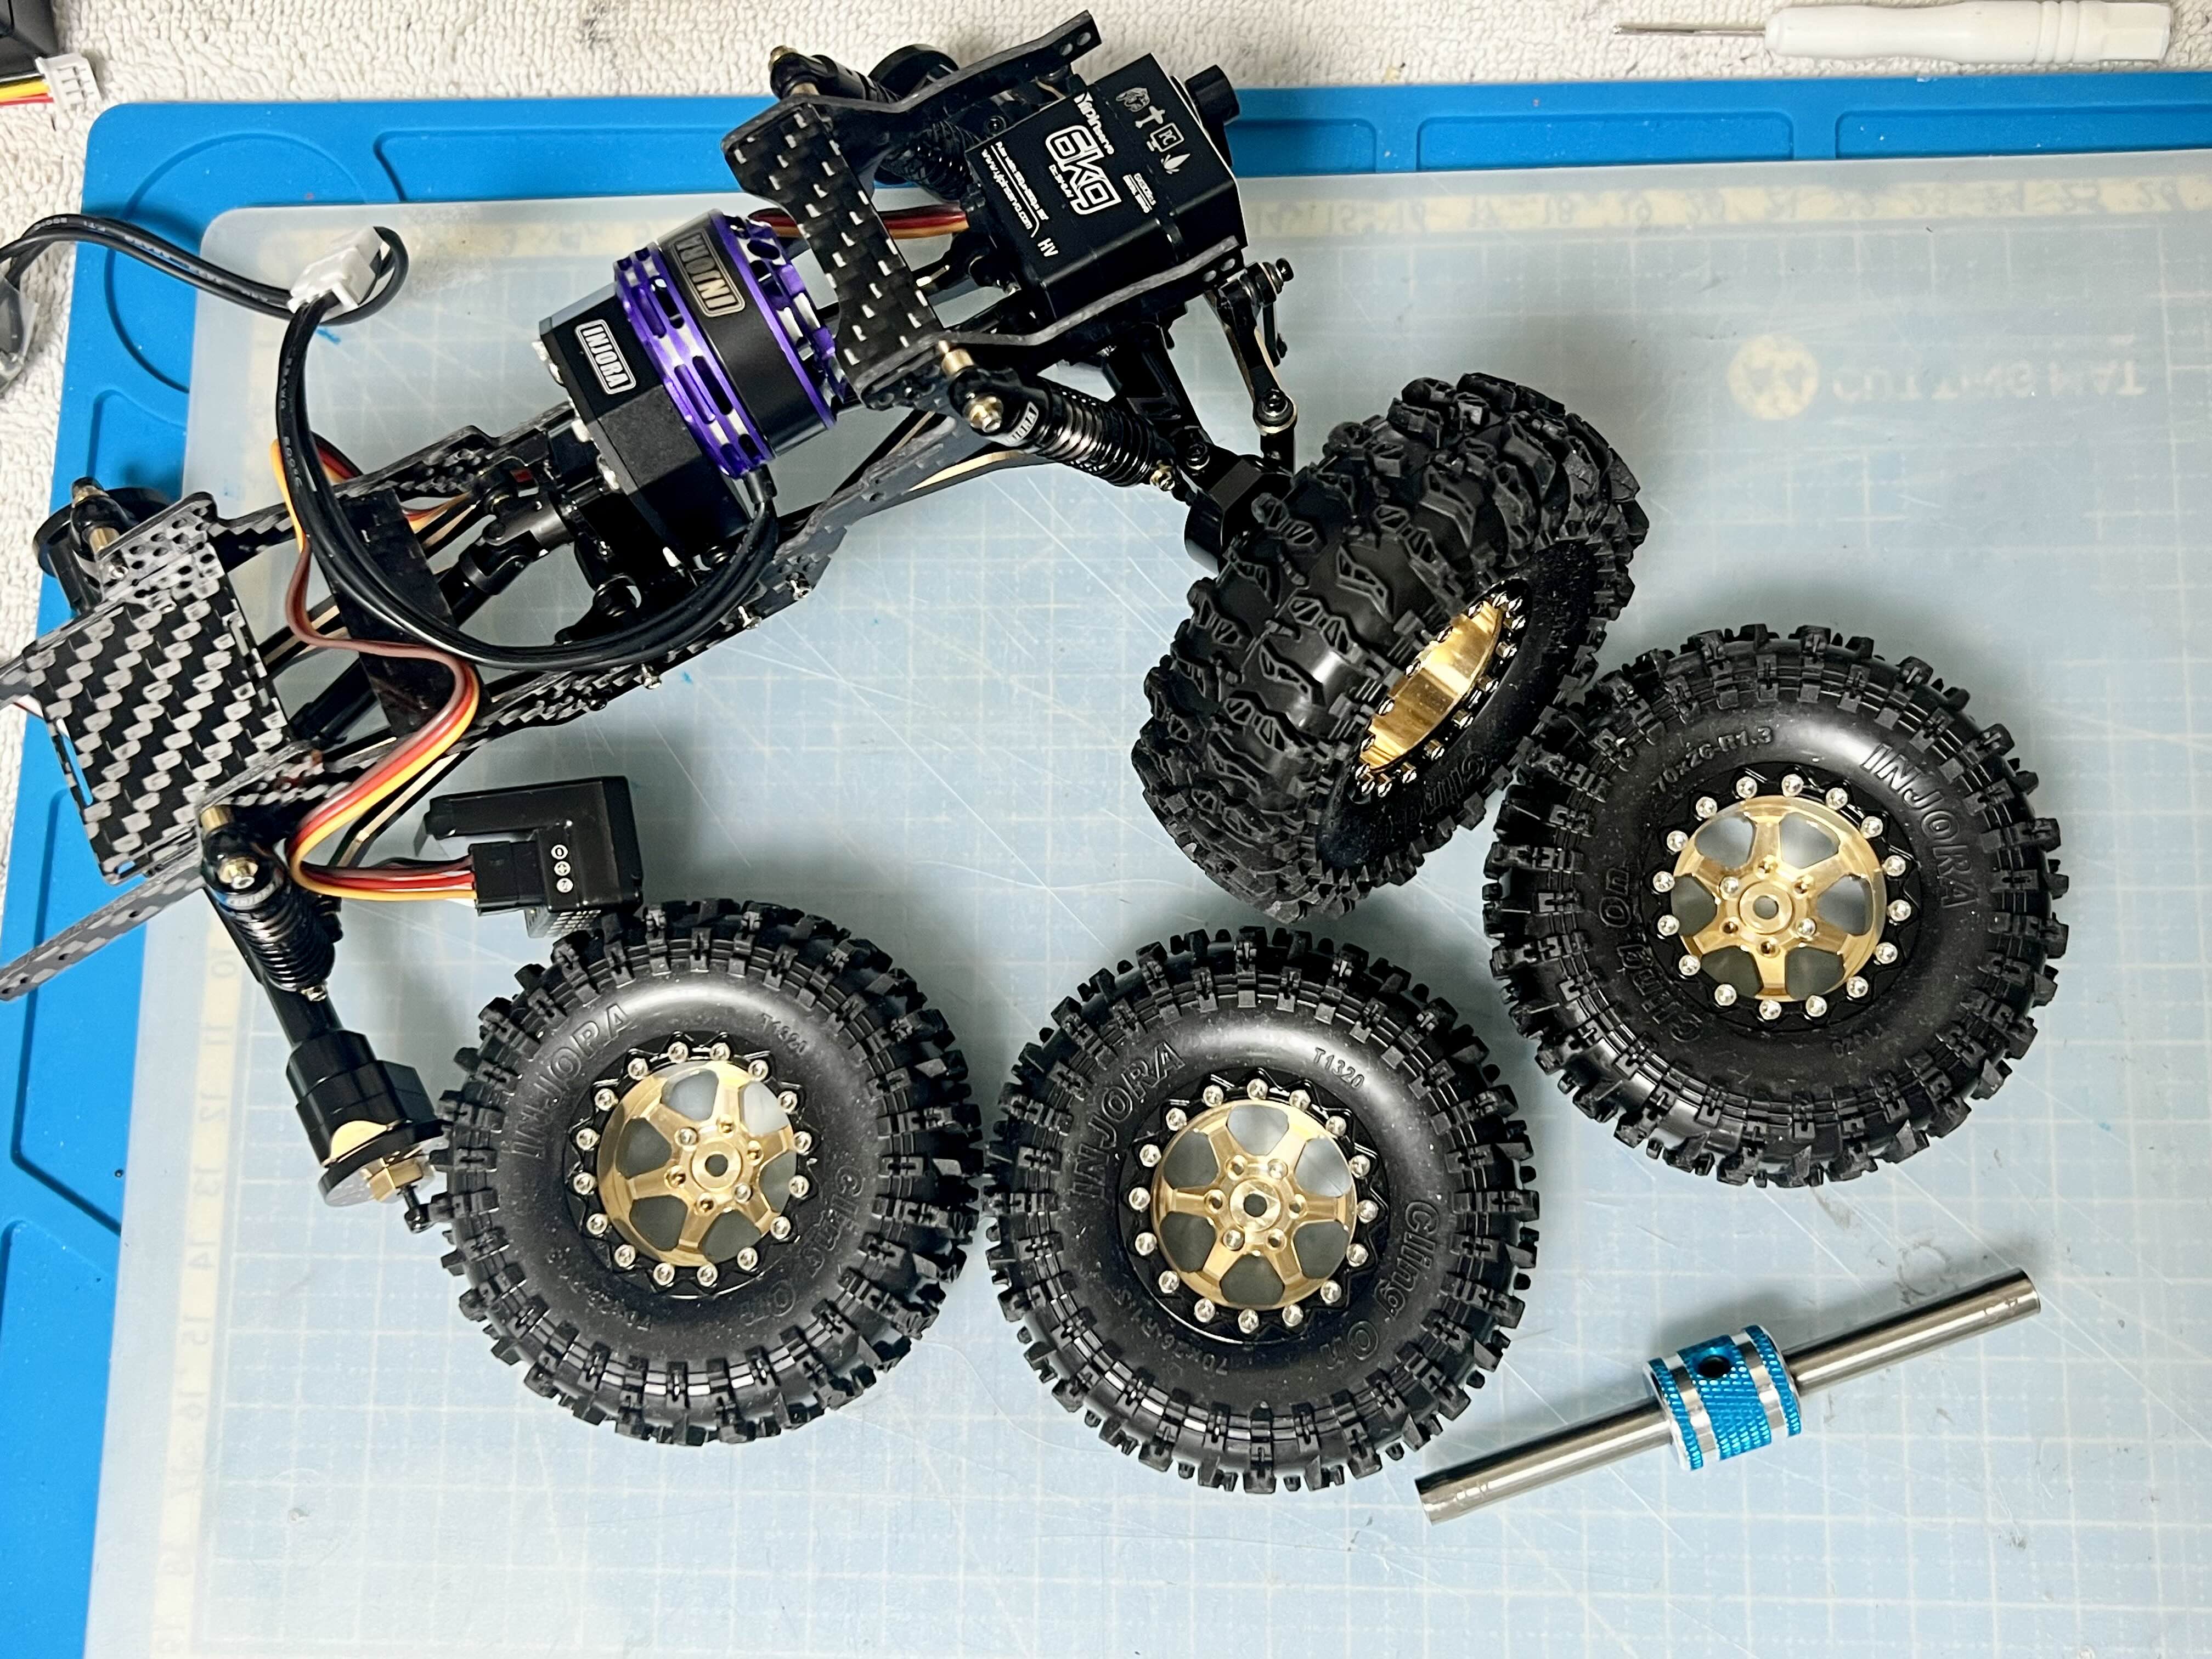
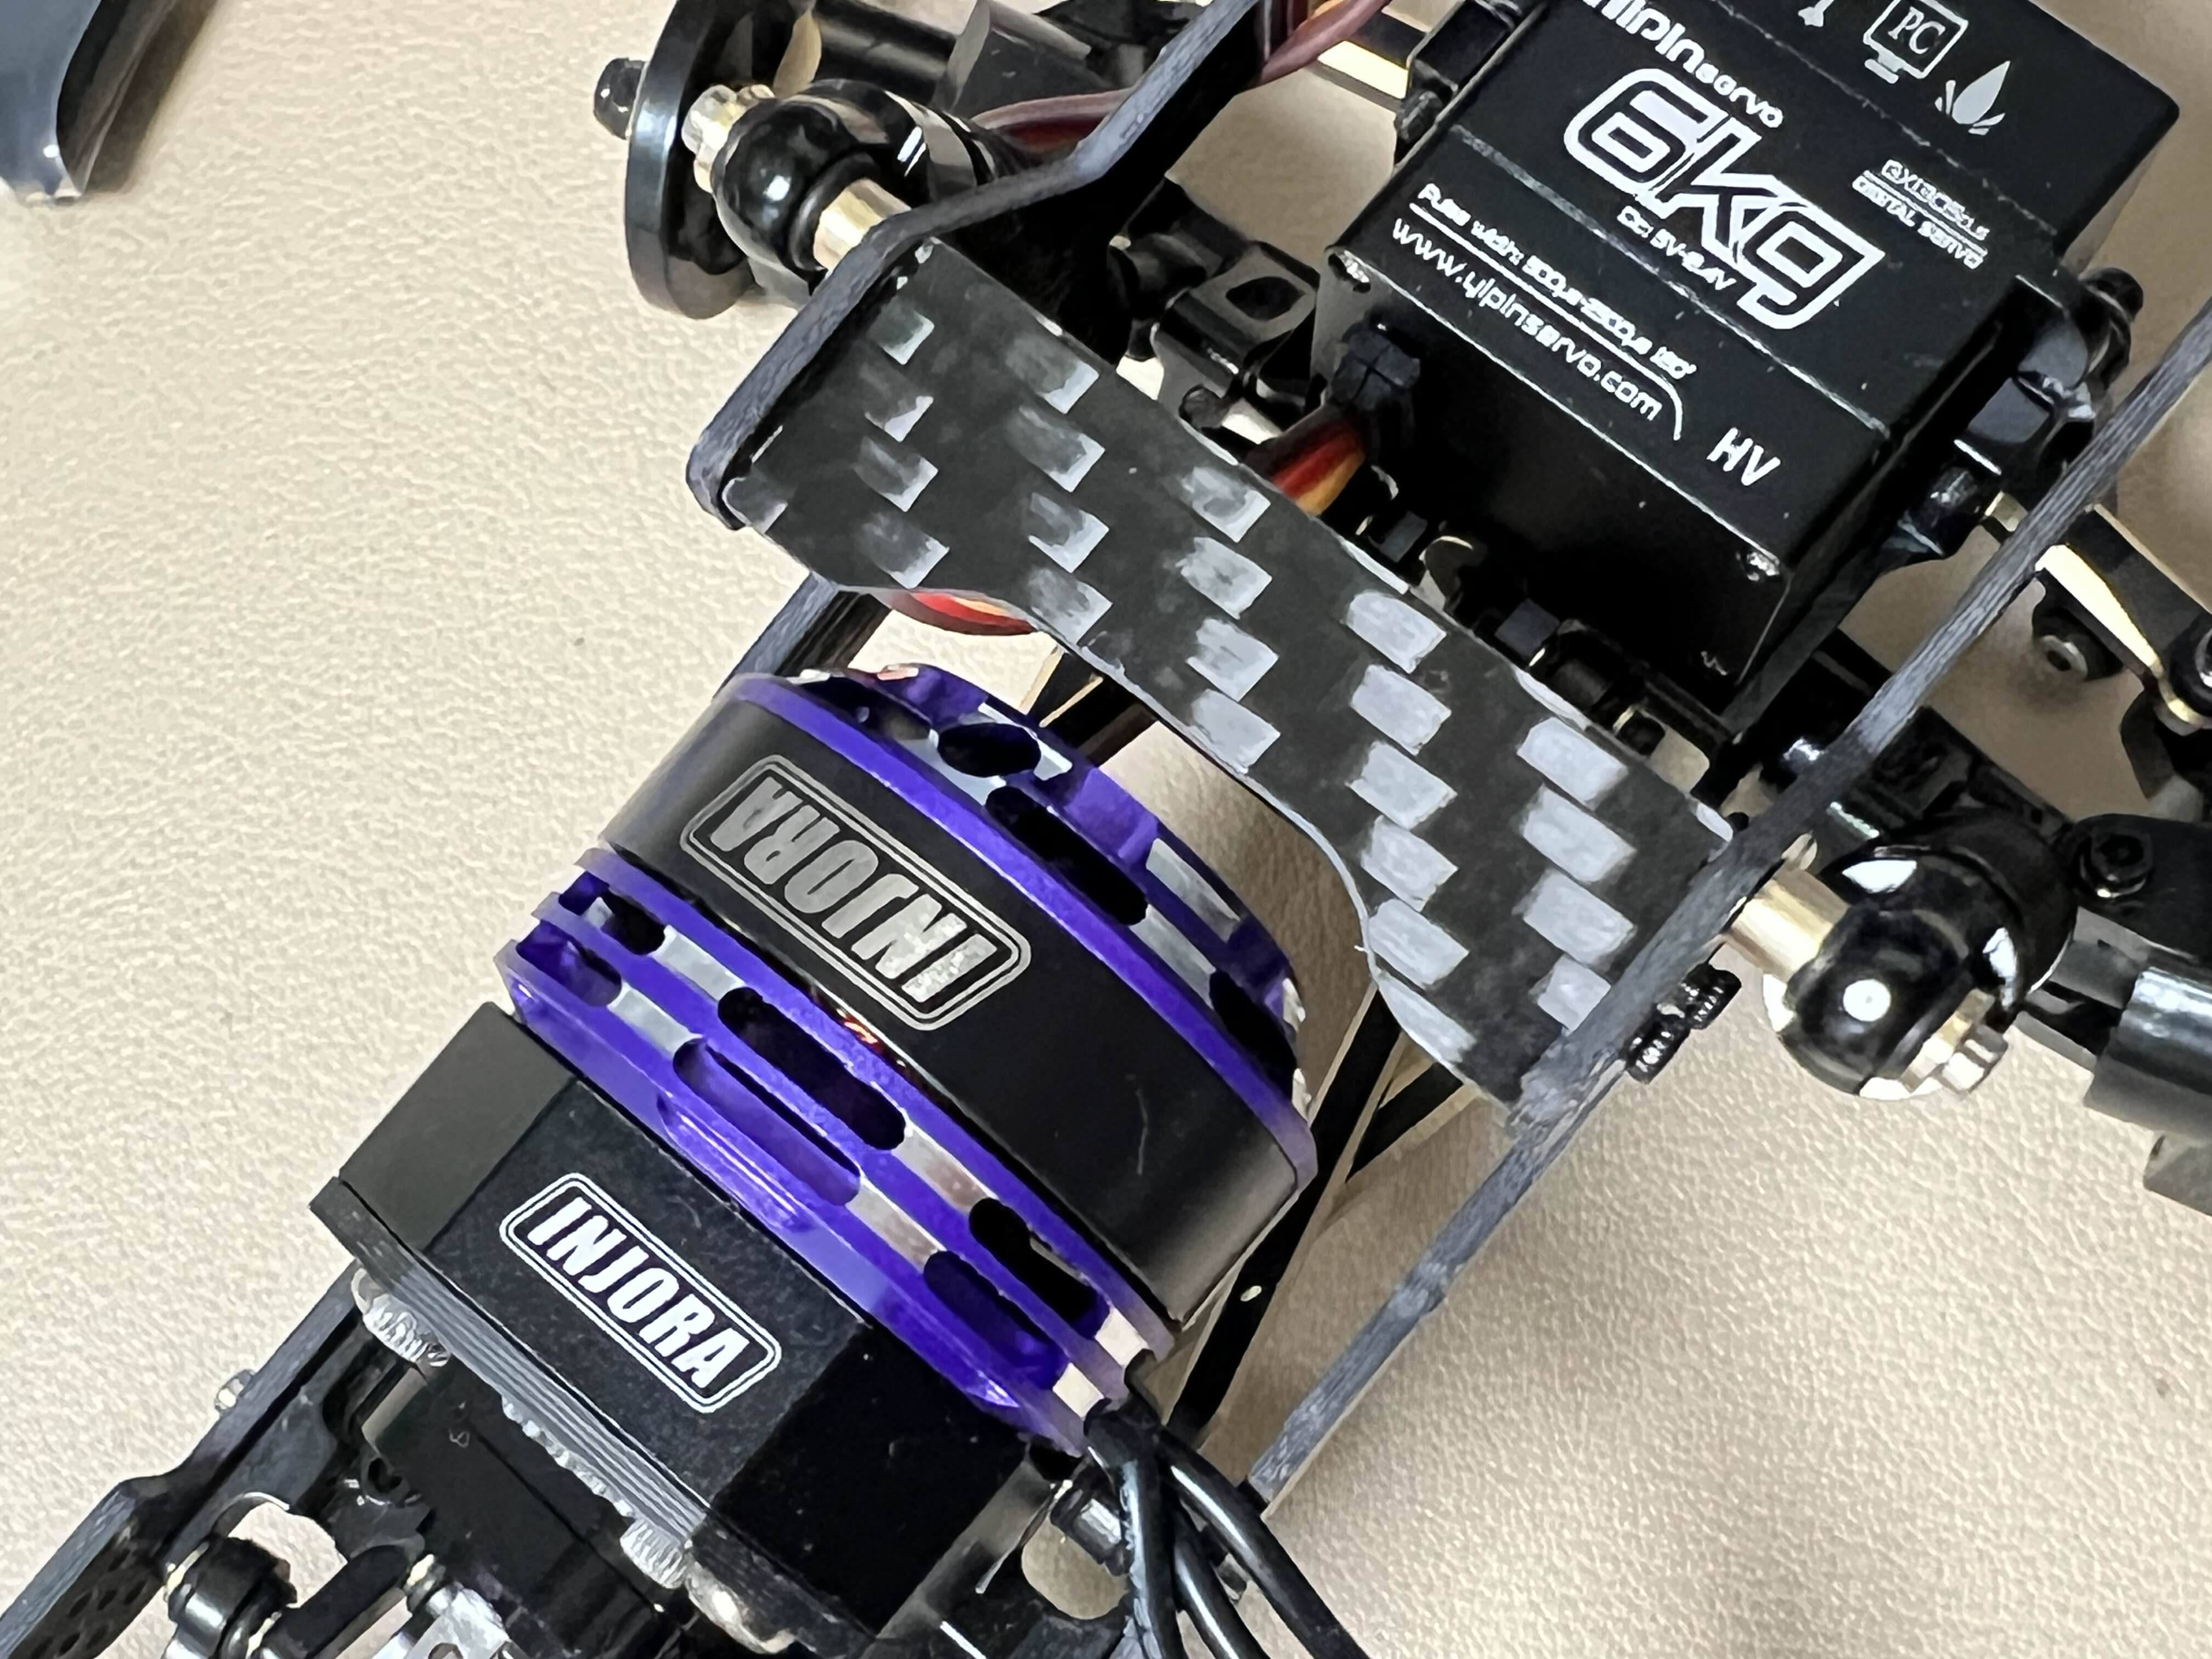
기존 사용했던 서보
사실 위 6kg 서보는 1:10크기의 큰 차량에서 기어 변속을 하는 용도로 나온 제품이라 서보 마운트 구멍도 m3 구멍이 뚫려있거든요.
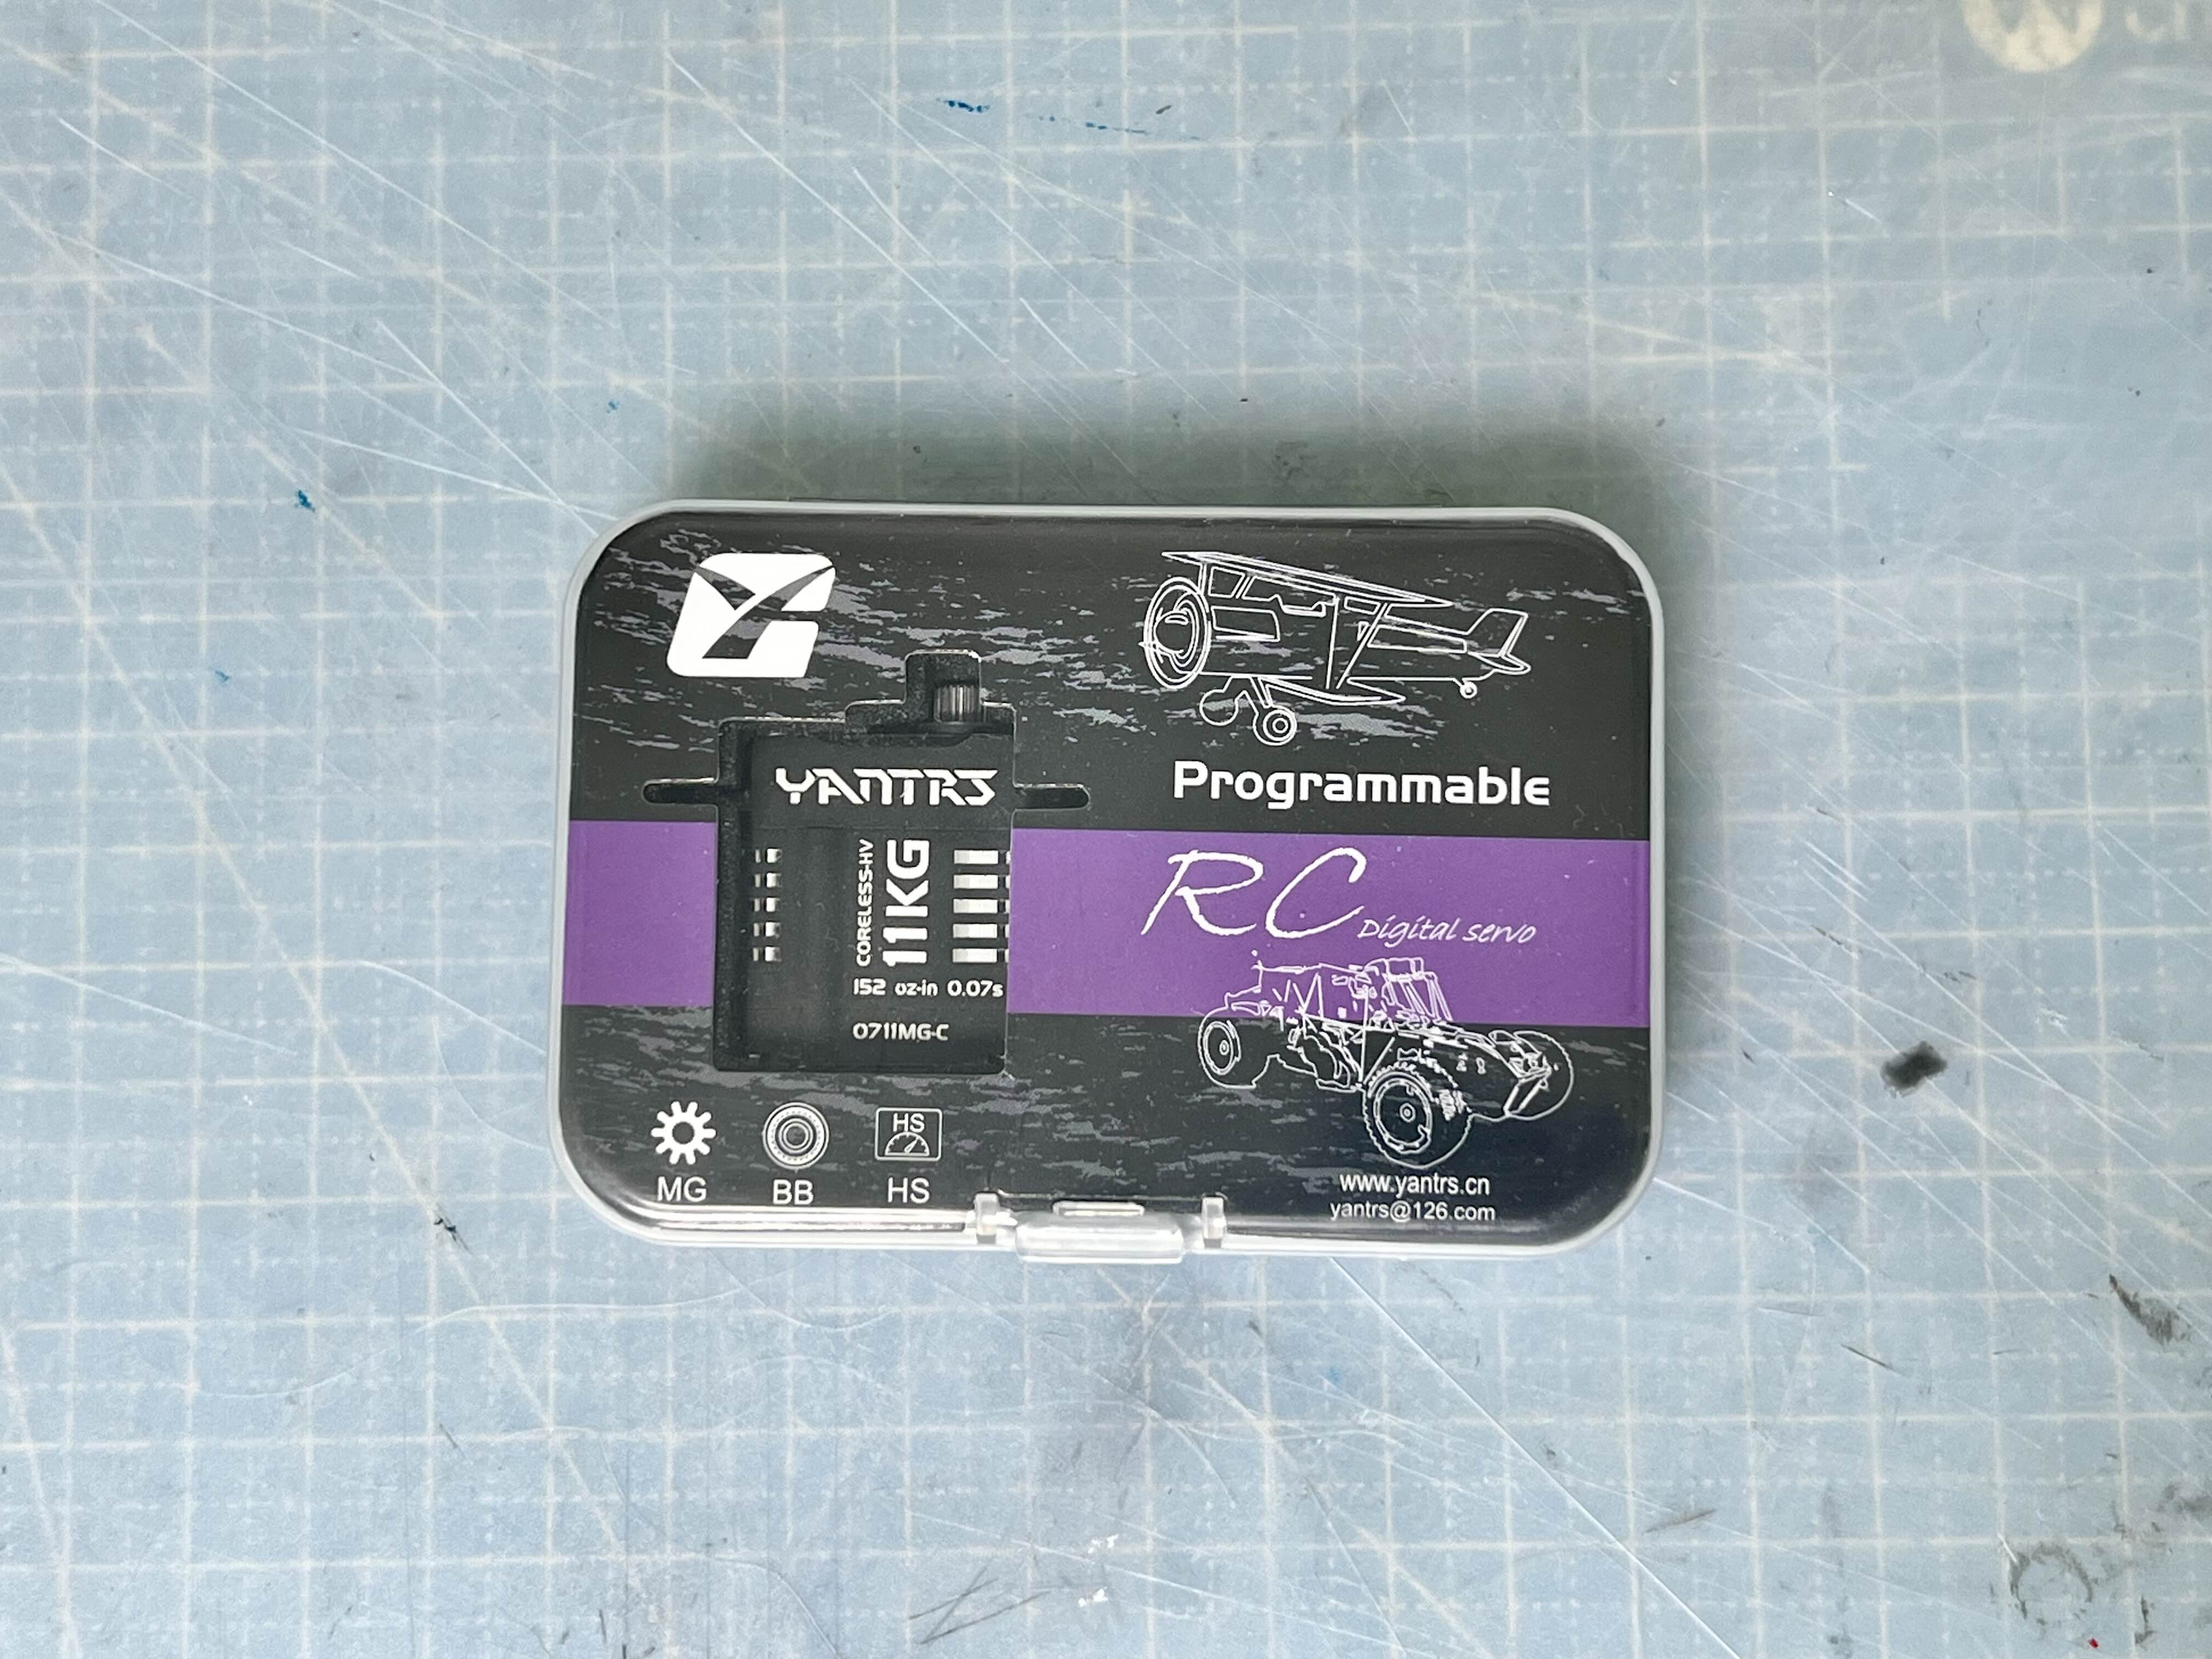
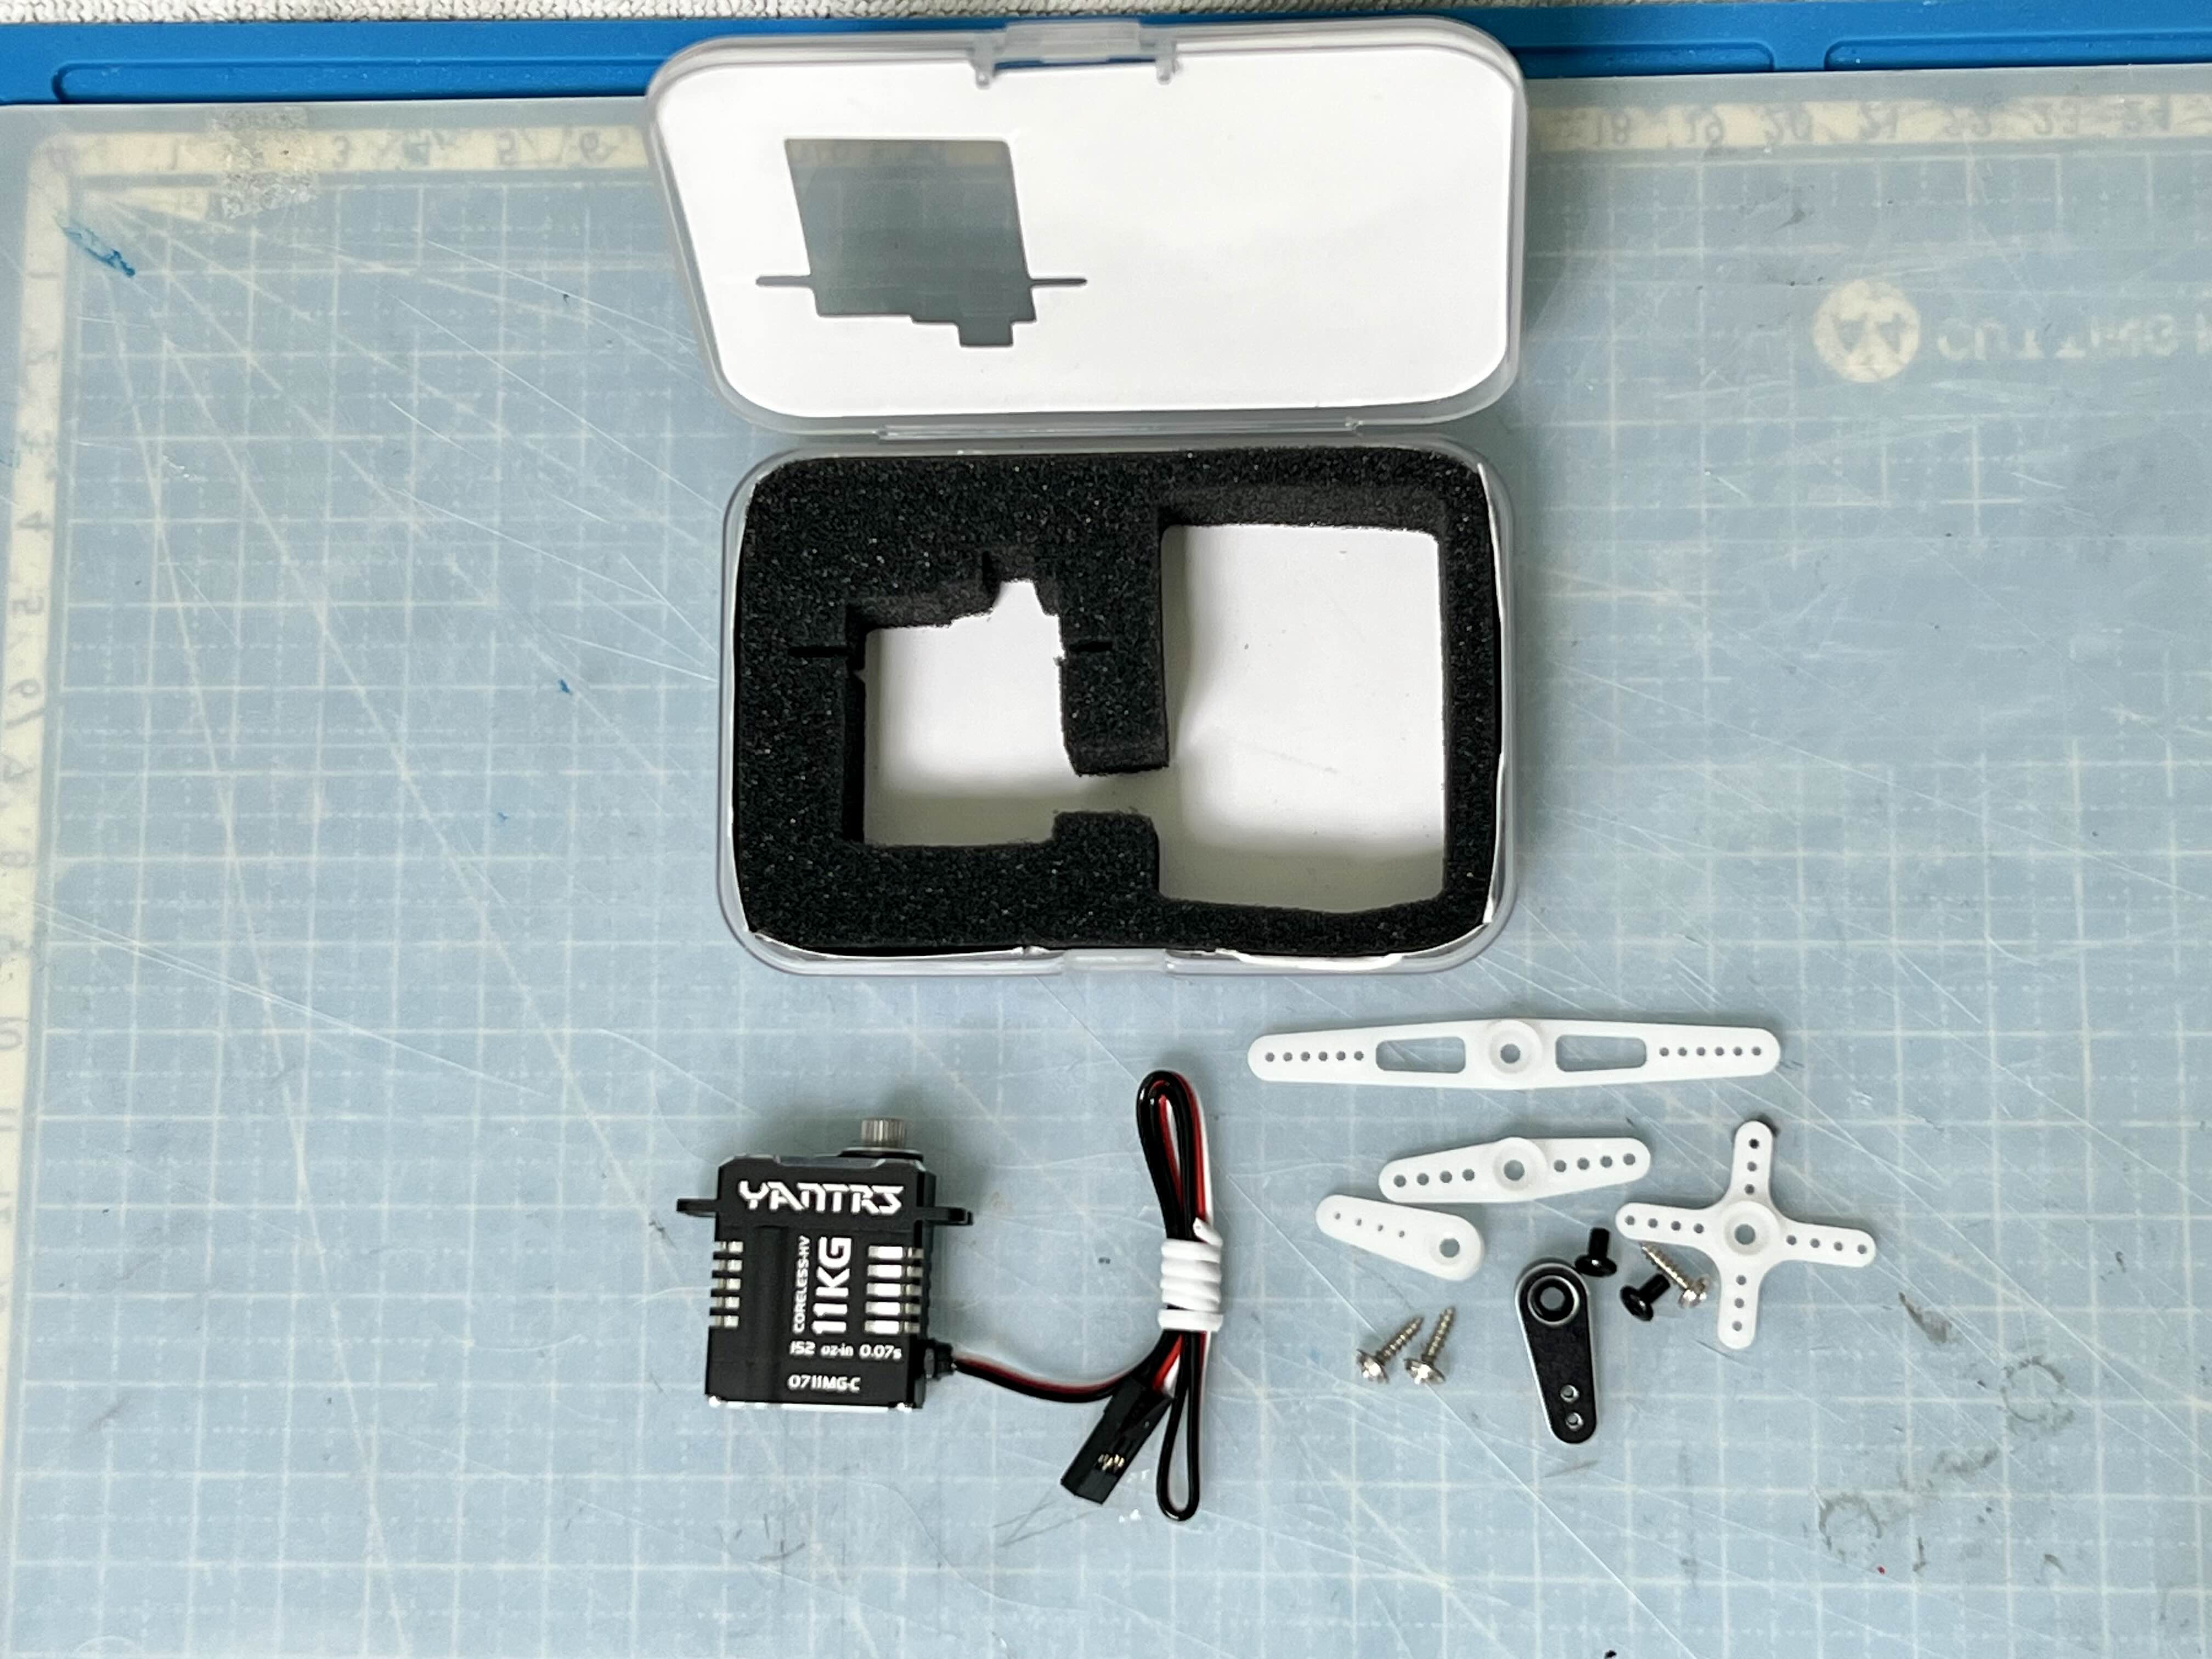
선택한 서보는 대십용 서보로 한번 큰 믿음 주었던 얀트리스 11kg 제품입니다.
고급지게 전용케이스에 담겨져 있습니다.
구성품은 서보와 메탈서보혼 1개, 수지서보혼 4개, 그리고 장착용 나사가 같이 들어있네요
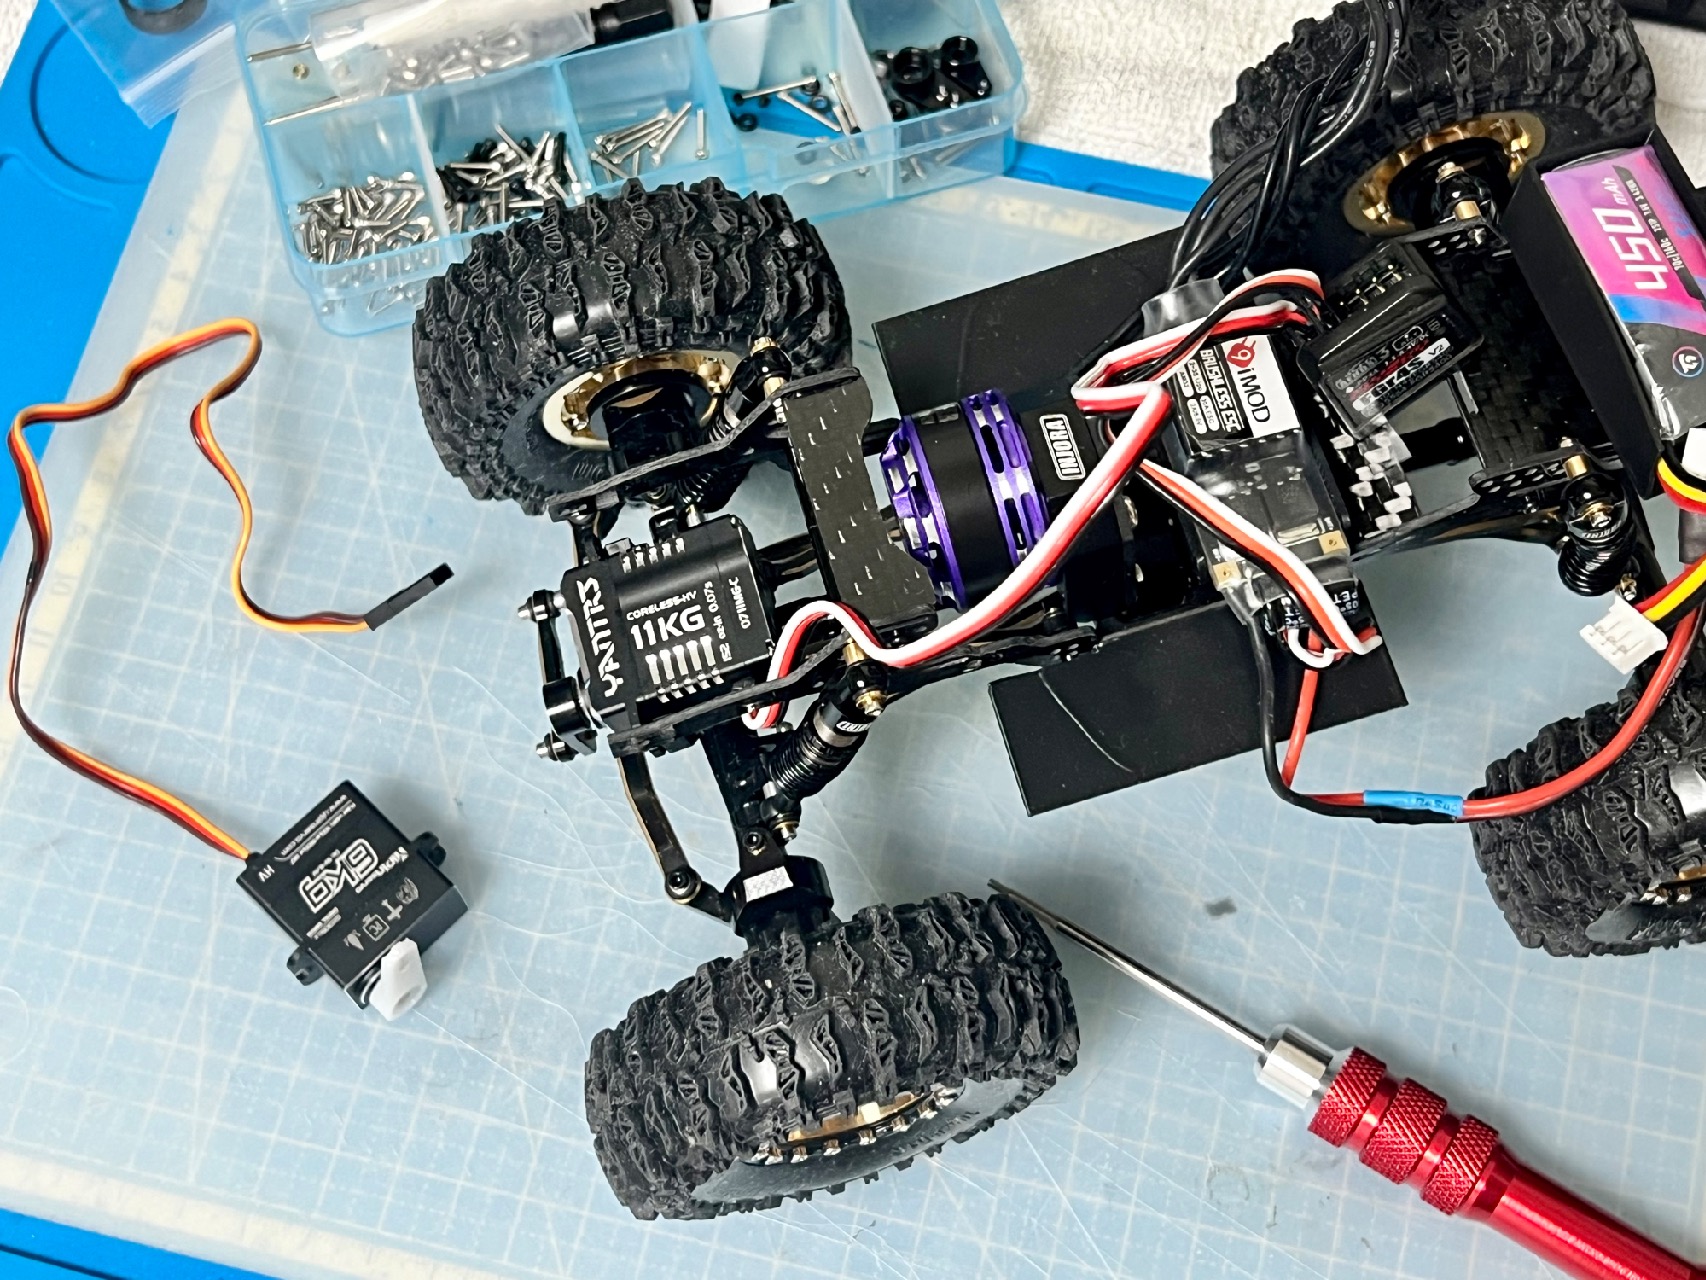
기존 서보를 제거해야겠죠.
별 어려움없이 제거를 진행하고
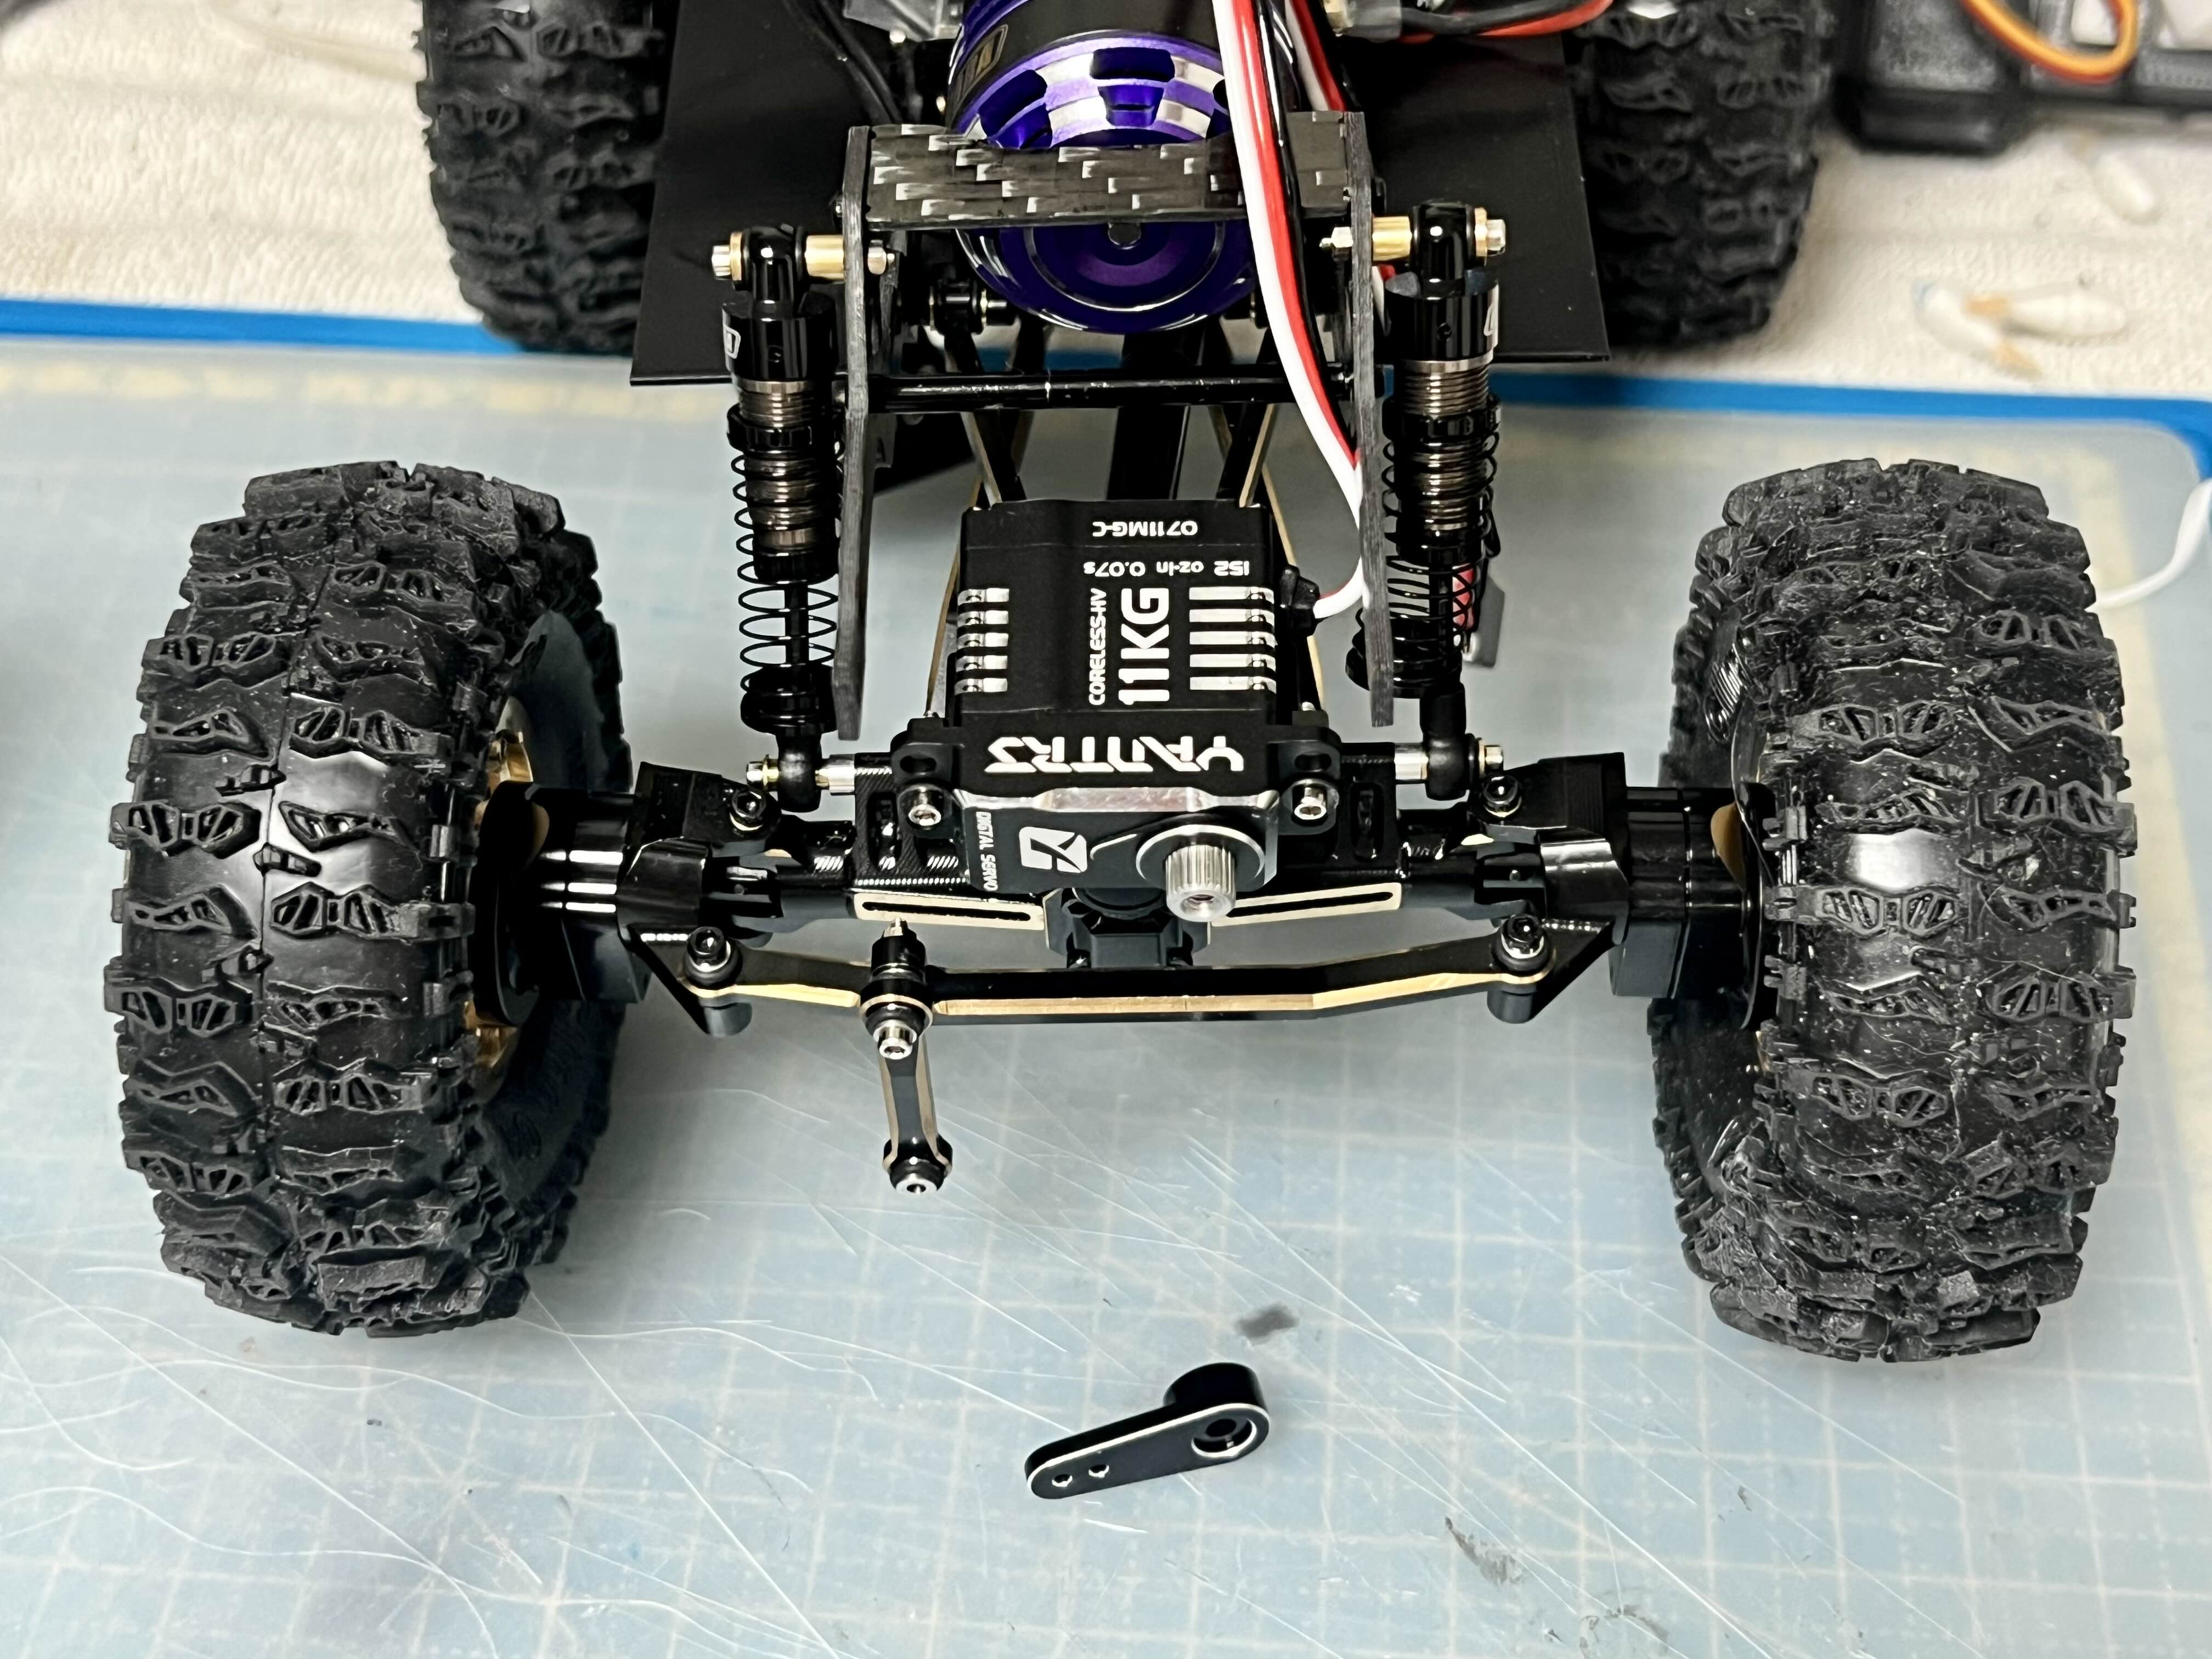
새로운 서보로 교체를 진행합니다.
힘의 차이가 생겨서 인지 서보의 크기가 좀더 큽니다.
잘 서보마운트에 위치 시켜주고
m2나사로 고정해줍니다.
같이 동봉되어 있던 서보혼도 잘 고정시켜줍니다.
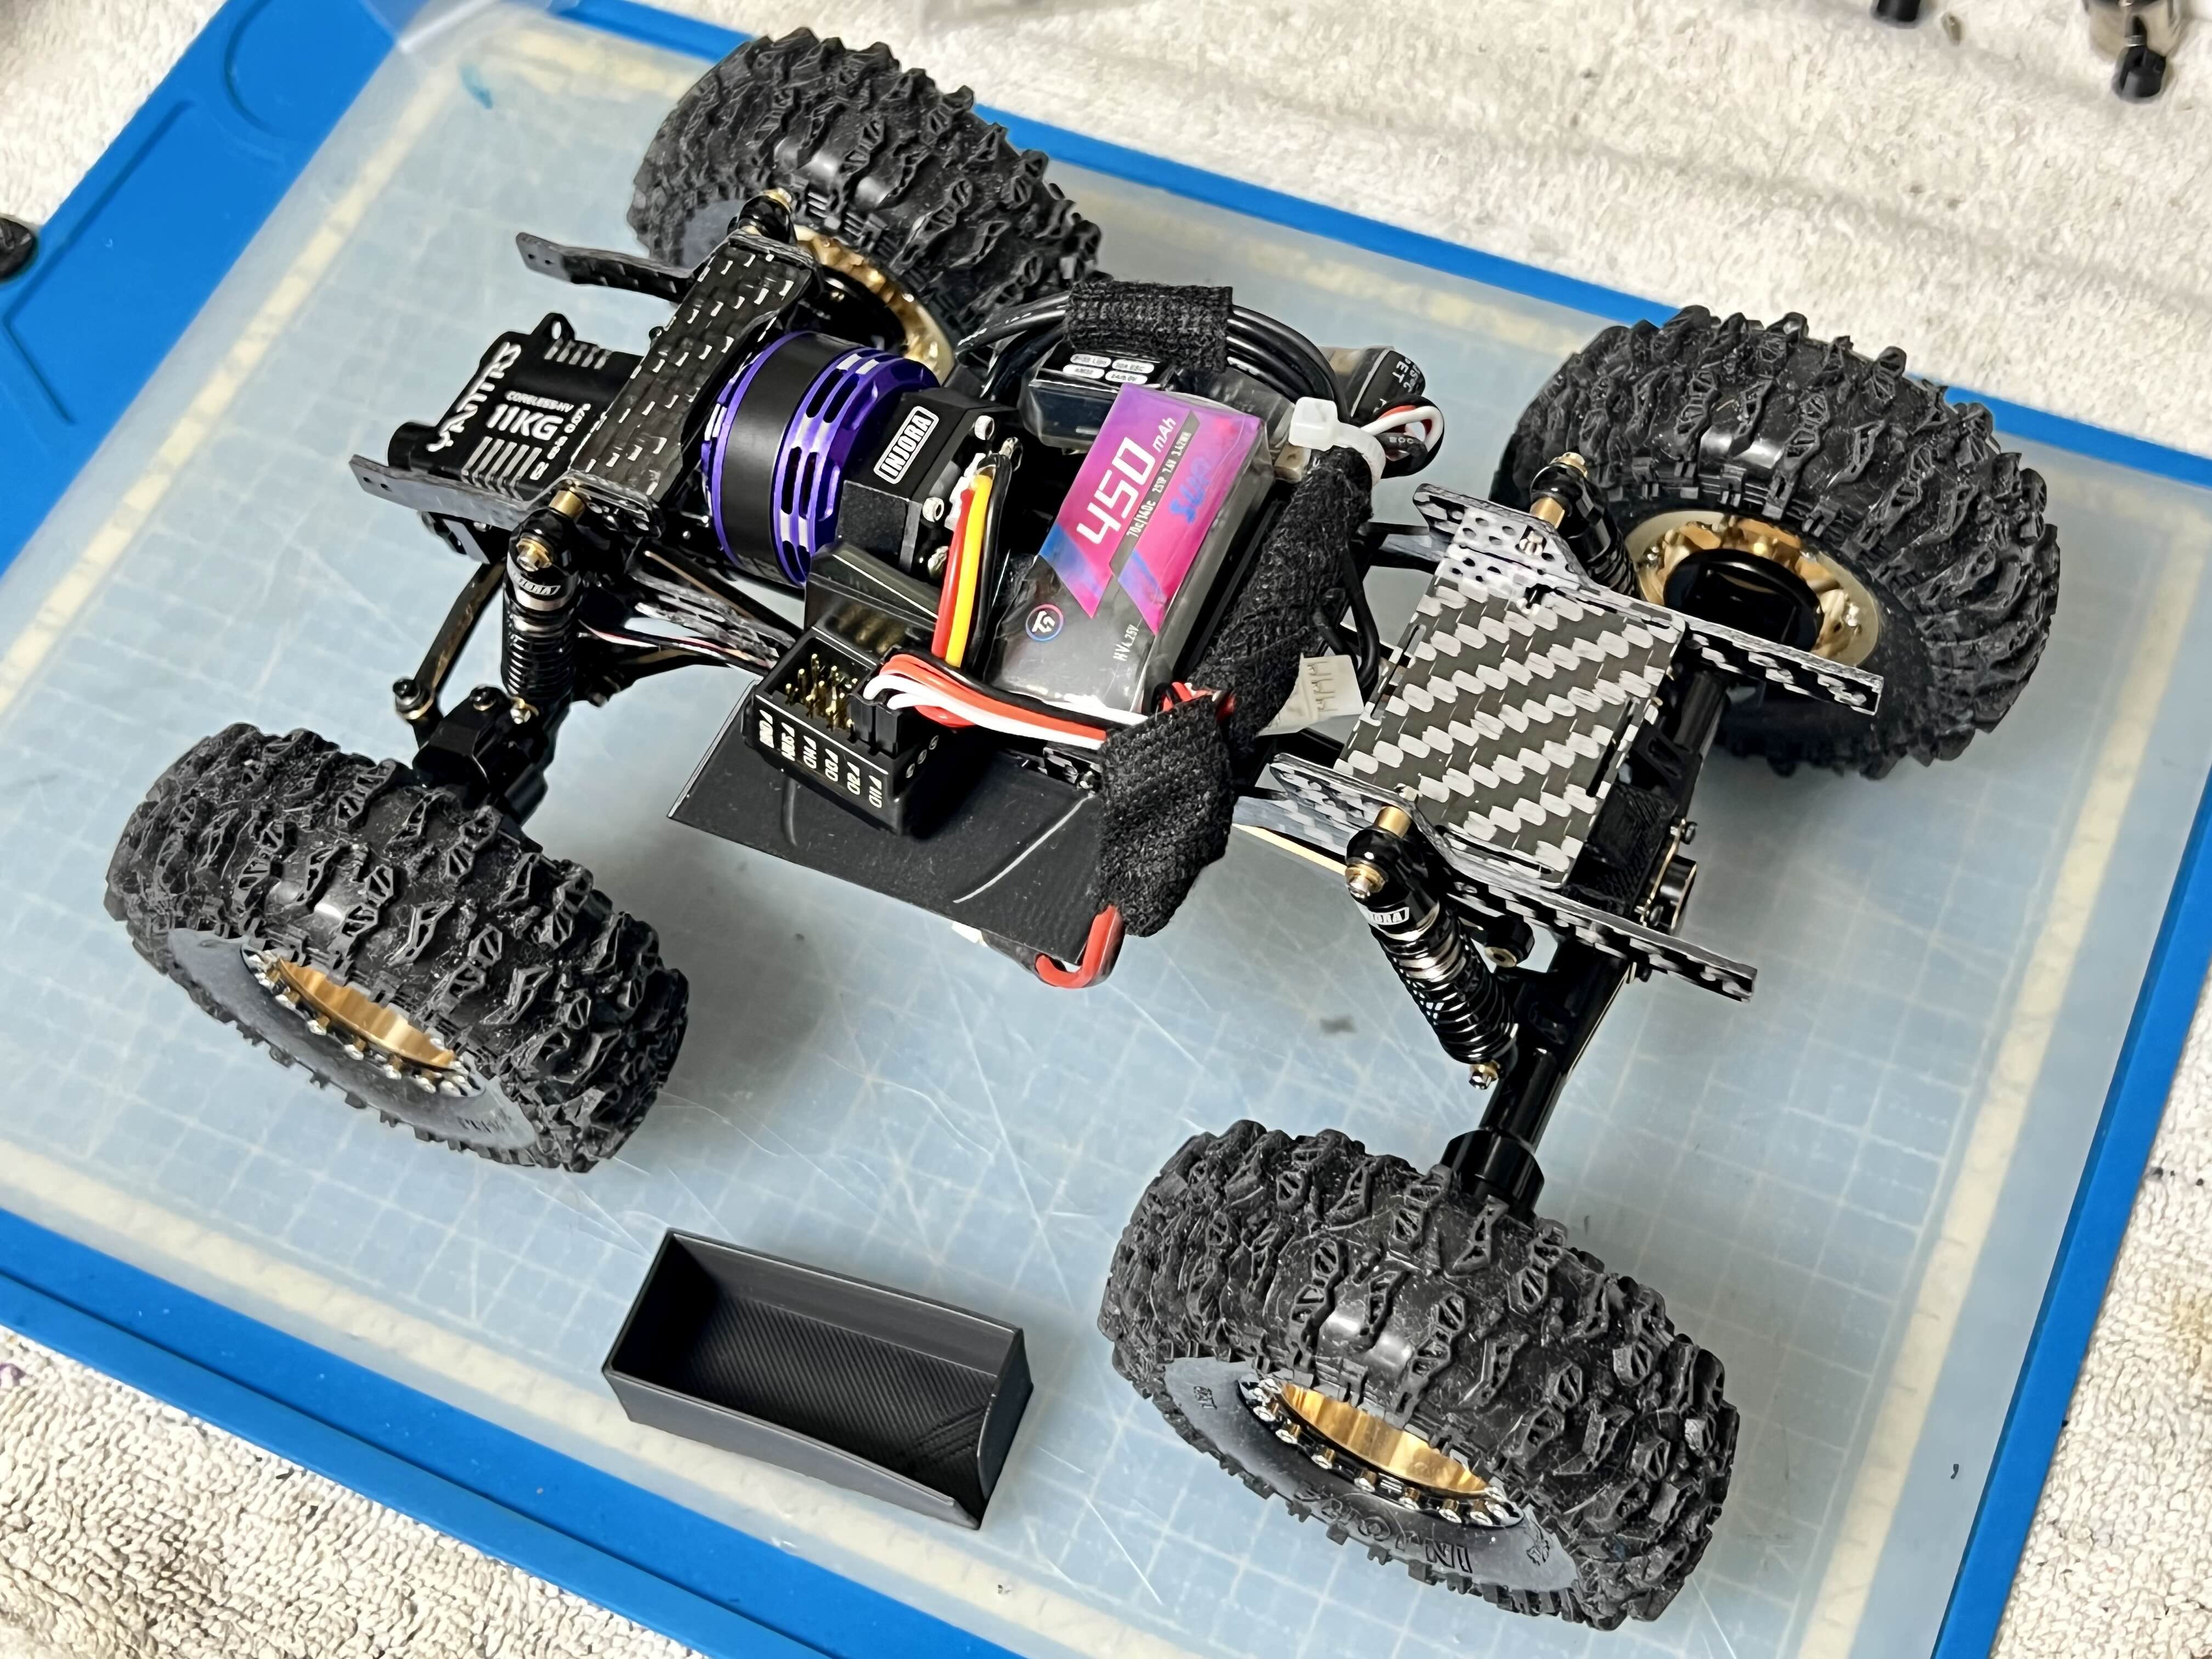
배선들 지저분하지 않게 정리해주고 마무리
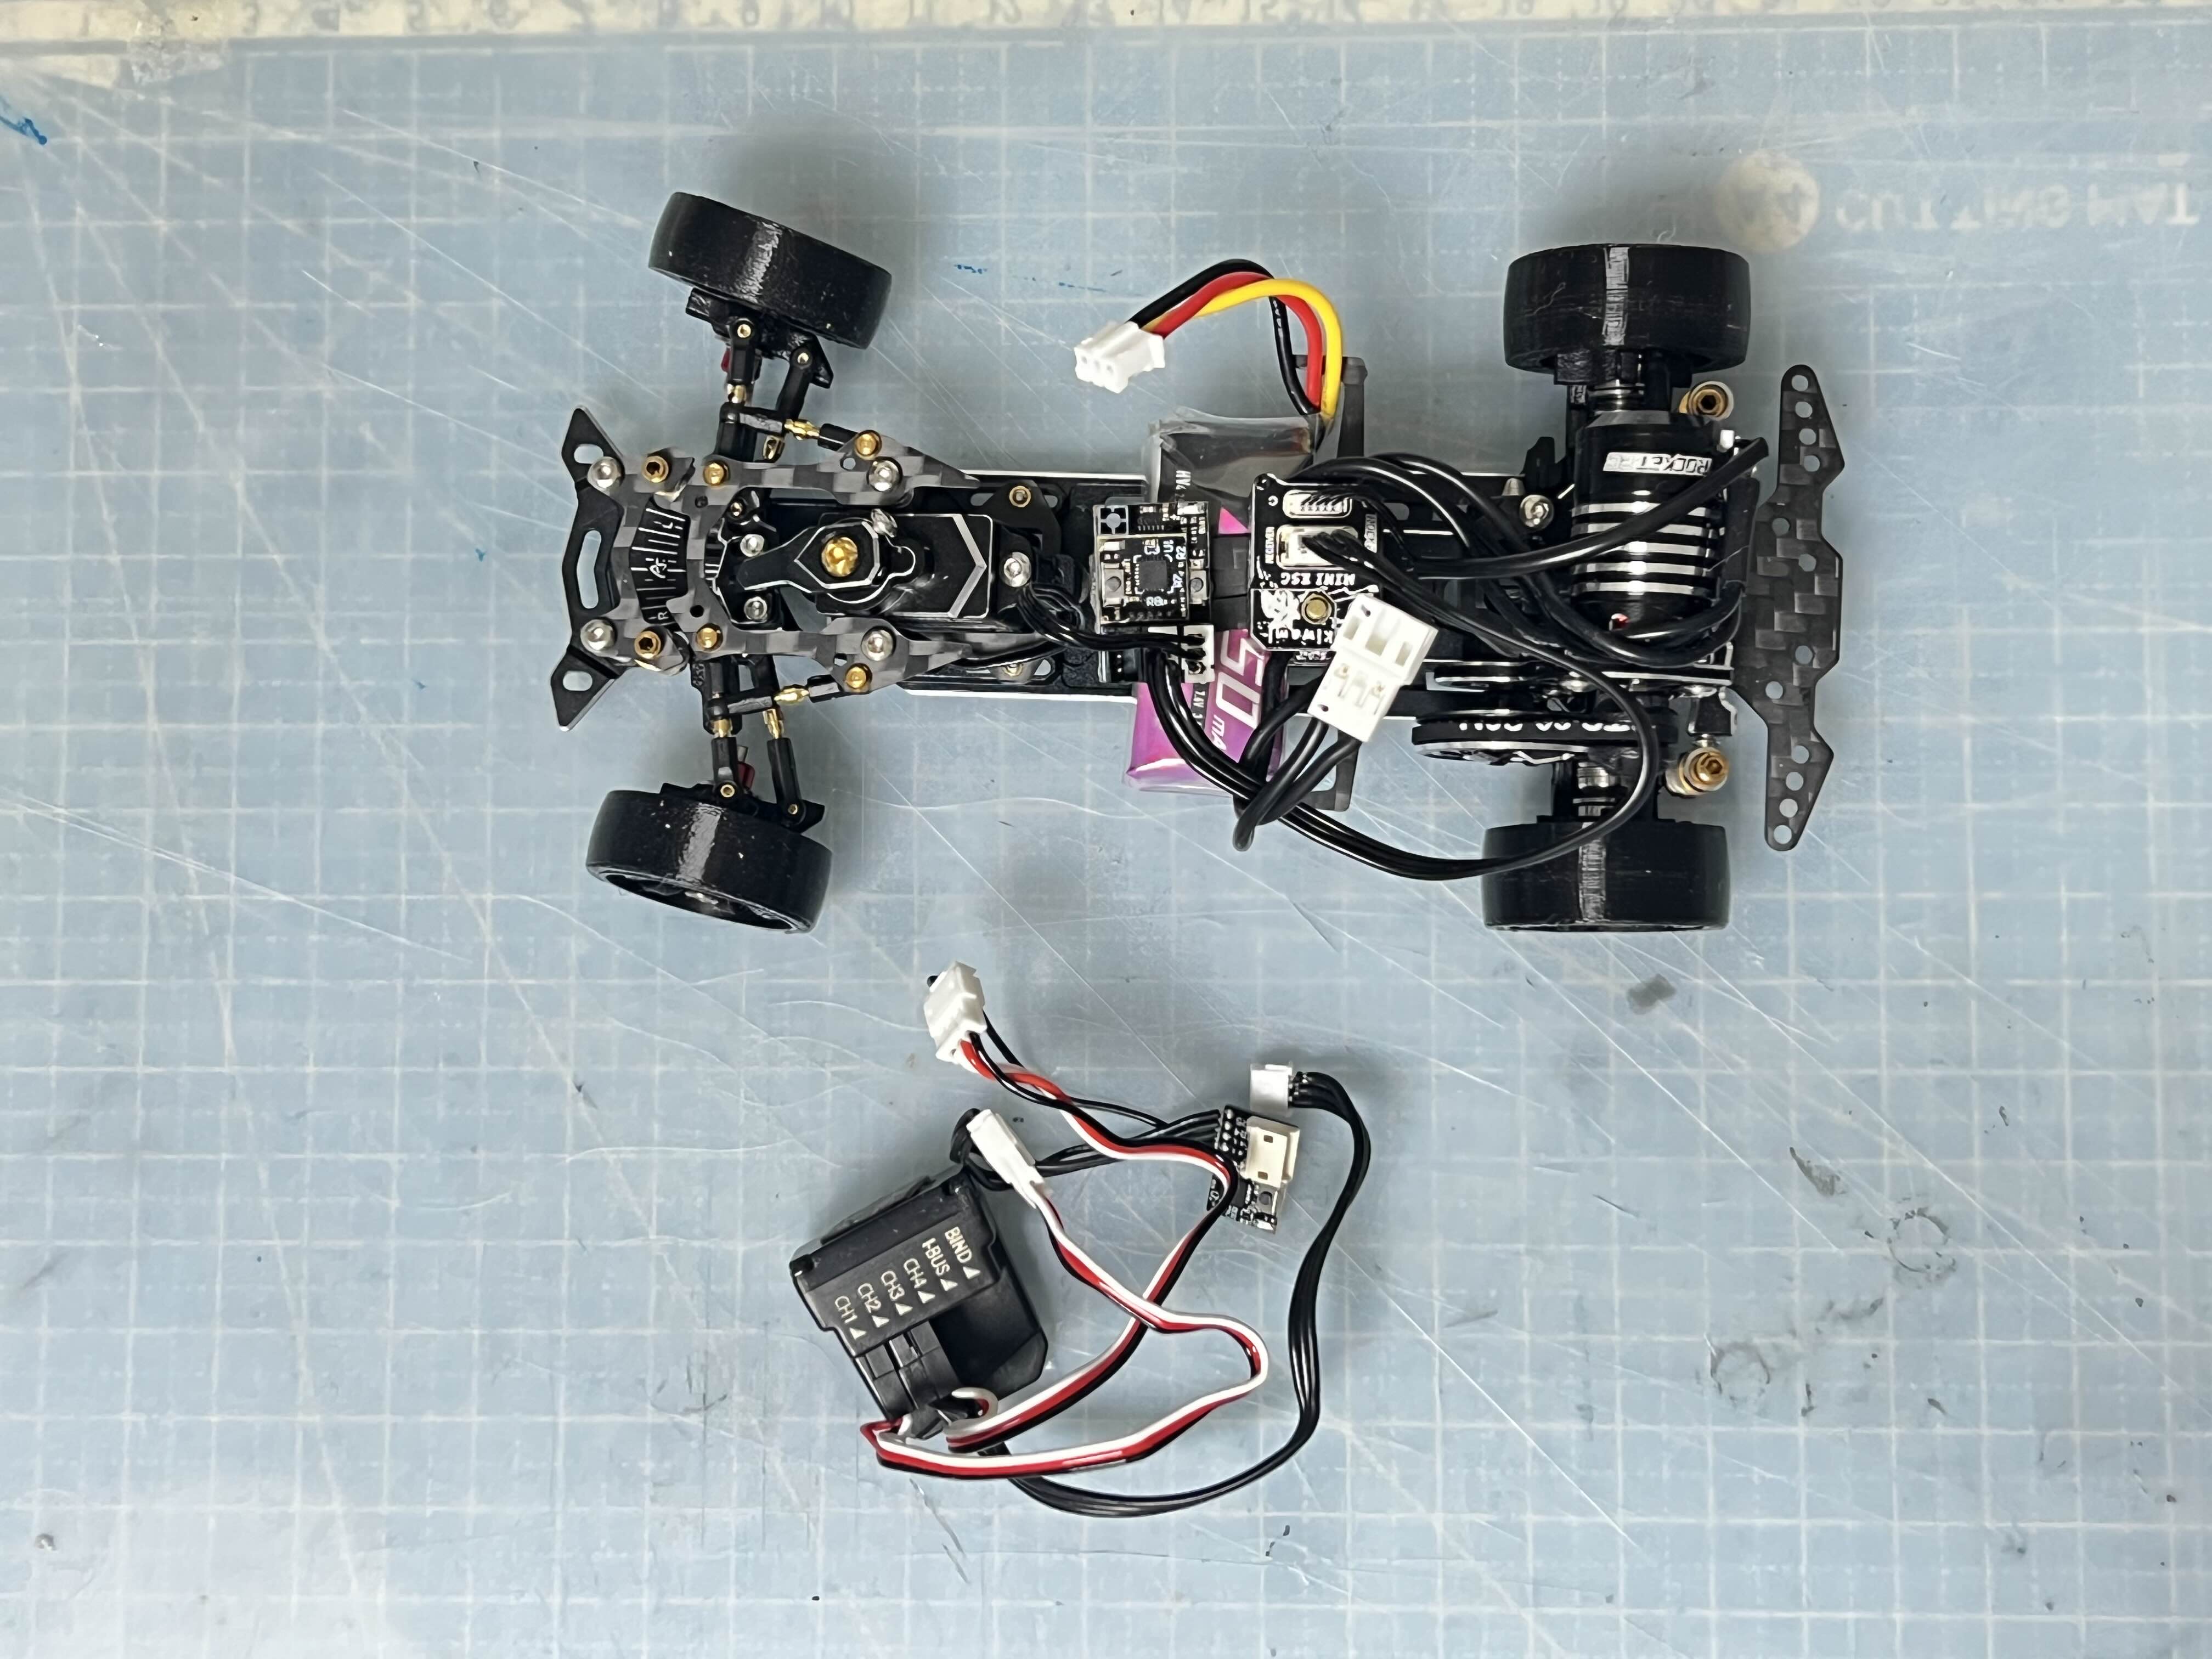
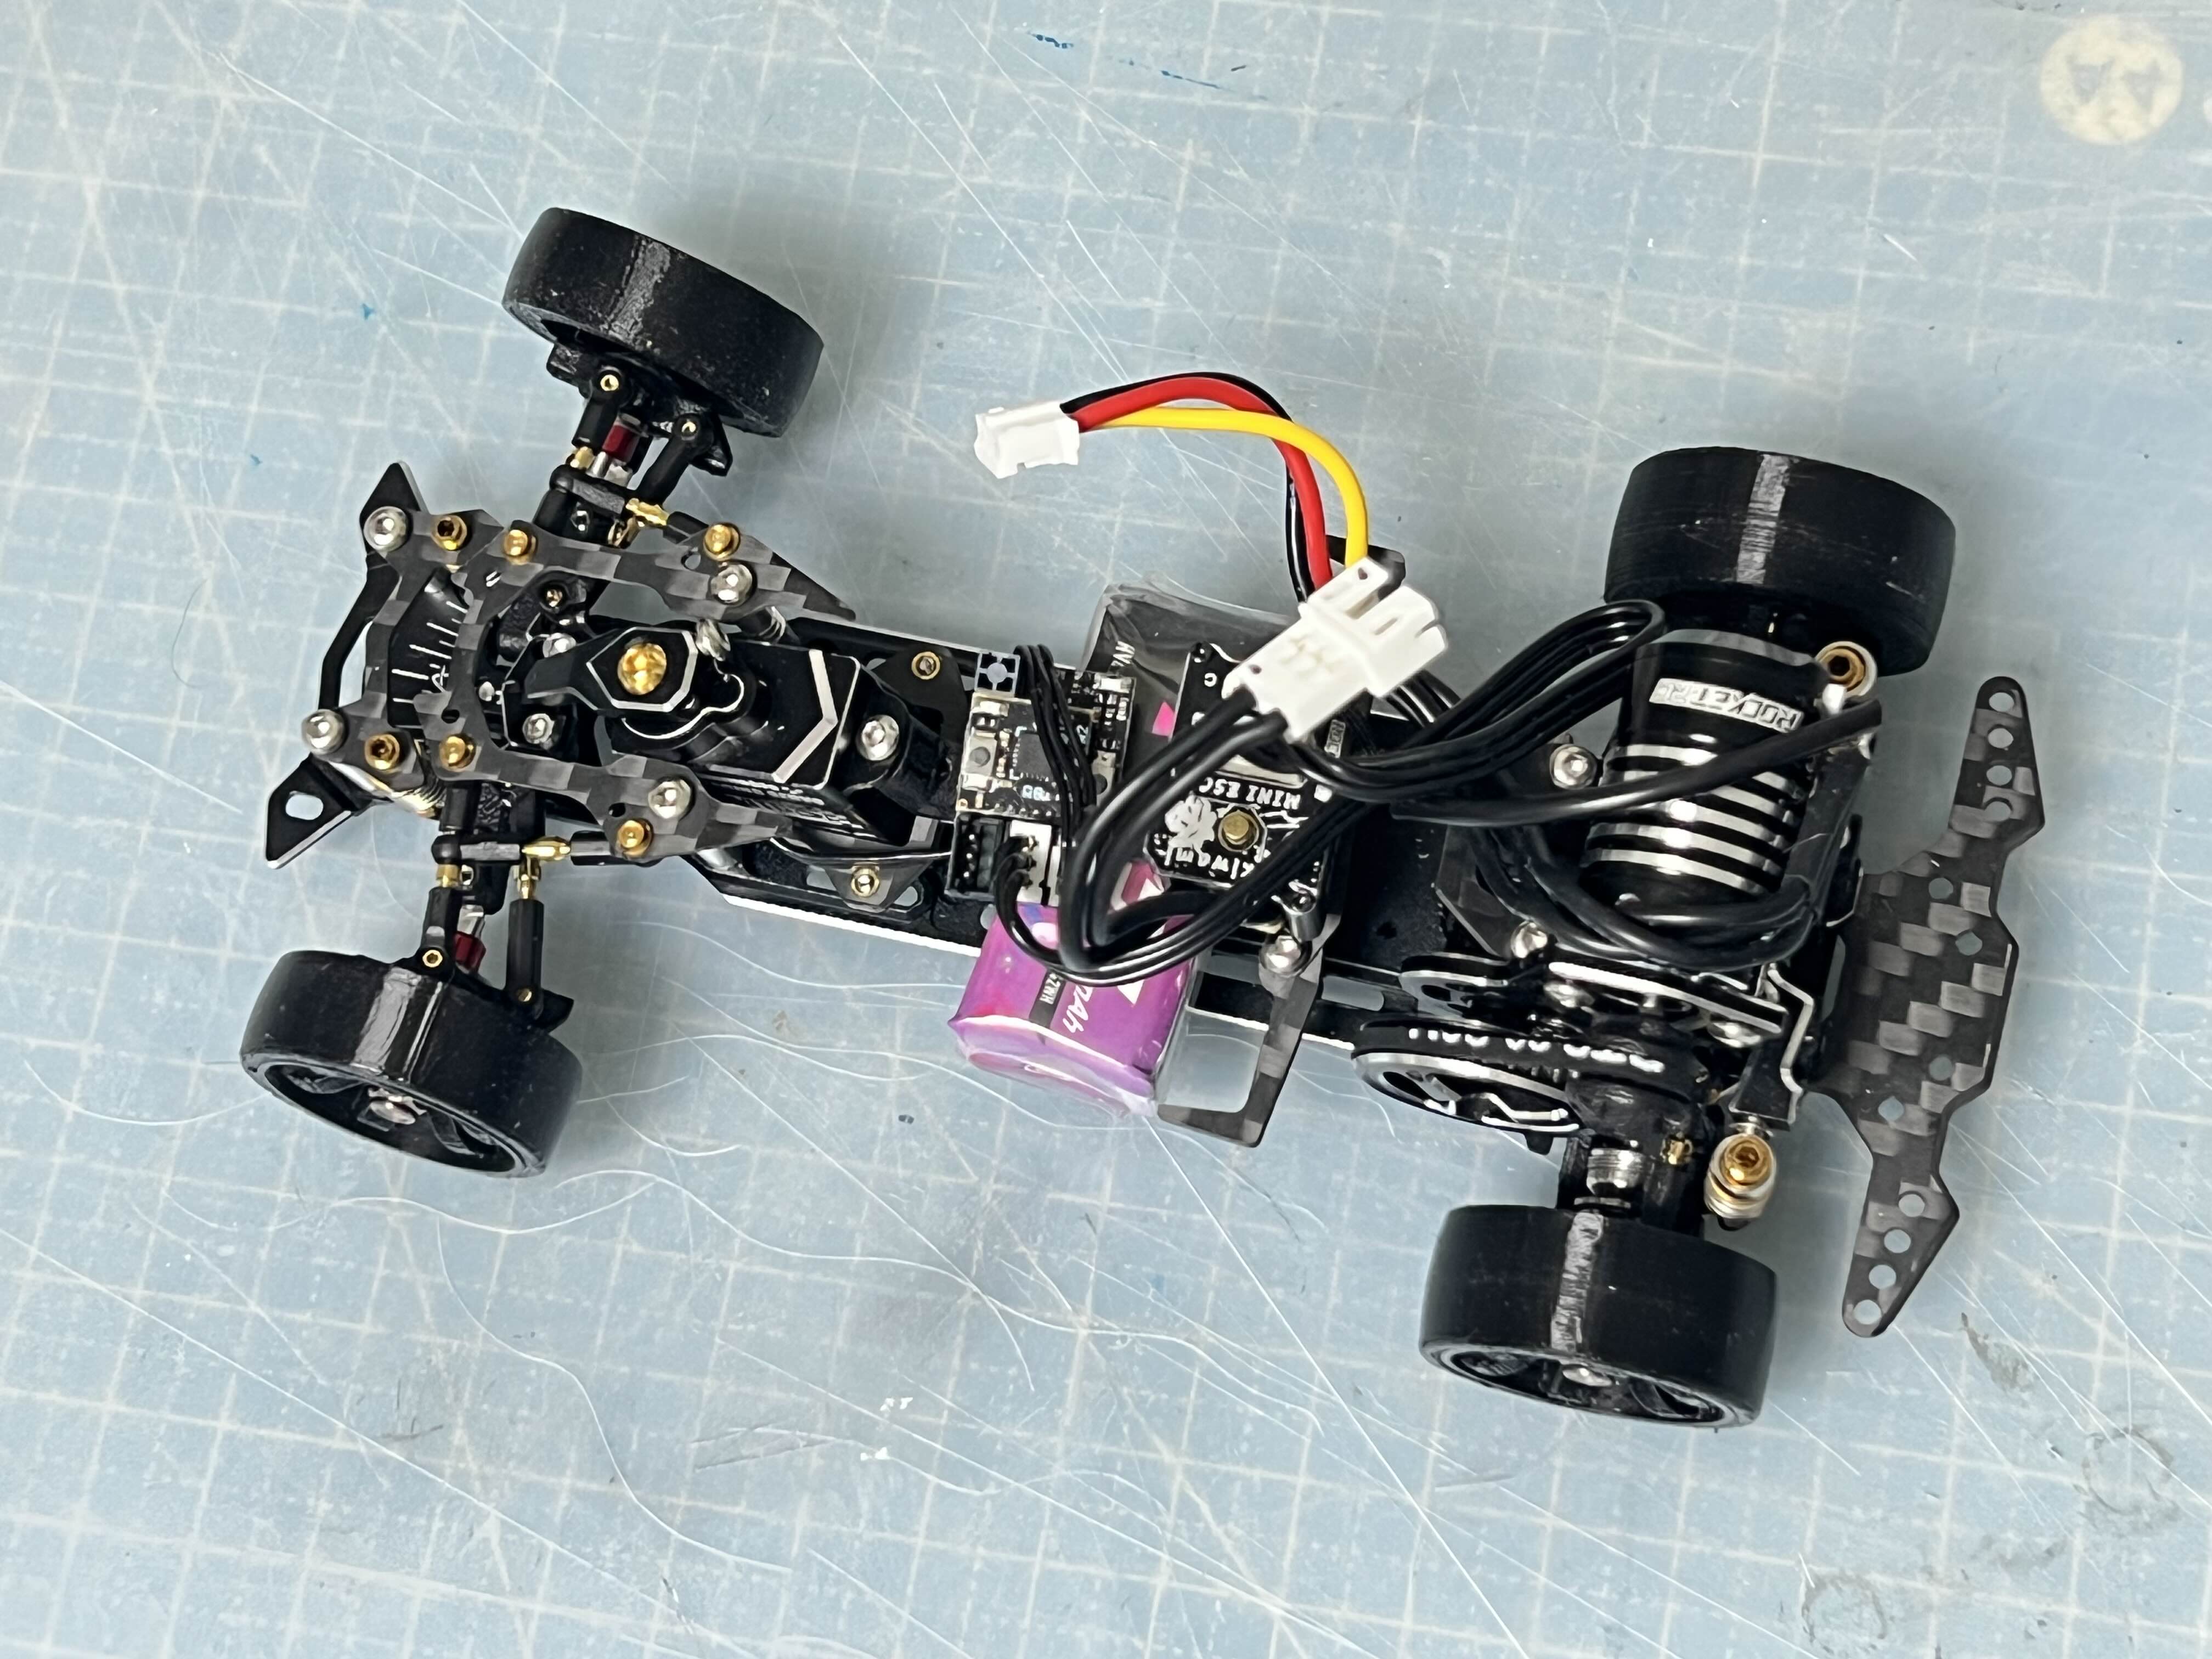
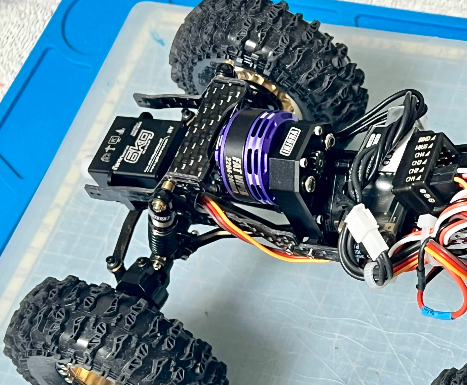
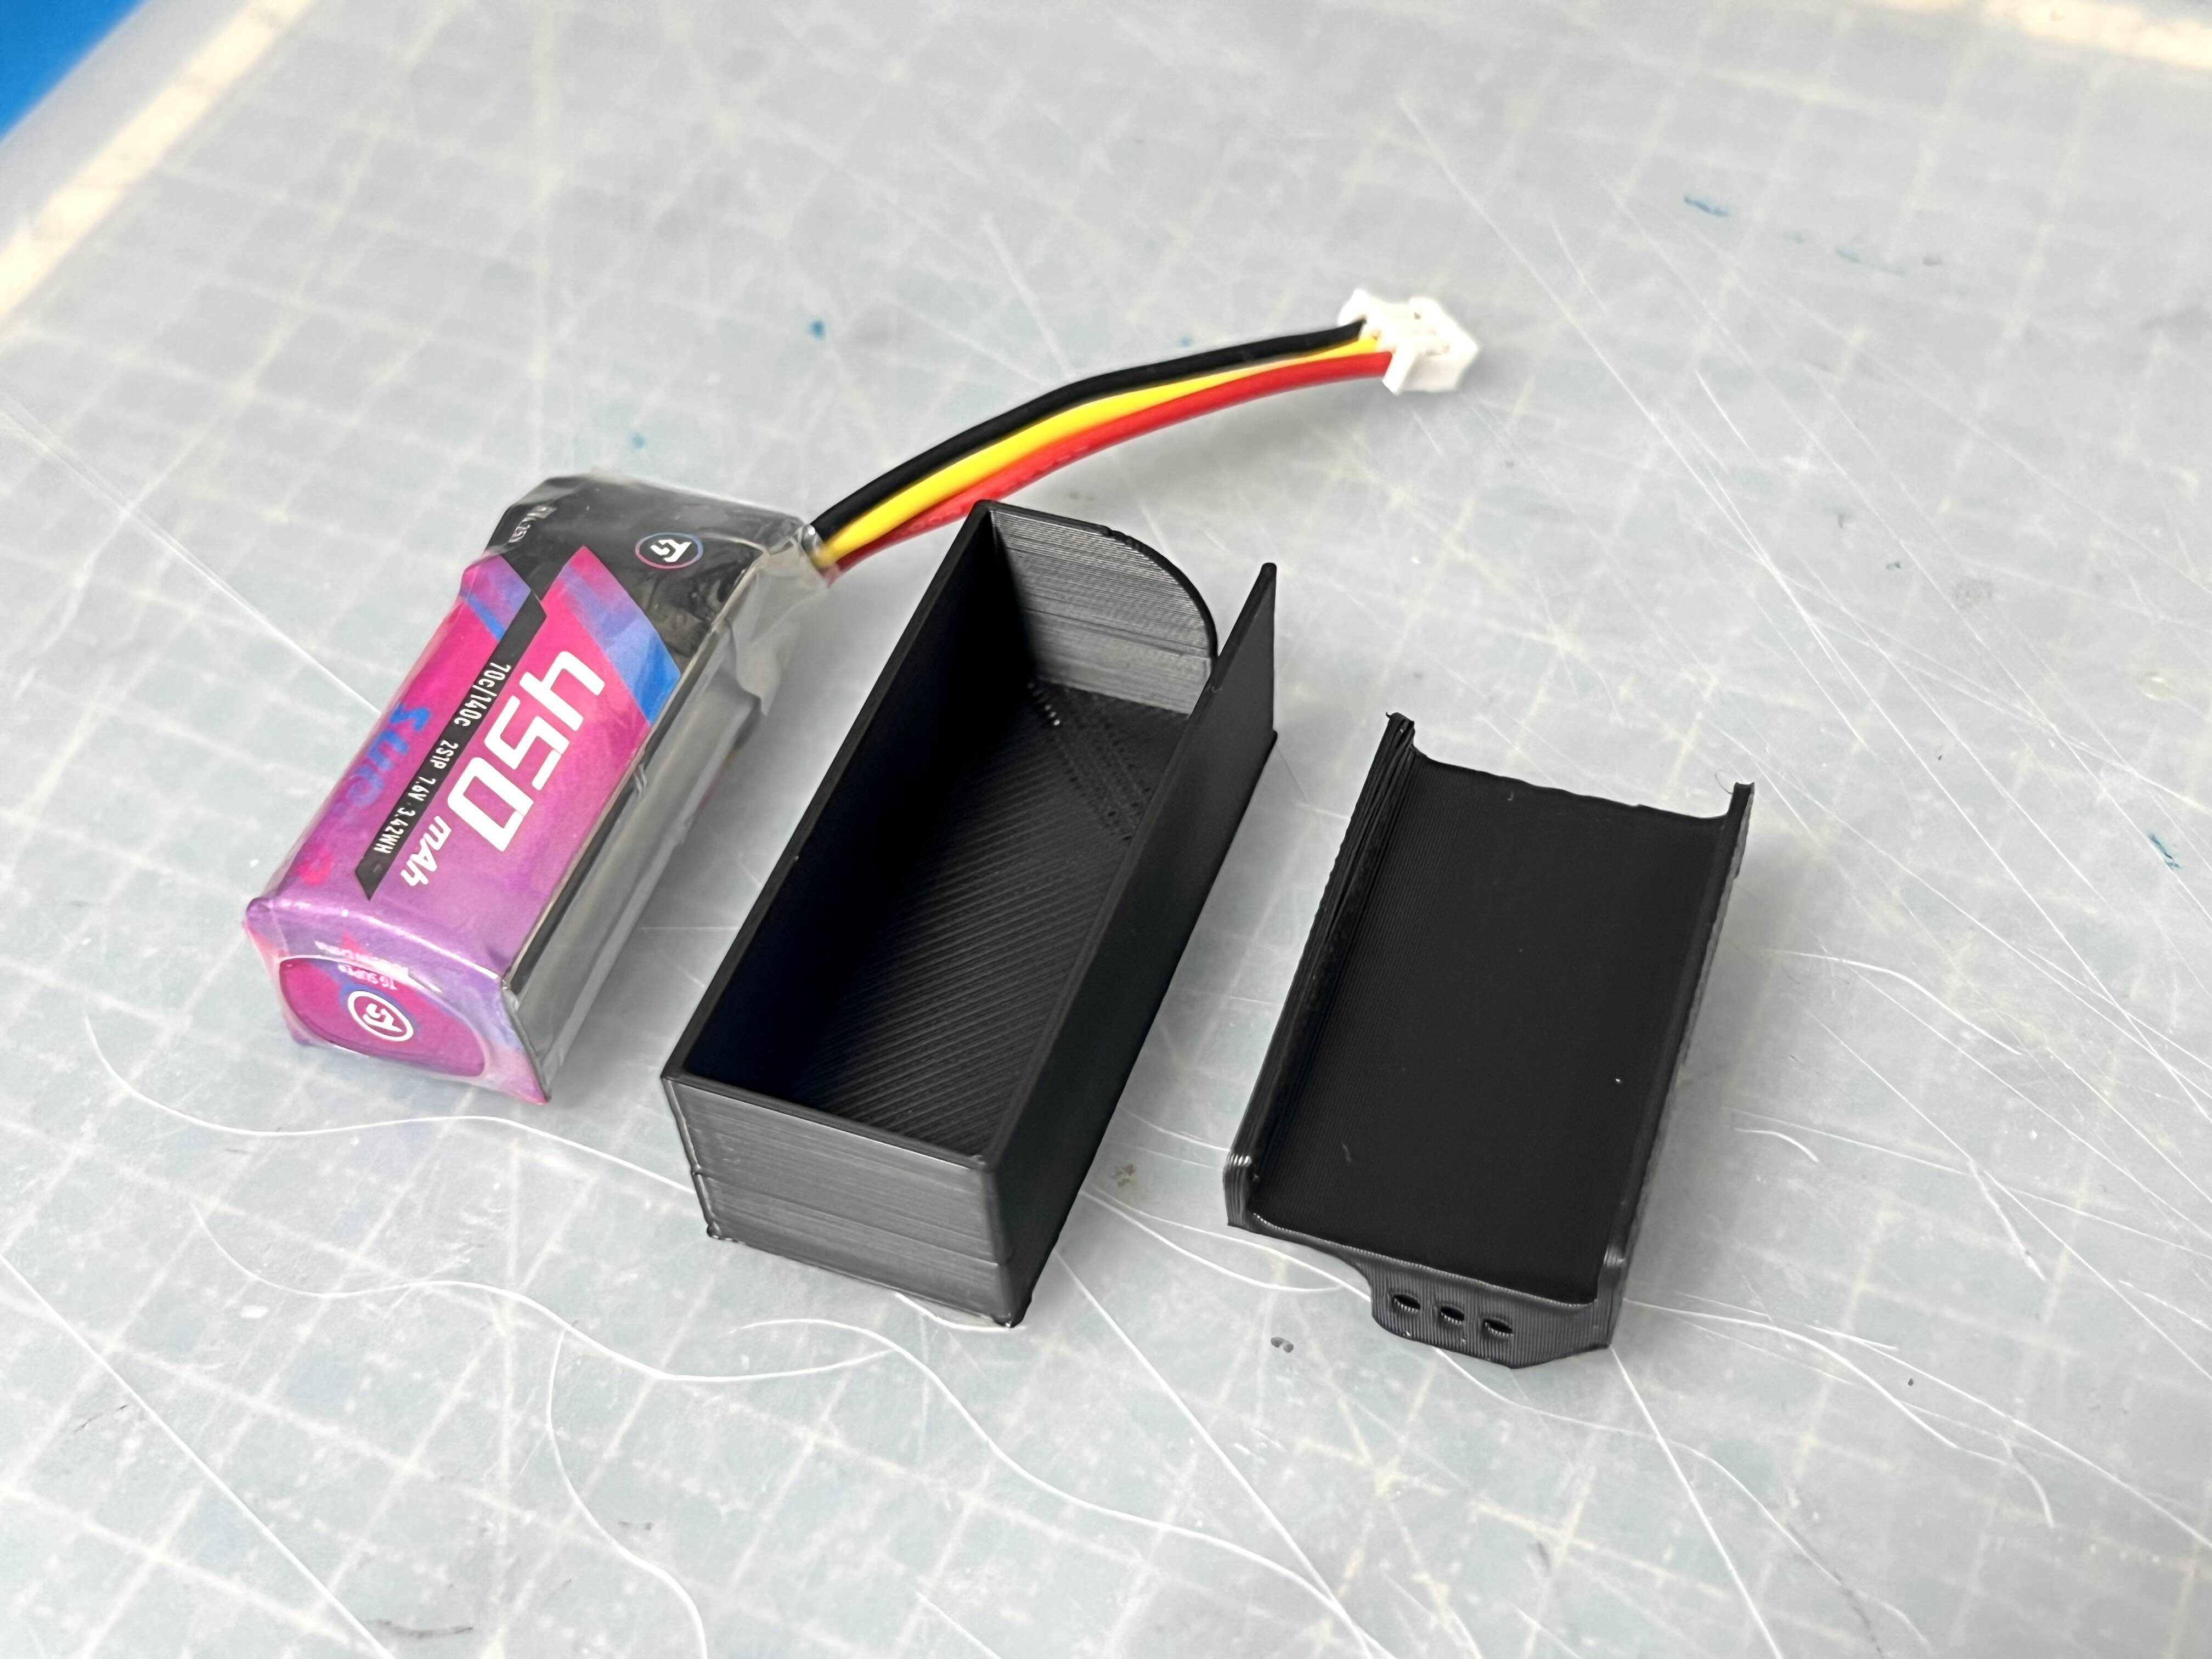
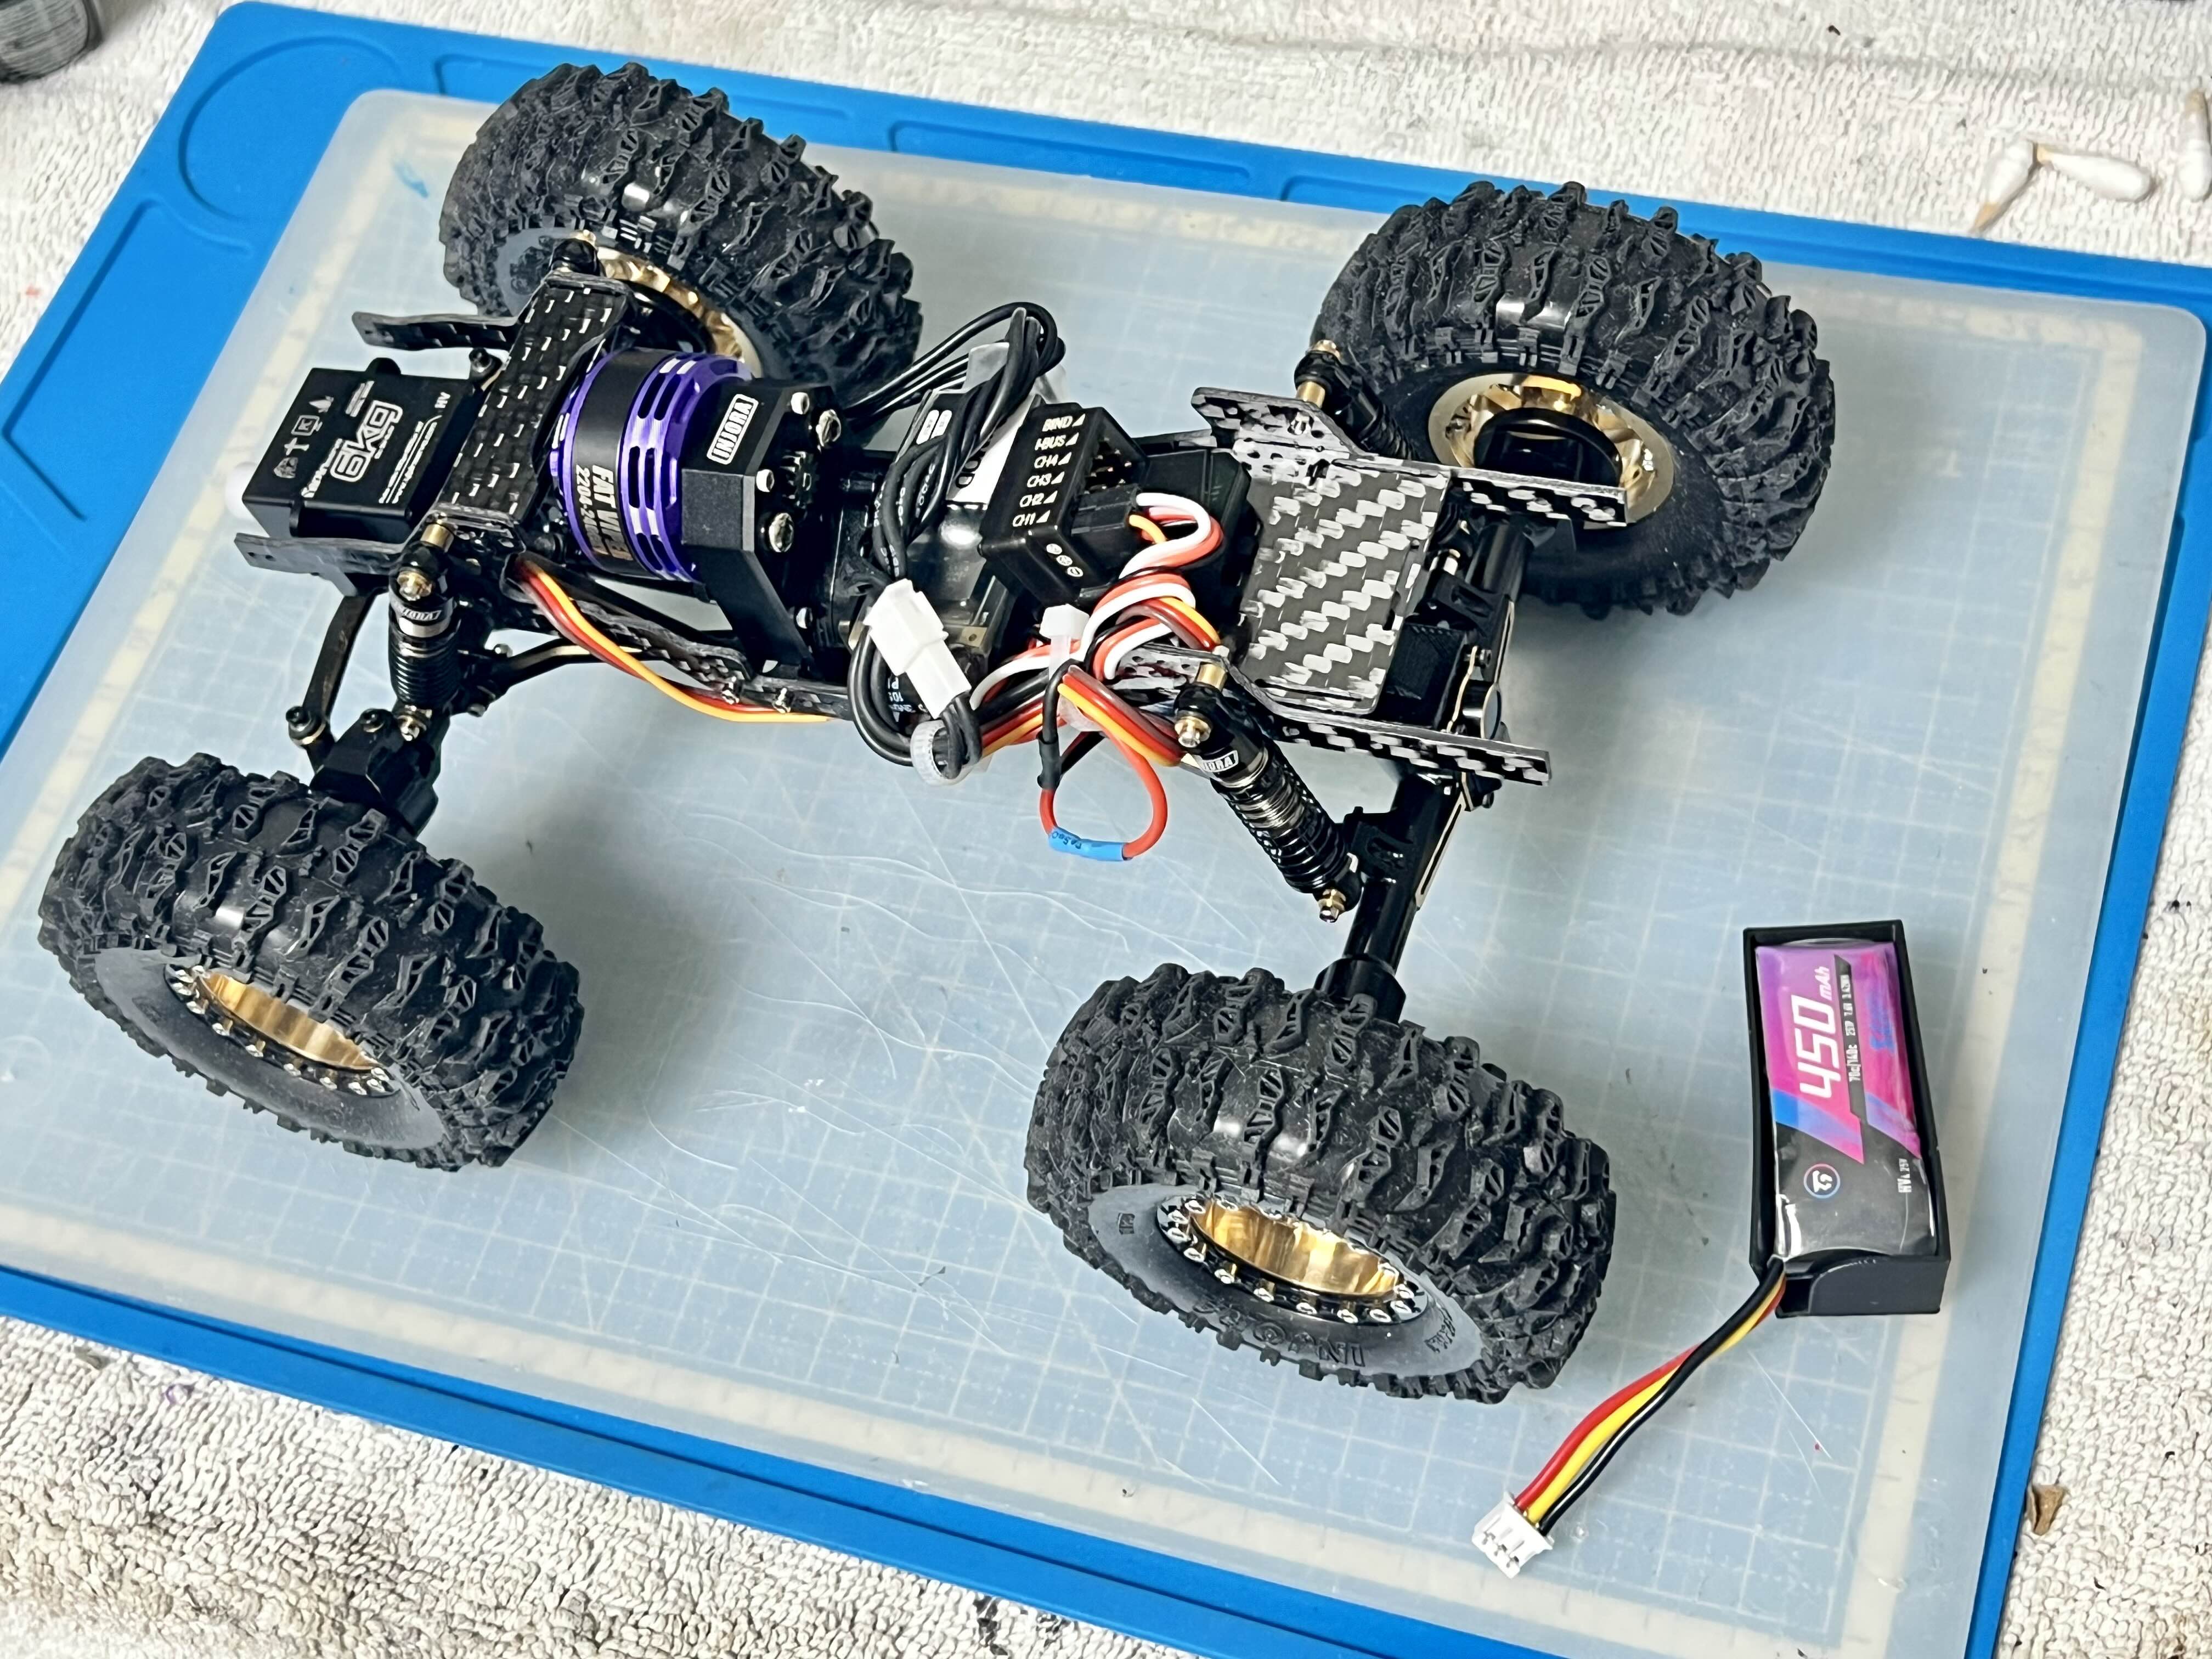
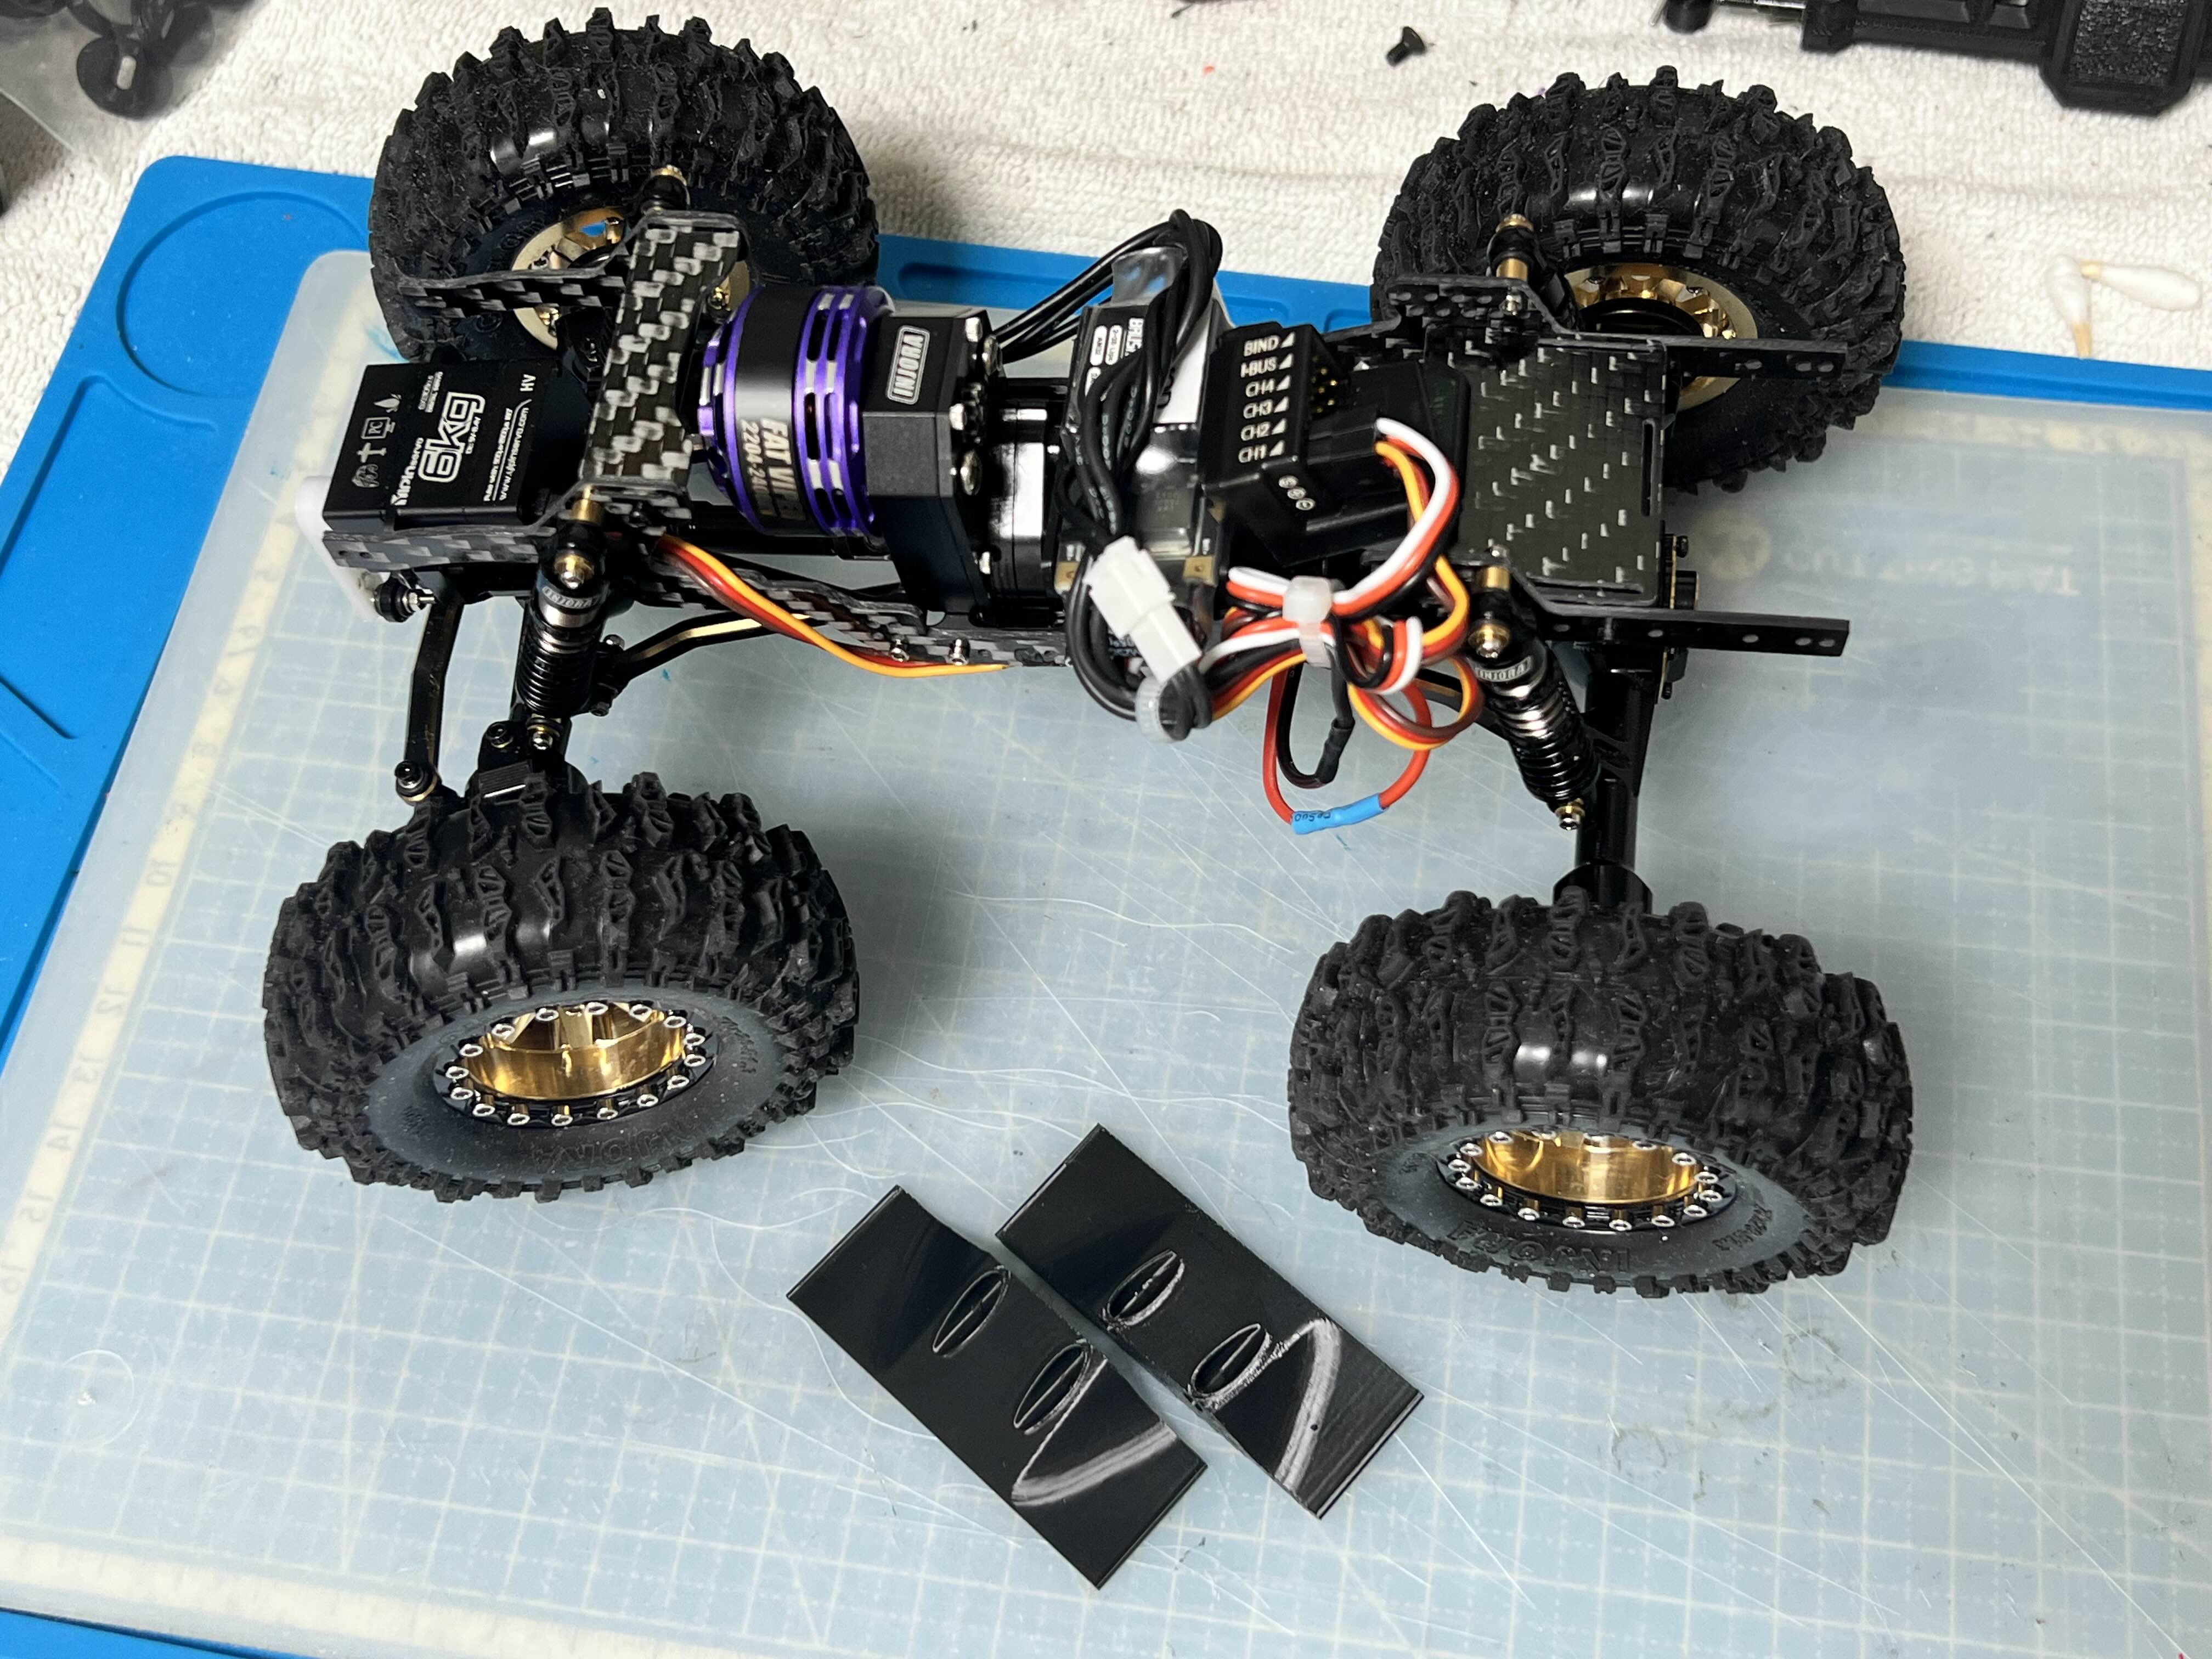
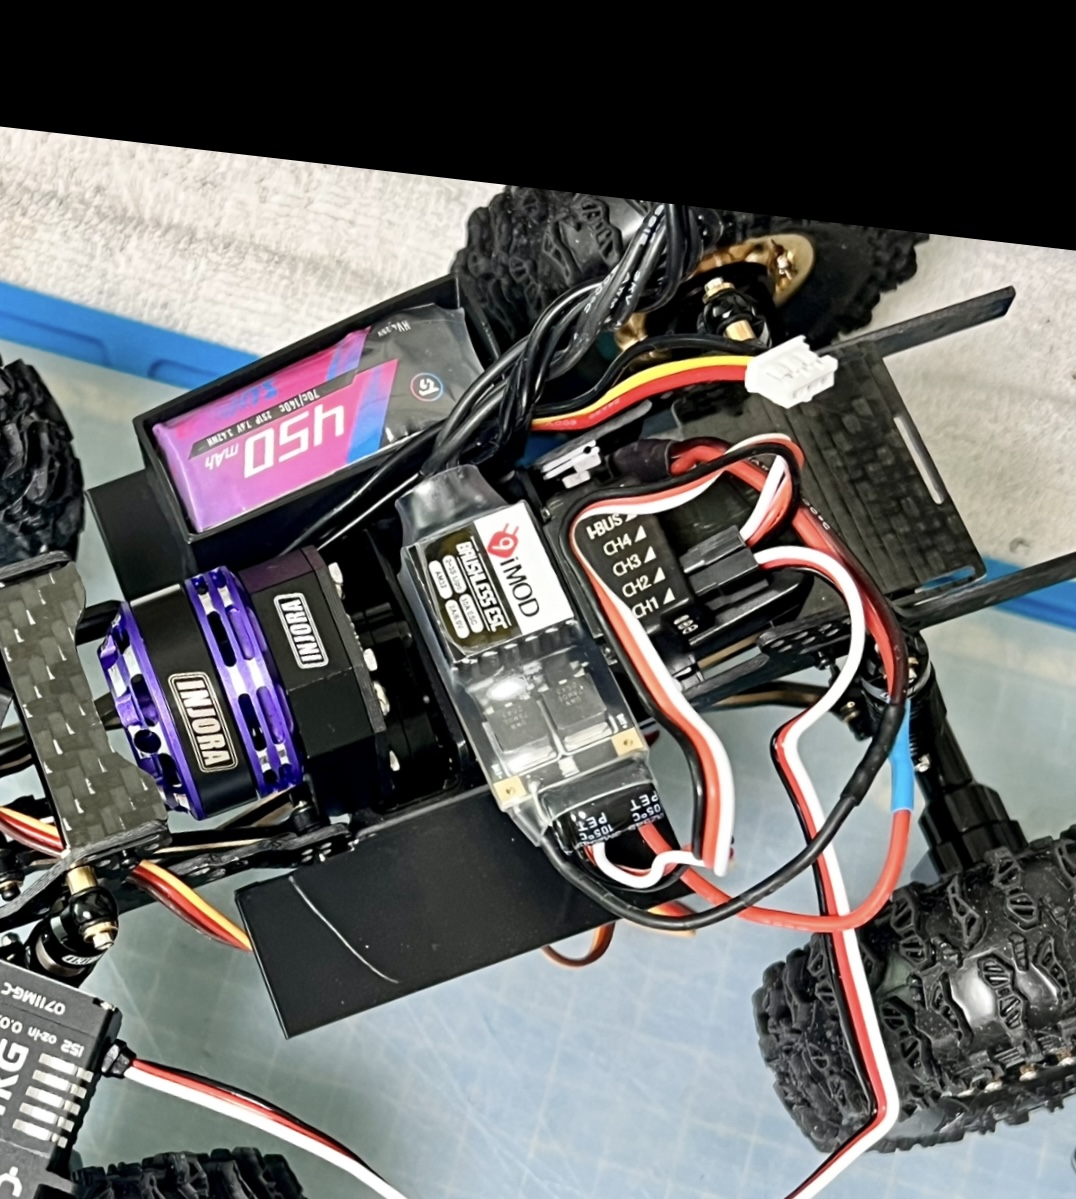
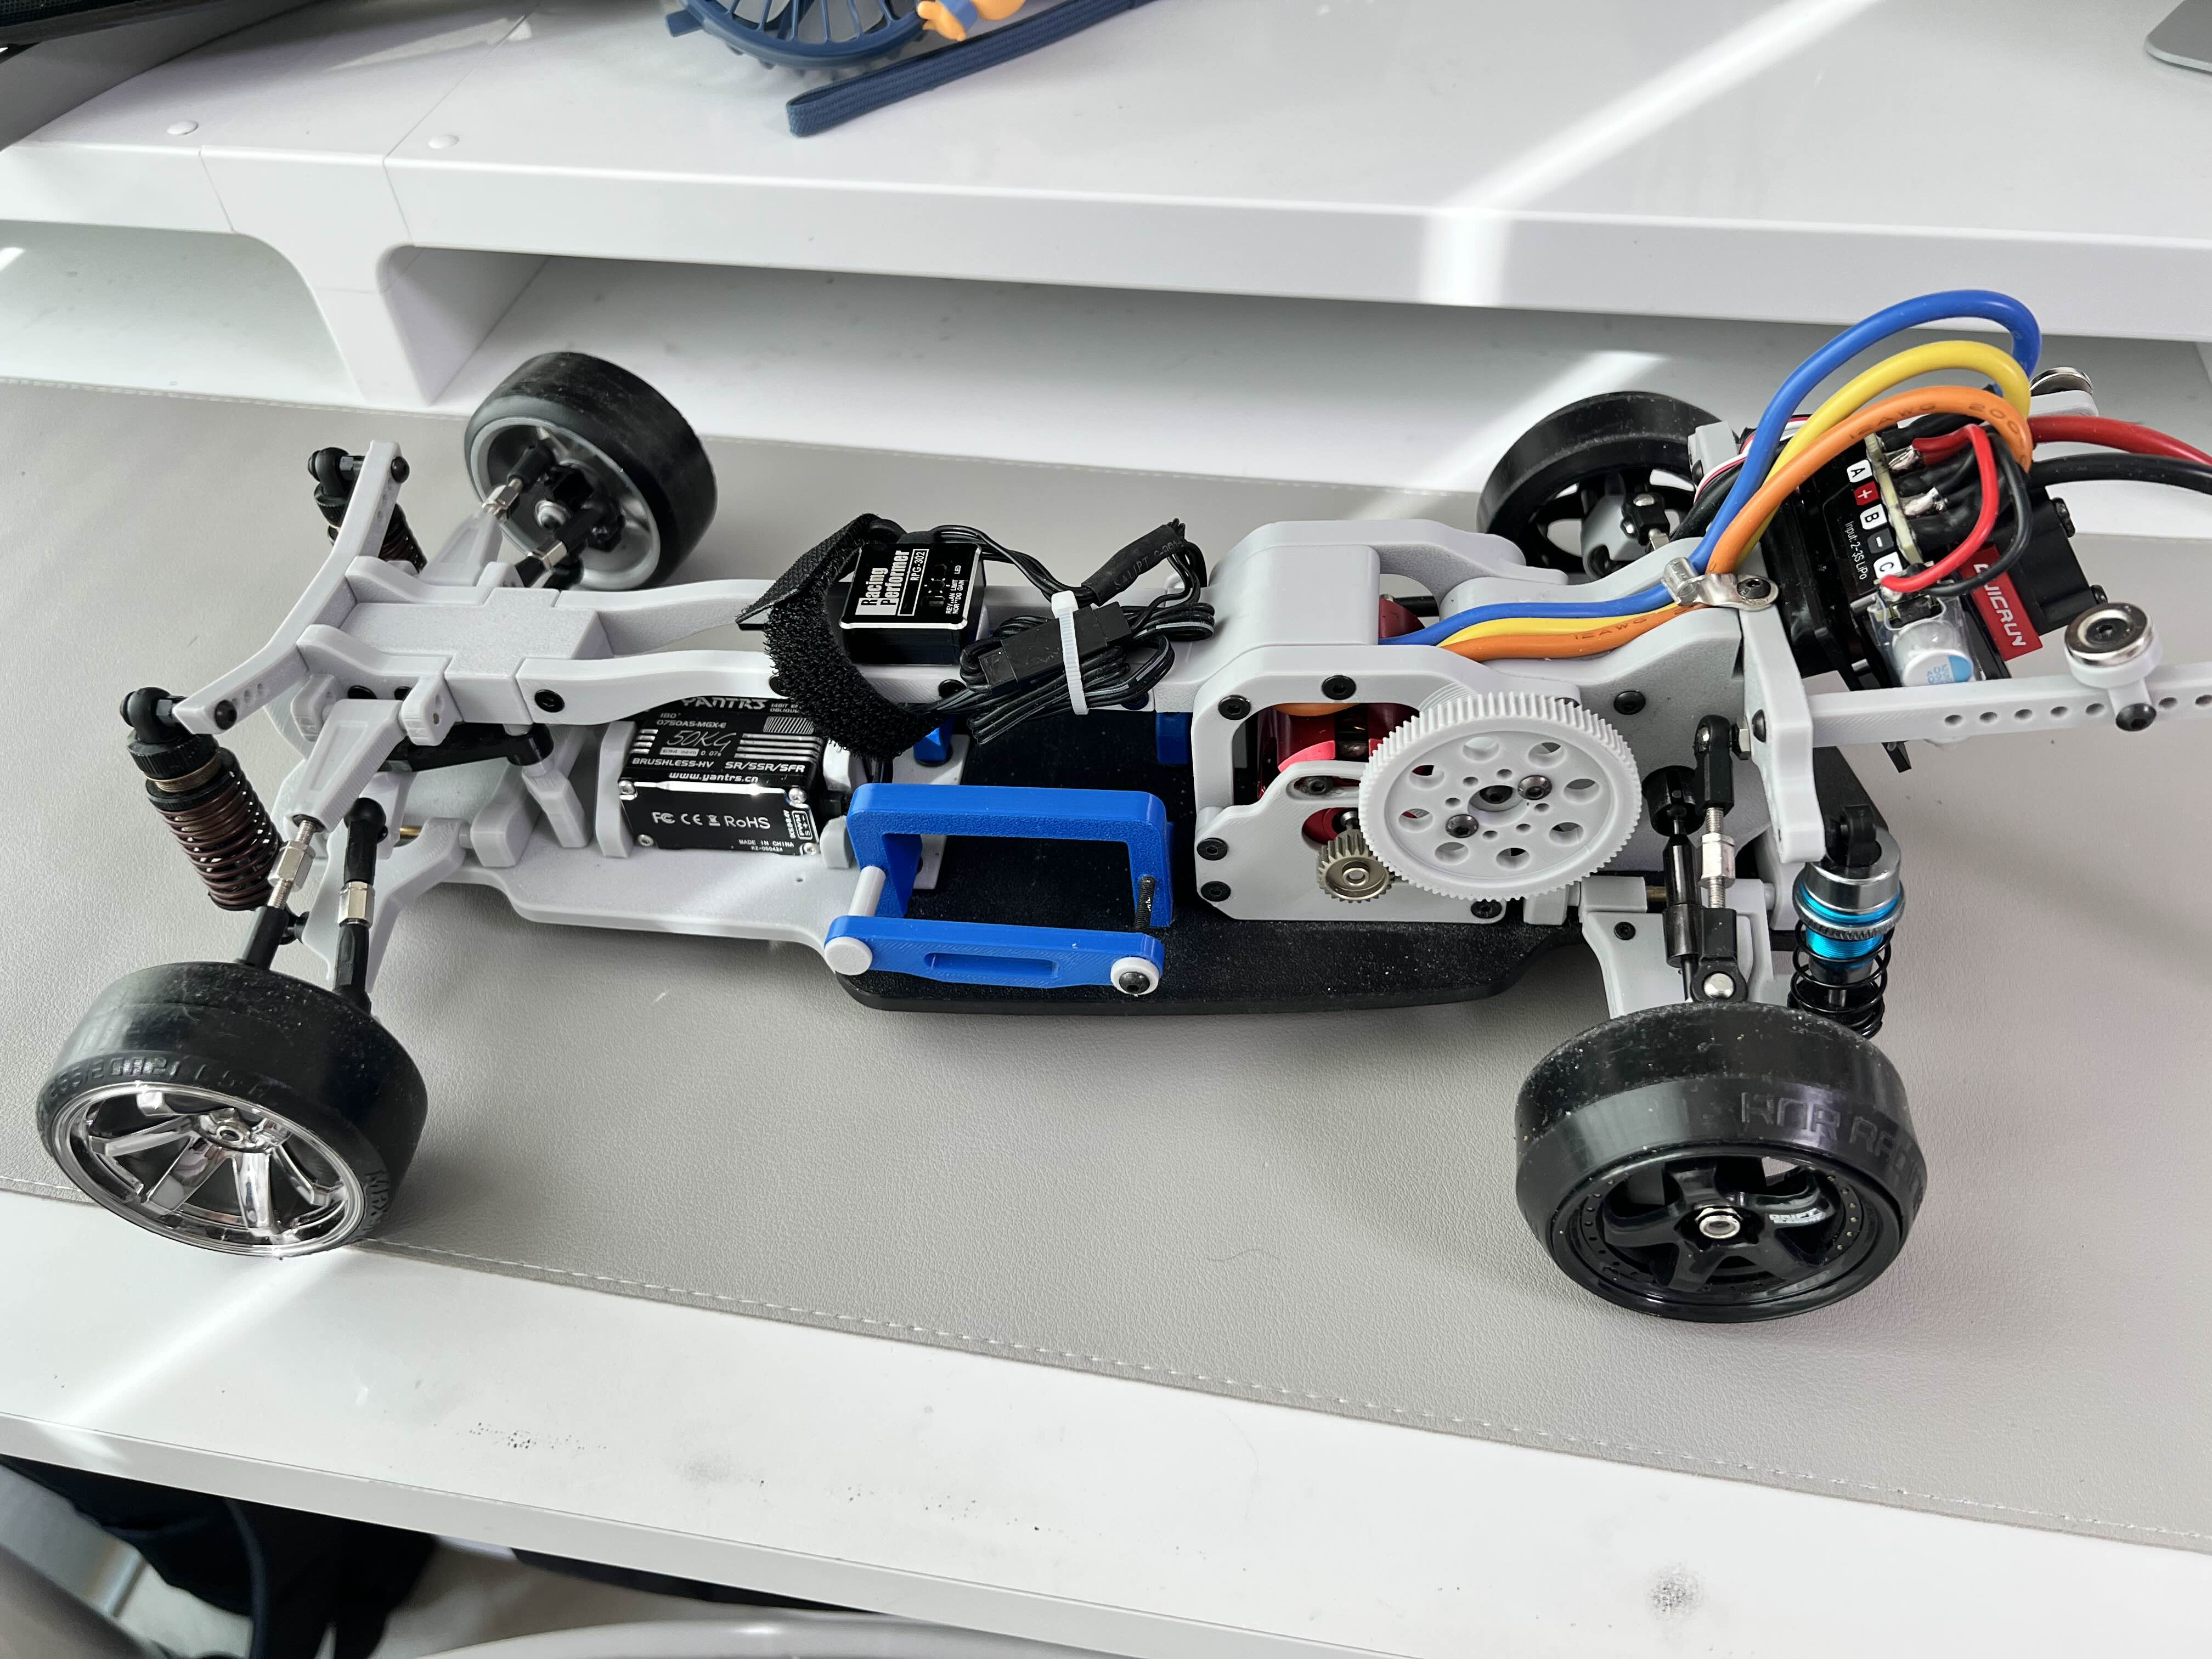
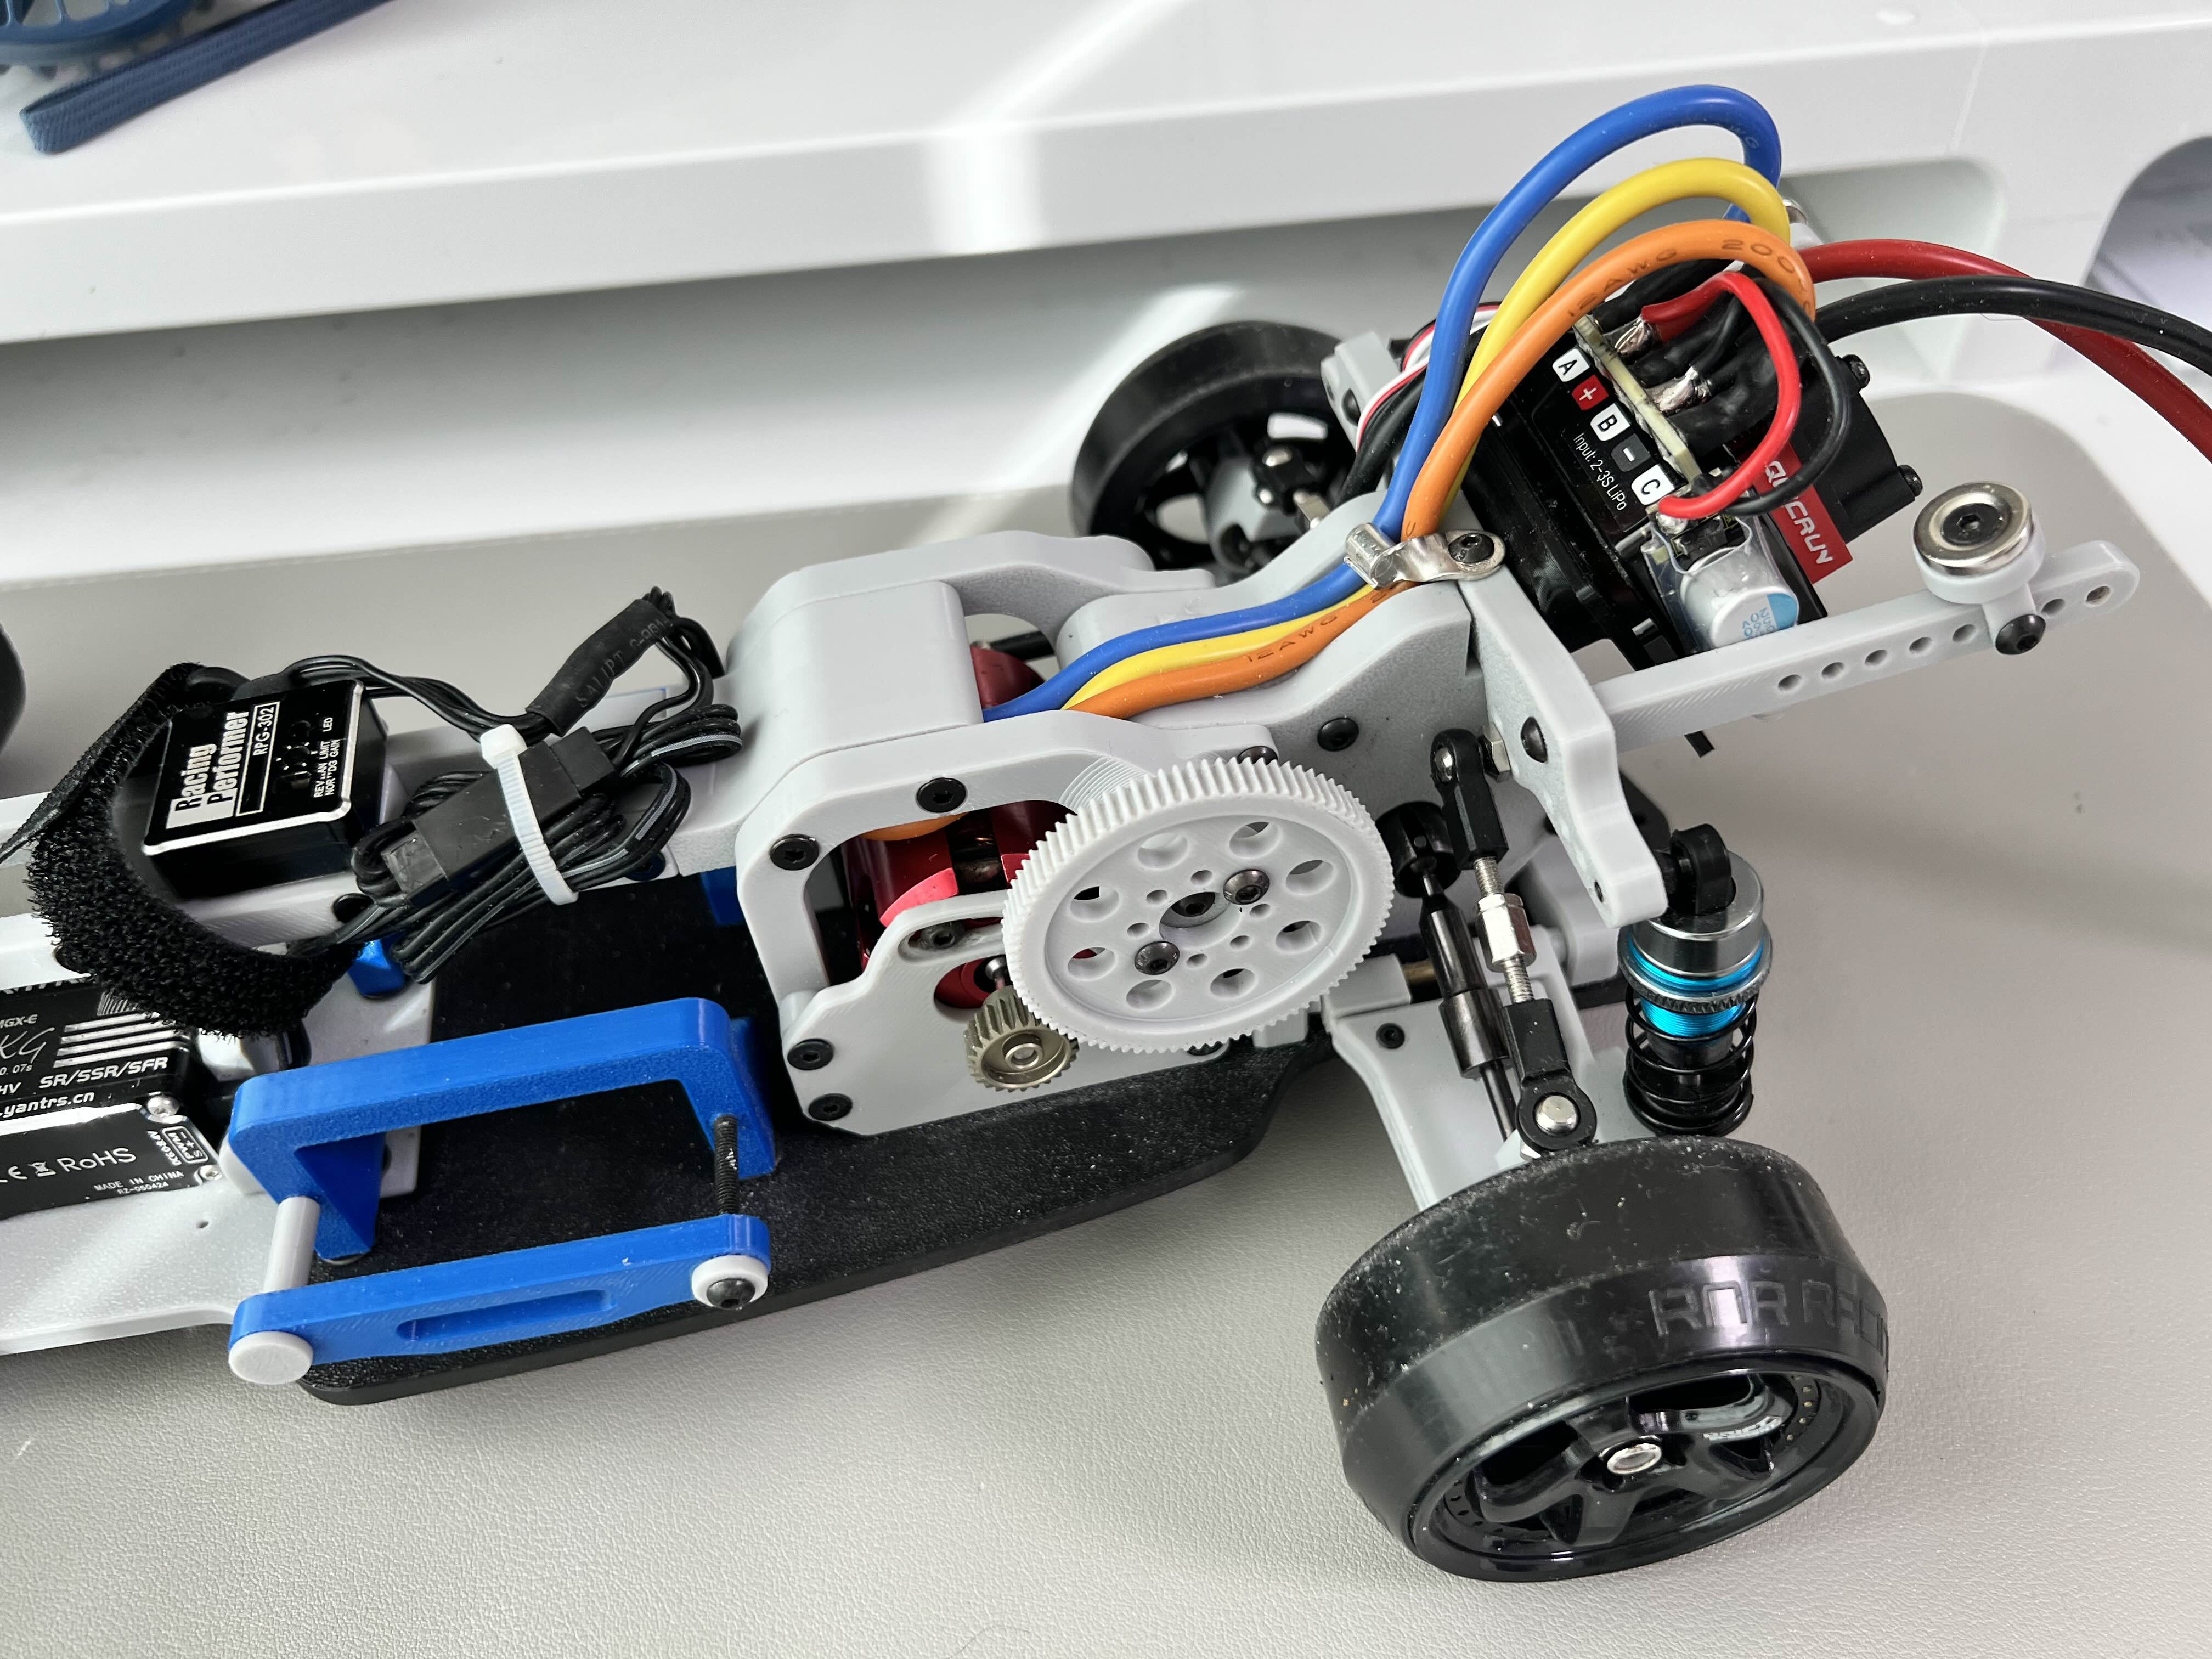
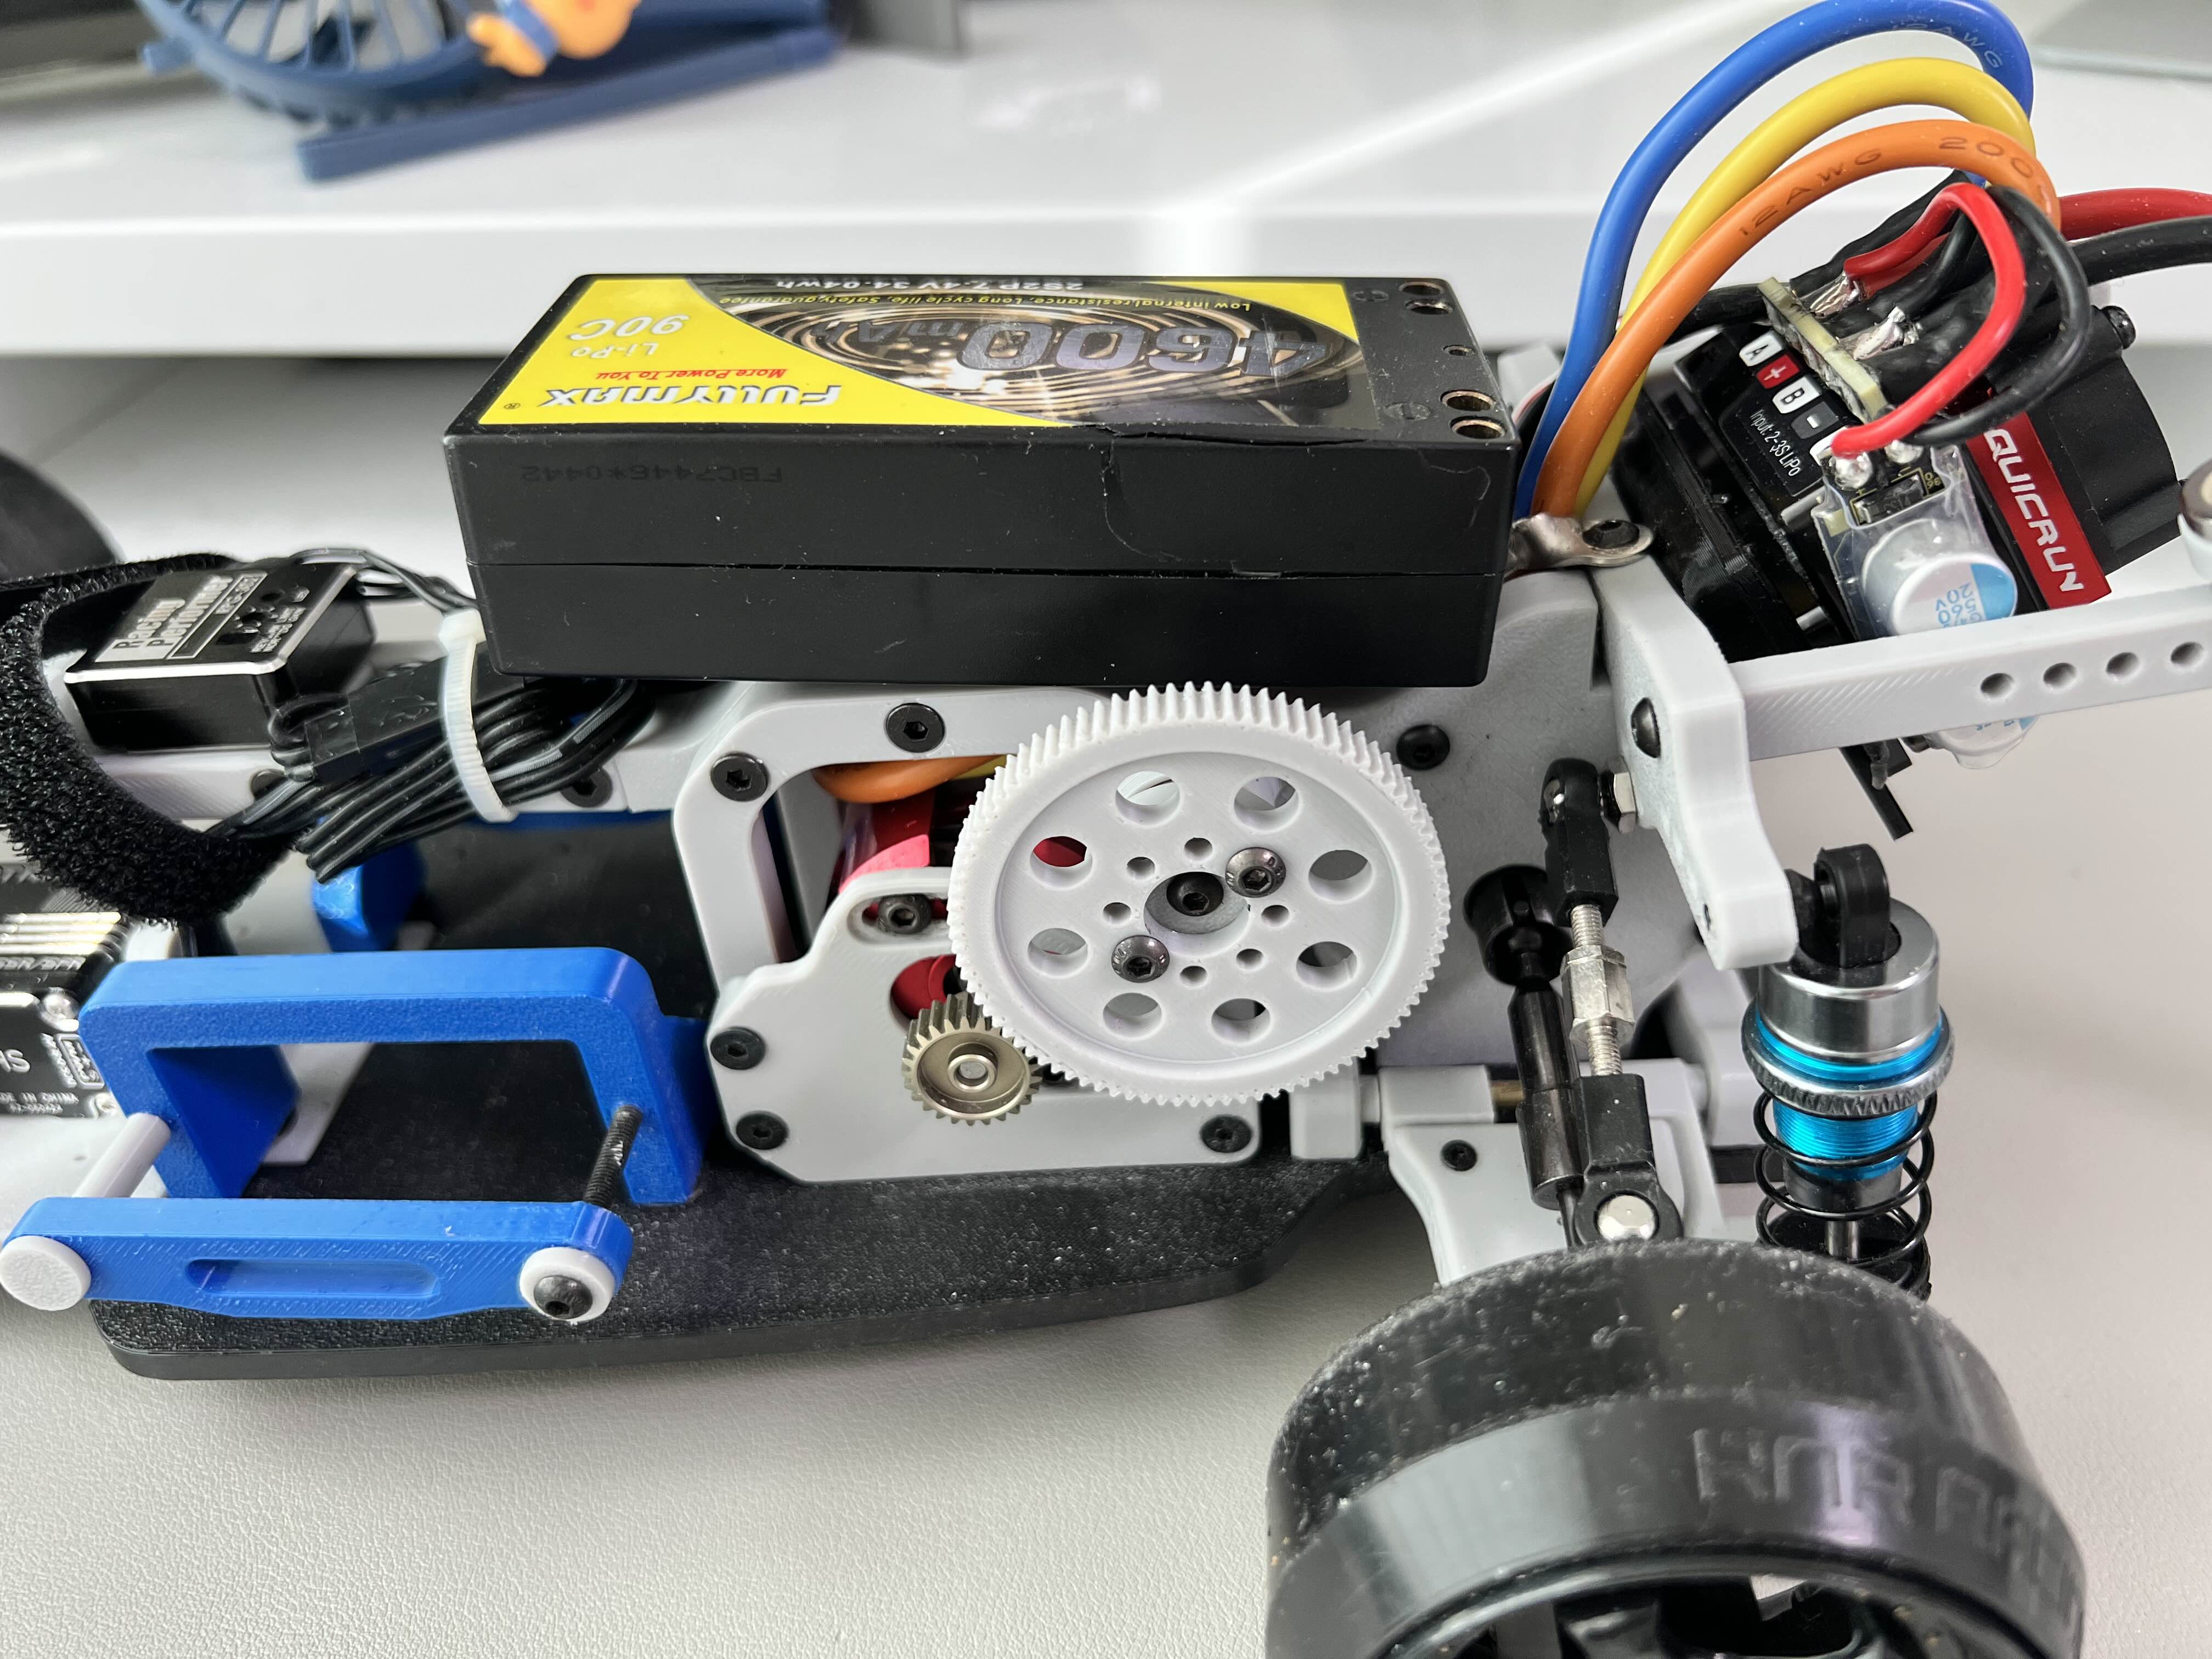
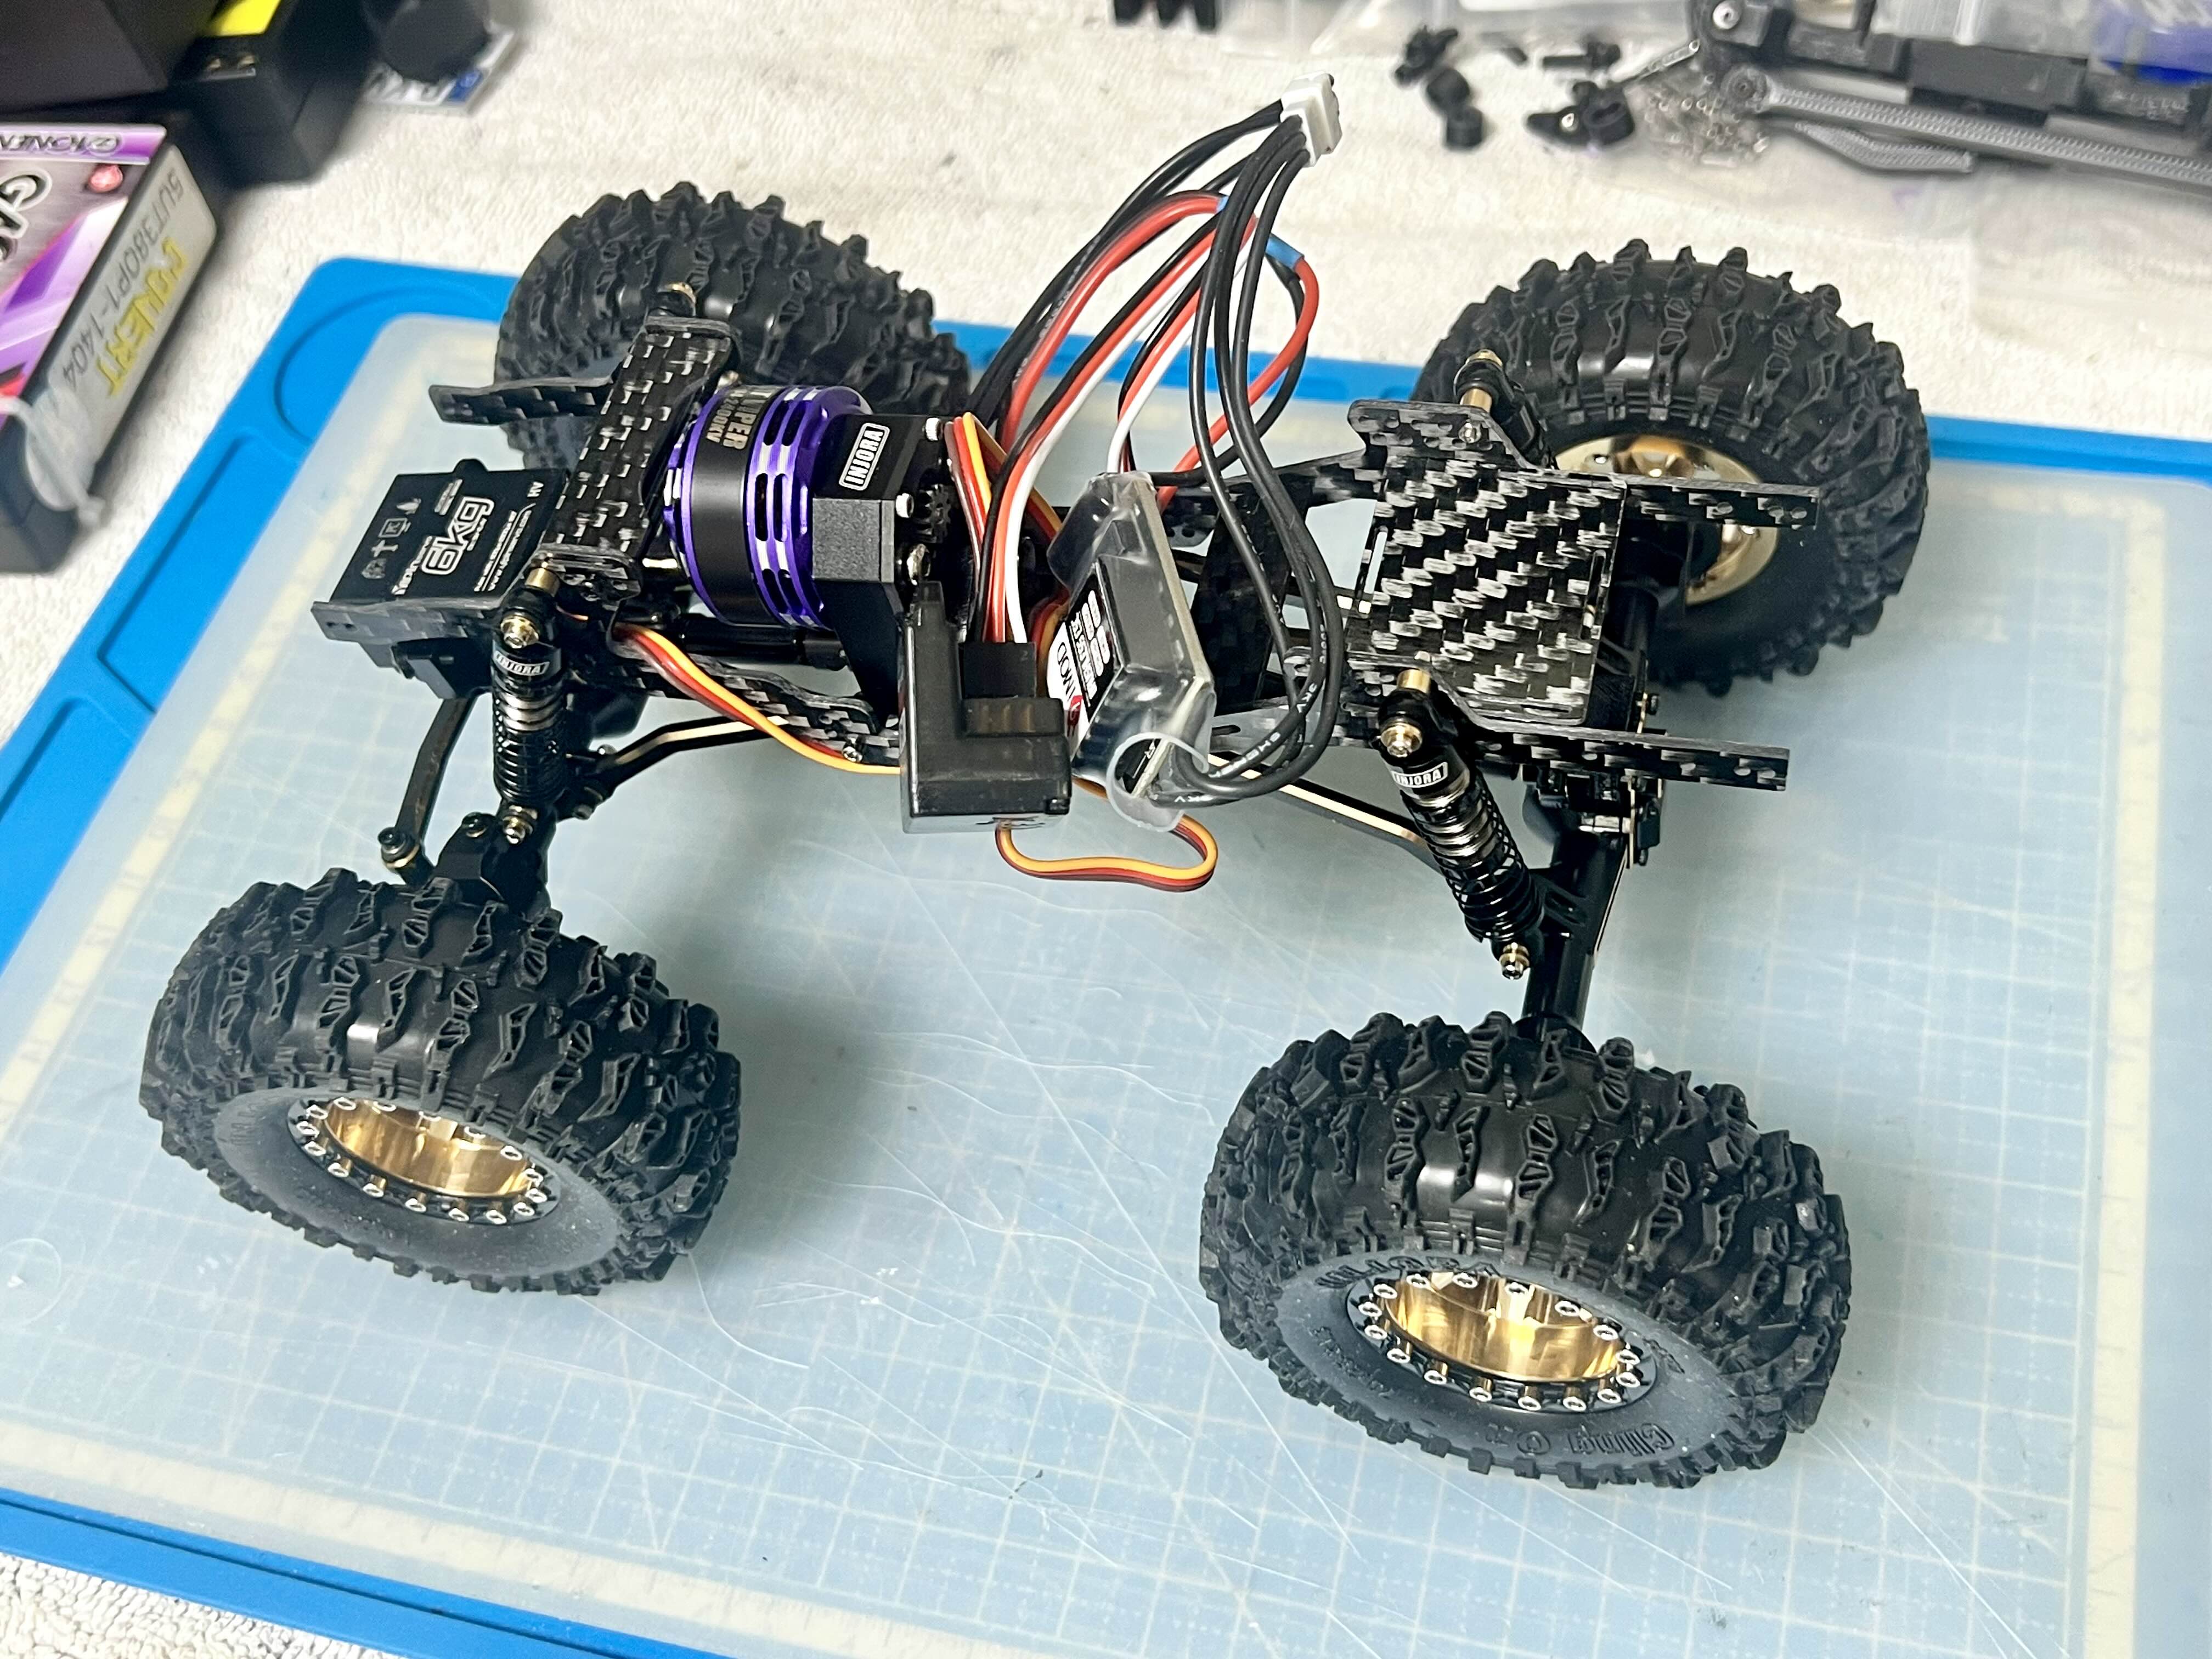
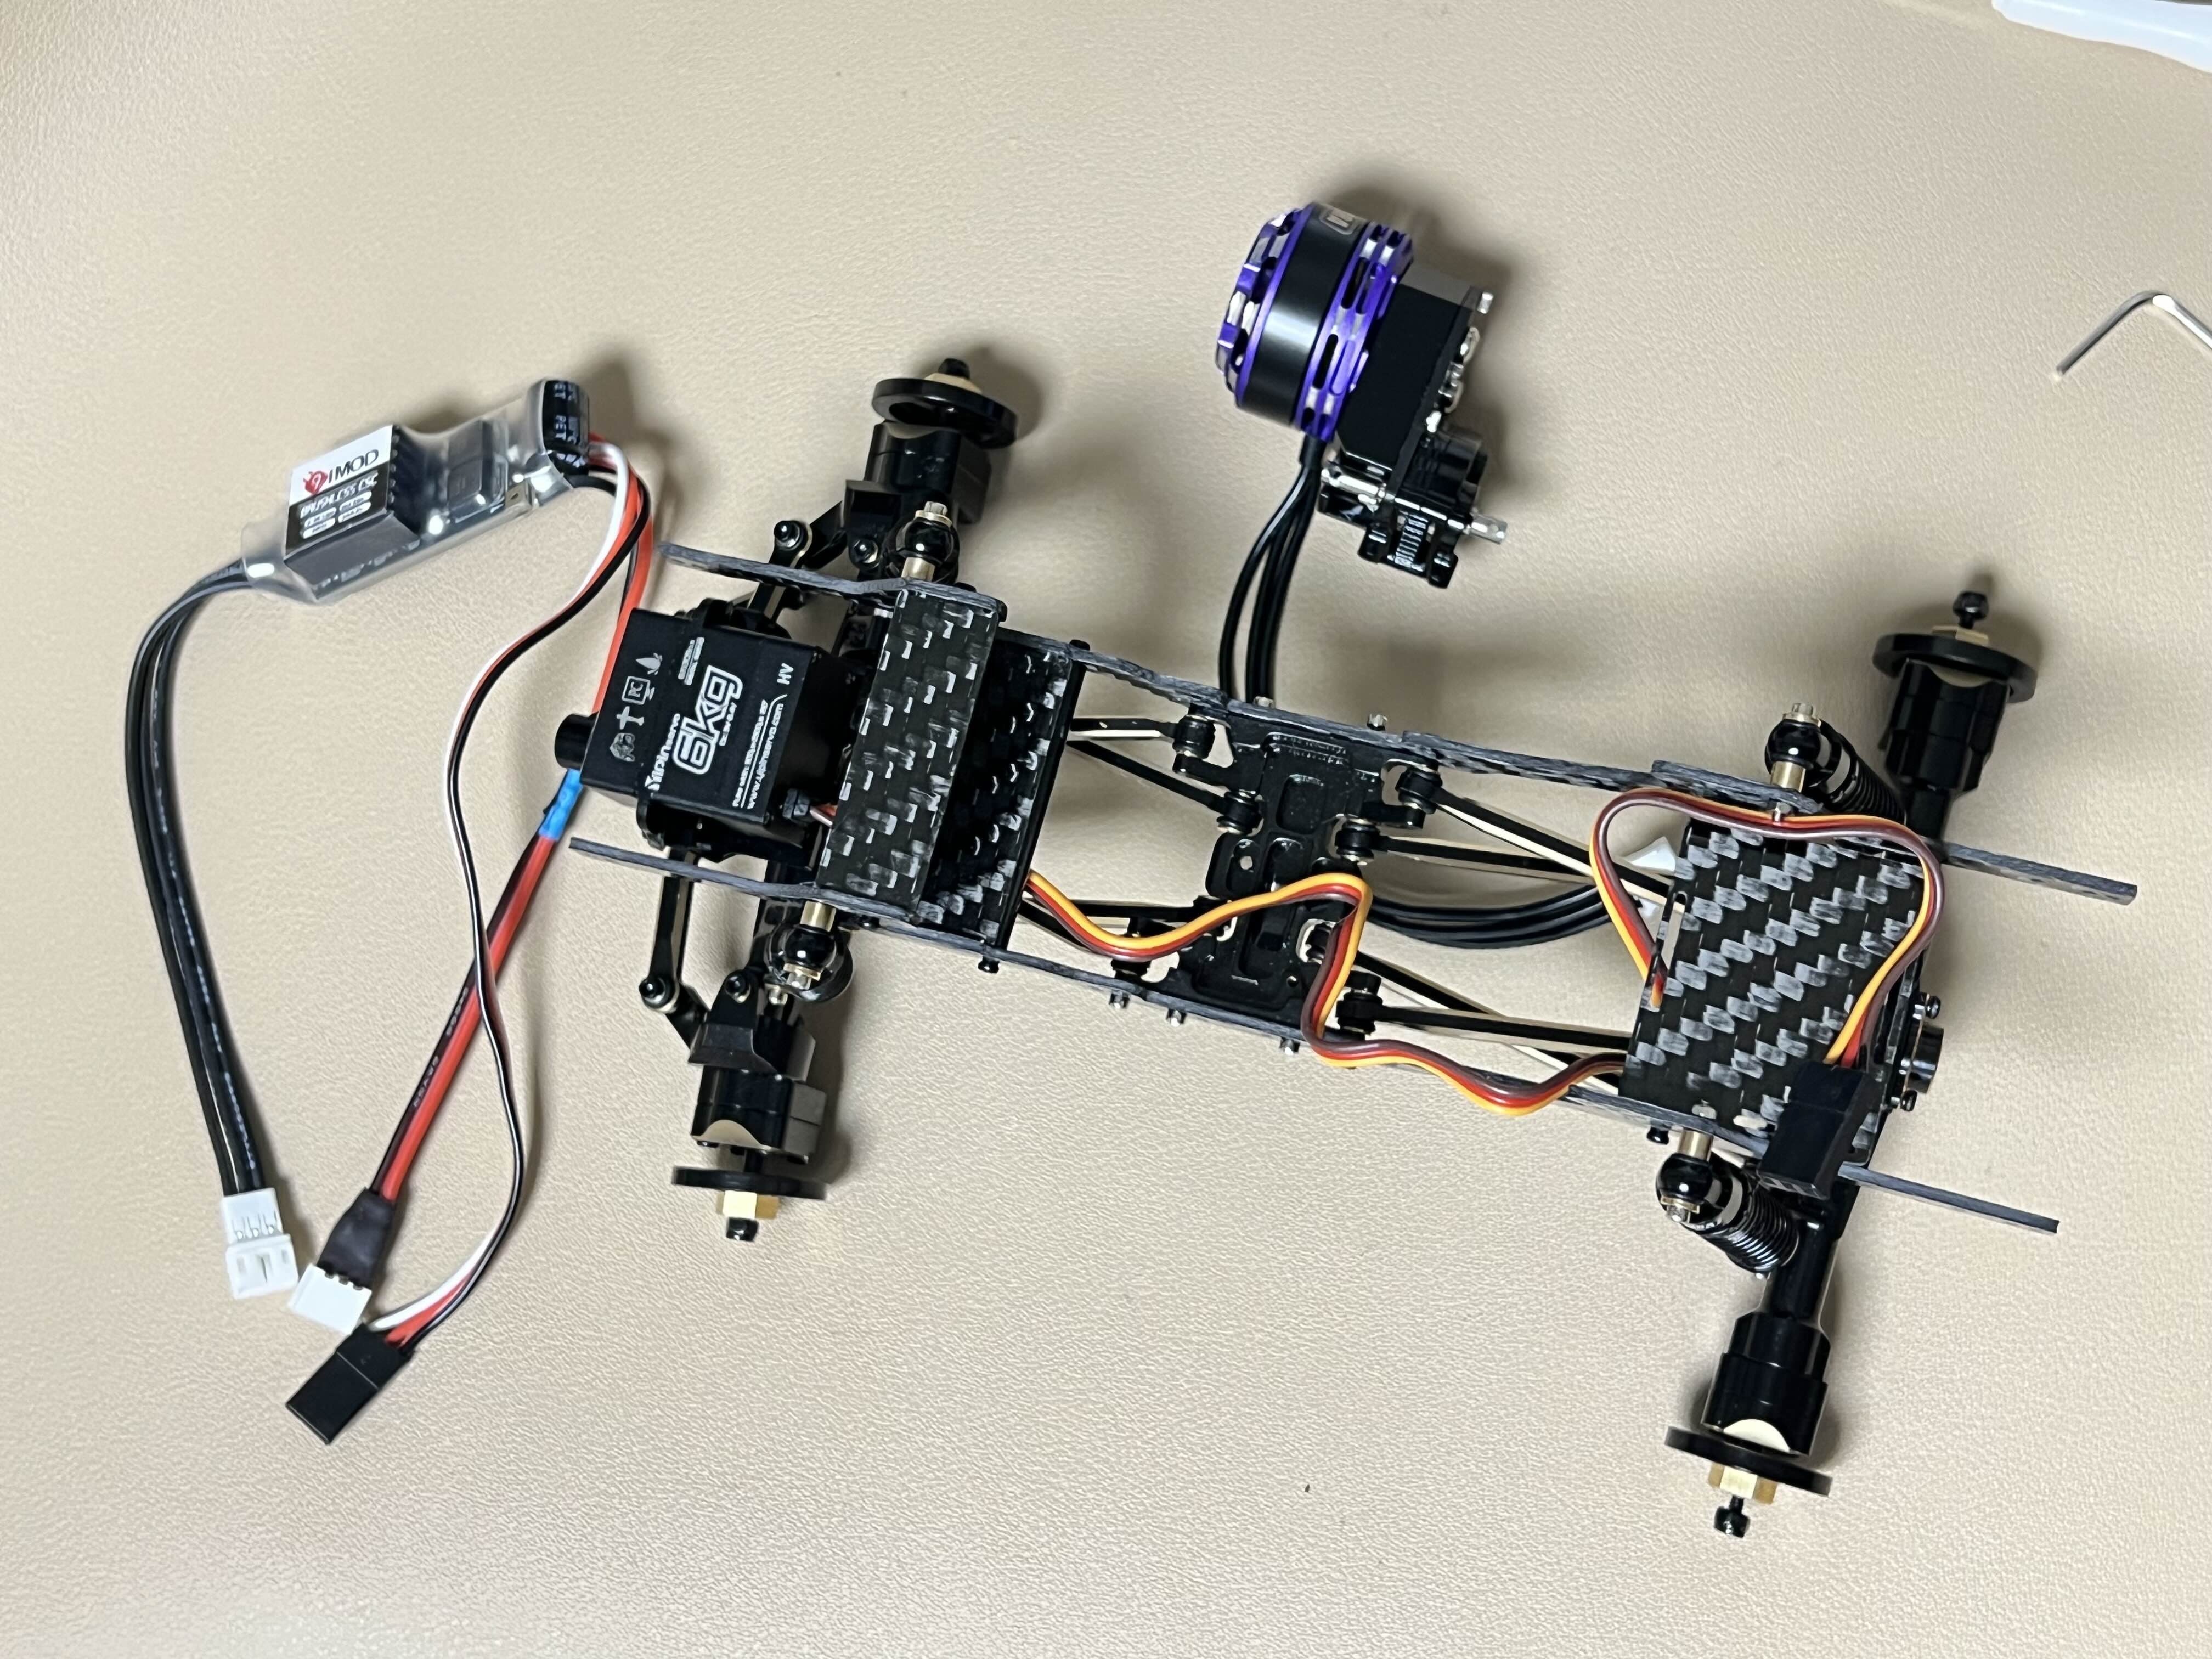
완성되었습니다. esc마운트 자리에 배터리가 쏙 들어가서 그대로 부착해주었고 우측에 esc 좌측에 수신기가 위치합니다.
서보 힘도 좋으니 반응성이 굉장히 빨라져서 대 만족입니다.
조종기 스티어링의 미세한 움직임을 즉각 그대로 반응하는 상당히 마음에 드네요
트라이얼은 서보힘으로 험로를 주파한다 라는 말이 있듯 서보의 파워 증량을 위해 서보교체를 진행해 보았습니다.
. . .
근데 또 이거에 적응하면 좀더 강략한 토크를 원하게 될수 있을 것 같습니다 지금 교체한 서보의 최대 토크가 11kg까지 가능인데 그건 7v급 이상의 전력이 공급되어야 가능한 토크수치이고 지금은 수신기의 5v대 토크이니 11kg급 까진 아닐꺼고 더 높은 토크는 BEC 장치를 추가로 장착해야 나올수 있기에 추후에 필요시 추가로 장착해 보도록 하겠습니다ㅋ
1. DC모터 -정의는 직류전원을 사용하는 모든 모터를 의미. 일반적으로는 전원(+,-) 선만 갖고 전압, 전류 방향에 따라 회전 속도, 회전 방향 제어가 가능한 모터를 의미 -각도 제어는 불가능
2. 서보(Servo) 모터 -직류전원과 1개의 신호선(PWM 신호)을 통해 제어가 가능한 모터 -보통 0~180도 범위 내에서 각도 제어가 가능하나 0~360도 범위도 가능한 서보모터도 존재
3. 스텝(Step) 모터 -DC 모터처럼 구동 범위가 없고 서보모터처럼 각도 제어가 가능하다. 서보모터 이상으로 정밀한 제어가 가능 -한 스텝당 몇 도 회전하냐에 따라 정밀도(스텝각)가 다르며 스텝각이 1.8도인 모터가 가장 보편적
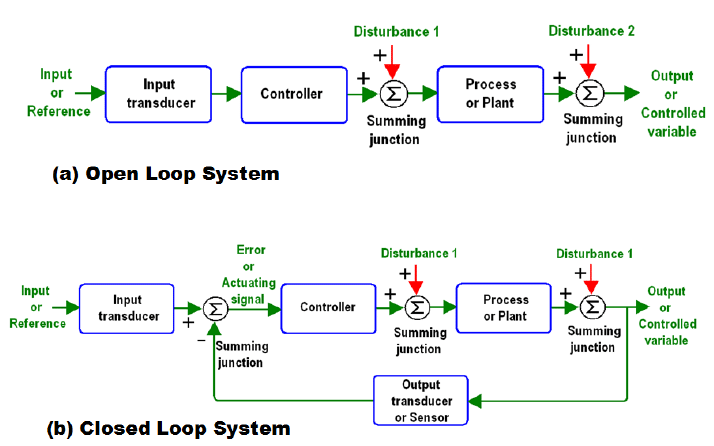
스텝 모터는 Open loop control을 사용해 움직인다. 피드백 없이, 설계 때 정해진 1 step당 몇 도에 따라서만 움직인다.
반면 서보모터는 Closed loop control을 사용하기에 피드백을 받는다.
PWM 서보모터는 PWM(Pulse Width Modulation, 펄스폭 변조)를 이용해 제어한다. 펄스폭 변조는 디지털 신호로 아날로그 제어를 할 때 사용하는 방법 중 하나이다.
말 그대로 펄스 신호의 폭을 제어하는 방법으로 on/off를 주기적으로 하는 신호를 펄스(pulse)라 하는데 한 주기 안에 on이 몇 퍼센트가 차지하는지로 아날로그를 표현한다.
-PWM period(주기): 펄스 신호의 주기를 나타낸다. ms단위와 Hz 단위 둘 다 사용한다. (20ms --> 1000/20 --> 50hz) -Duty cycle(듀티 사이클/듀티 비): 한 주기에서 on의 비율을 의미한다. 시간을 쓰기도 하고 주기의 %로 나타내기도 한다.
디지털 서보 / 아날로그 서보 아날로그 서보와 디지털 서보 사이에는 구조적으로 큰 차이는 없고 단지 pwm 신호 자체와 그 처리 방법의 차이만 있다.
-아날로그 서보(sg90, hs-311) : 20ms 주기 펄스 (50hz)를 사용한다. 이 20ms의 비교적 긴 주기 탓에 다음 주기의 신호를 받기 전에 off 되어 있는 구간, 즉 명령을 받을 수 없는 구간이 존재하는데 이를 deadband(데드존)이라 한다.
이 데드존이 비교적 큰 탓에 작은 각도의 움직임 명령이나 외부 토크가 현재 위치를 벗어나게 하는 것에 대해 빠르게 반응하거나 충분한 토크를 만들지 못한다.